作品展示
作品展示 > C类:企业出题类 > C2智能种植农业装备发明
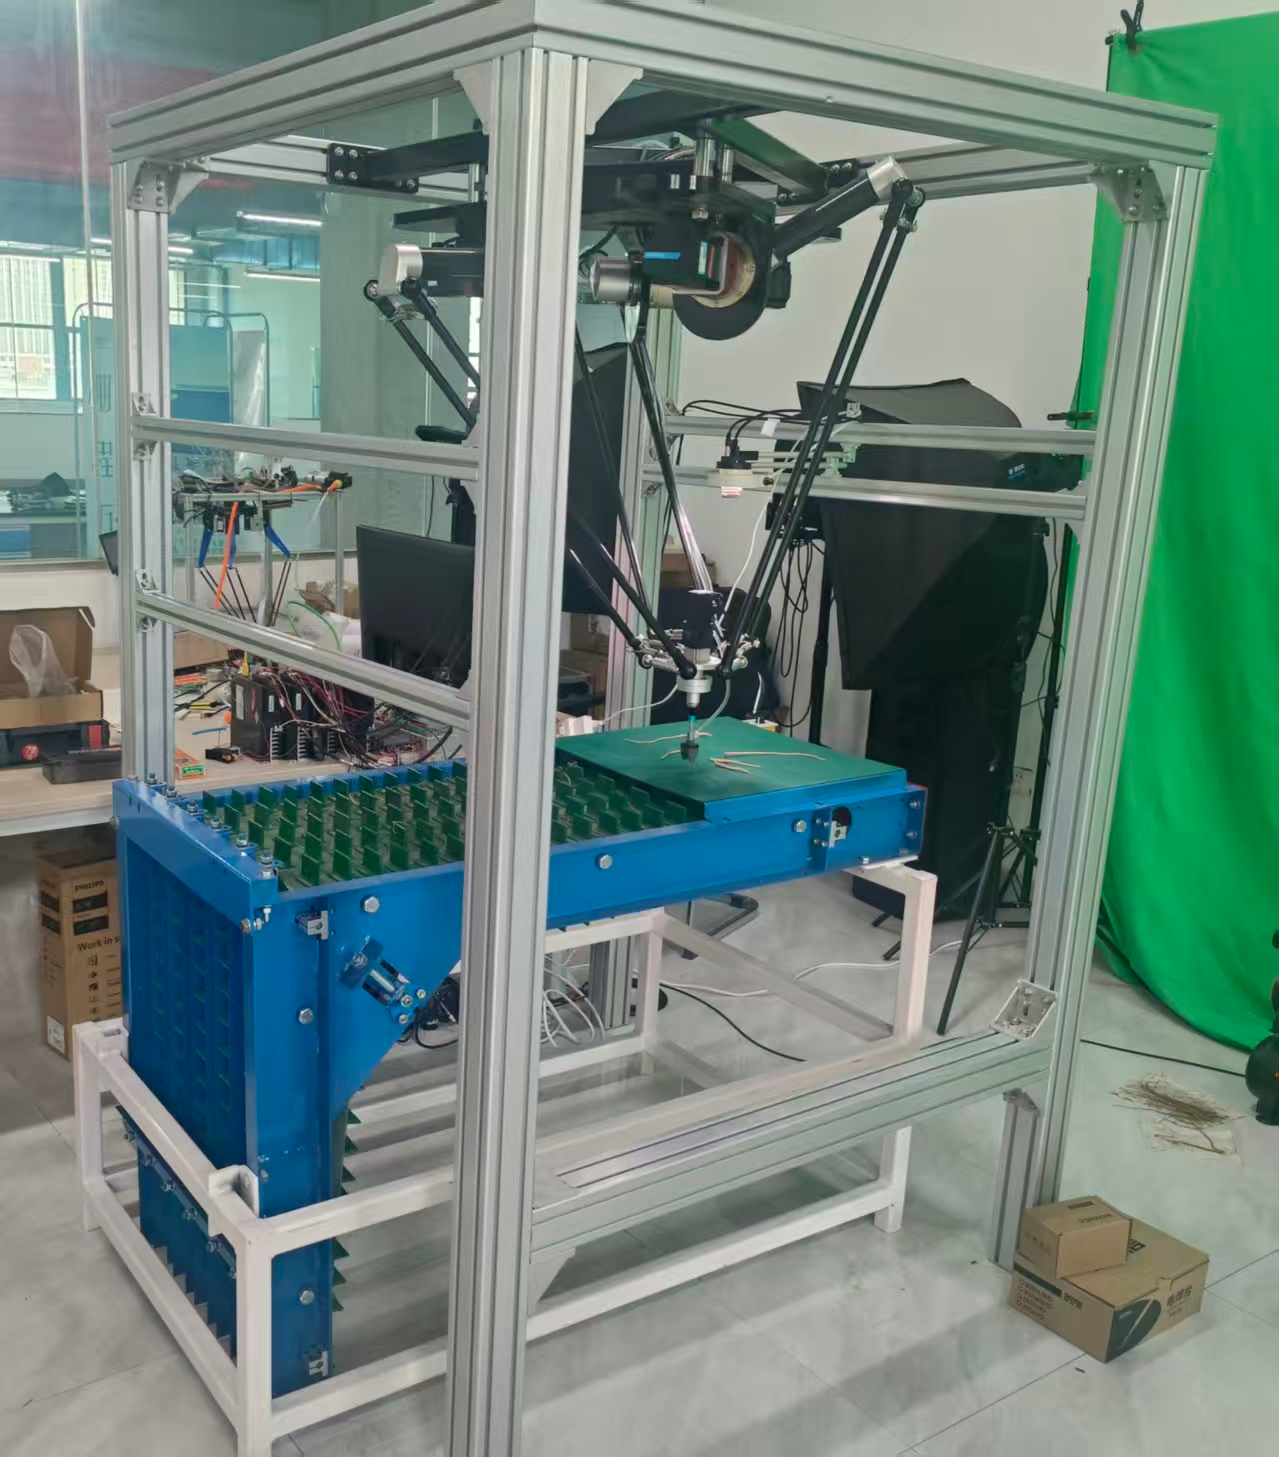
基于机器视觉的根茎类中药材种苗智能投苗机器人
- 作品编号:2025C5051
- 所属领域:C2智能种植农业装备发明
- 作品层次:本科生
- 所在高校:甘肃农业大学
- 所在院/系:机电工程学院
- 作品所处阶段:A、实验室阶段
- 作品展示形式:样机
- 制作成本估算:7.65万元
作品简介:
针对甘肃中药材移栽 95% 依赖人工、劳动强度大、用工成本高,且现有农机具自动化程度低、通用性差的核心痛点,研发基于机器视觉的智能投苗机器人。设备融合机器视觉与四自由度 Delta 并联机器人核心技术,搭载海康 MV-CH050-10UC 工业相机采集种苗图像,通过改进的 YOLOv8-obb 模型(替换主干网络为 EfficientNetV2、引入 CBAM 注意力机制),精准完成堆叠遮挡场景下种苗的识别与角度定位。配备气动柔性夹爪,在负压 80kPa 工况下实现无损伤抓取,机器人凭借 ±2mm 定位精度完成三维空间精准投放。目前作品处于实验室阶段,实际夹取成功率达 92.16%,对党参、当归、黄芪三大主流根茎类中药材夹取率均超 90%,可大幅减少劳动力需求、提升移栽效率,为中药材机械化种植提供高效可行的新方案。
主要创新点:
1.结构创新:四自由度 Delta 并联机器人(三平移 + 一旋转)配柔性夹爪,适配不同姿态种苗。
2.视觉算法优化:基于YOLOv8-obb开发种苗识别模型,以旋转矩形框替代水平框,引入环形平滑标签(CSL)解决角度回归难题;轻量化主干网络EfficientNetV2结合CBAM注意力机制,减少计算量的同时提升特征提取能力,应对堆叠遮挡场景。
3. 流程创新:实现图像采集、识别到投苗全程无人化,适配多品种中药材。
技术关键和主要技术指标:
1. Delta 机器人:定位精度 ±2mm,工作空间为半径 800mm、高 300mm 圆柱体,配禾川 HCQ1-1300-D 控制器;
1.视觉识别:改进 YOLOv8-obb 模型,角度检测误差≤5°,识别准确率≥95%,参数量降 79.3%;
3. 柔性抓取:硅胶夹爪负压 80kPa 时夹持力约 5N,损伤率≤3%。
以 “解决中药材移栽痛点” 为核心,结合机器视觉与机器人技术,兼顾轻量化、通用性与无人化,适配丘陵山地种植场景,推动中药材种植机械化、标准化。
推广应用价值:
契合绿色智能农业战略,解决西北中药材主产区劳动力短缺问题。经济上每亩降本 600 元,效率提 4-6 倍;社会上推动产业标准化;生态上减少农药滥用。填补国内种苗智能投苗技术空白,可辐射西北、华北产区,预计 5 年市场渗透率 20%-30%。
作品视频: