作品展示
作品展示 > C类:企业出题类 > C2智能种植农业装备发明
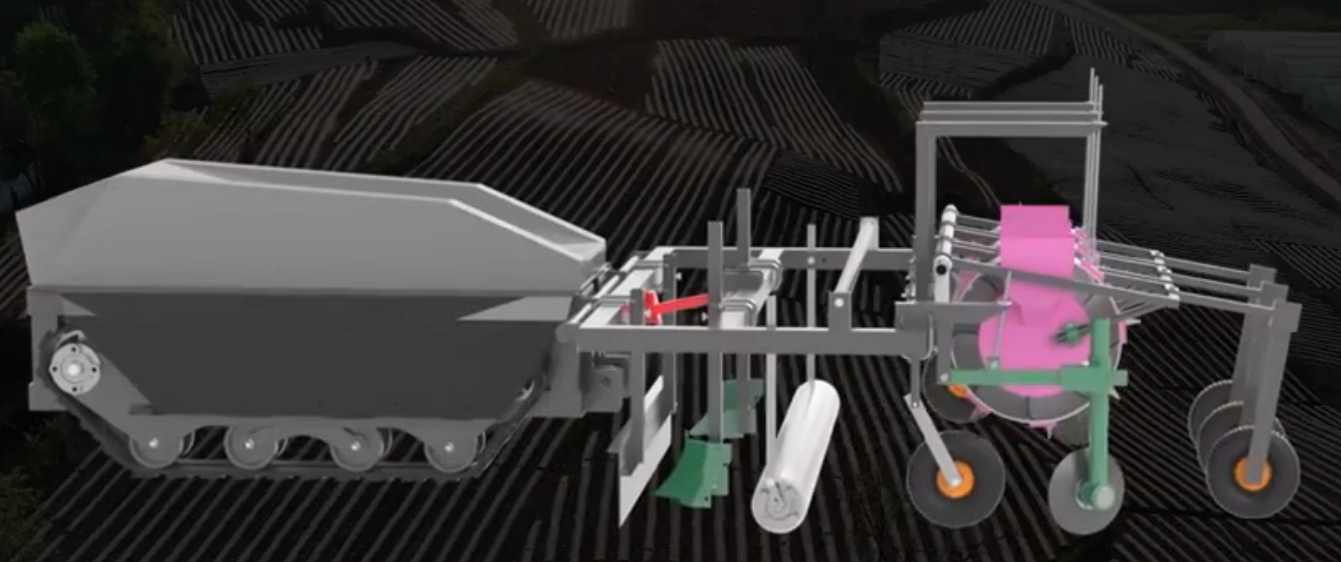
智能覆膜播种机器人
- 作品编号:2025C5138
- 所属领域:C2智能种植农业装备发明
- 作品层次:博士生
- 所在高校:江苏大学
- 所在院/系:农业工程学院
- 作品所处阶段:A、实验室阶段
- 作品展示形式:样机
- 制作成本估算:0.95万元
作品简介:
本项目针对传统覆膜播种作业自动化程度低、调节繁琐、故障难监测及管控手段缺失等痛点,依据酒泉奥凯企业命题需求,研发了一款集覆膜、铺带、播种、施肥、覆土五位一体的智能机器人。作品采用“农机农艺融合”架构,核心亮点包括:1)全电控精量作业,支持株距行距电动无级调节及单双粒模式灵活切换,结合RTK-GNSS实现全流程无人化;2)全息故障诊断,利用多源感知技术毫秒级识别断膜、缺种及堵塞并报警,解决“盲作业”难题;3)云边协同管控,配套手机APP实现远程“一键化”启停与作业数据上云。该装备有效破解了旱作农业“无机可用、有人难管”的困局,显著提升了播种精度与智能化水平。
主要创新点:
1. 架构创新:首创“五合一”全电控复式作业架构,采用电机直驱排种与梯度压实覆膜技术,实现了株距行距的电动无级调节与单双粒模式灵活切换,攻克了旱地作业中地膜风揭与播种调节繁琐的难题。
2. 感知创新:构建“视觉+光电+力感”多源融合诊断系统,实现对断膜、断带、缺种、堵塞等隐蔽故障的毫秒级识别与精准报警,填补了作业质量在线监控空白。
3. 管控创新:研发云边协同的手机APP智控平台,支持路径规划、一键启停与数据数字孪生,推动了从人工驾驶到全流程无人化的跨越。
技术关键和主要技术指标:
1.全电控精量排种与梯度仿形覆膜技术: 针对传统机具调节繁琐、地表适应性差的问题,构建了电机直驱排种系统,建立车速与排种转速的耦合模型,实现了株距行距的电动无级调节及单/双粒模式一键切换。创新设计“梯度镇压”复合轮系与“力-位移耦合”仿形机构,将膜面展平与膜边压实功能解耦,确保了复杂地形下的播种精度与膜土紧密贴合。
2.多源感知作业状态在线诊断技术: 针对断带、漏播隐蔽性强的痛点,建立故障特征数学模型。利用机器视觉识别地膜破损,利用光电与力传感器监测排种流与滴灌带张力,通过多模态数据融合算法进行交叉验证,实现异常工况的毫秒级识别与报警,彻底解决“盲作业”问题。
3.视觉/GNSS融合导航与云端智控技术: 集成RTK-GNSS与IMU惯导,利用模型预测控制(MPC)算法实现厘米级路径跟踪与地头自主转弯。开发手机APP云控终端,打通人机数据链路,实现远程“一键启停”、参数配置与作业数据数字孪生管理。
推广应用价值:
本作品精准解决了规模化覆膜种植中“无机可用、有人难管”的痛点。其全流程无人化与电控精准作业特性,单机可替代2-3名人工,预计降低人工成本60%以上;故障自诊断功能杜绝了漏播断带,可提升出苗率与亩均效益约15%。同时,APP云控模式极大降低了农机操作门槛,为构建现代农业物联网提供了关键数据入口。该装备可广泛应用于玉米、棉花等作物种植,市场前景广阔,是推动旱作农业智能化转型的有力支撑。
作品视频: