作品展示
作品展示 > C类:企业出题类 > C4智能收获农业装备发明
“菊能手”——万寿菊智能采摘装备
- 作品编号:2025C5193
- 所属领域:C4智能收获农业装备发明
- 作品层次:研究生
- 所在高校:甘肃农业大学
- 所在院/系:机电工程学院
- 作品所处阶段:B、中试阶段
- 作品展示形式:实物模型
- 制作成本估算:0.22万元
作品简介:
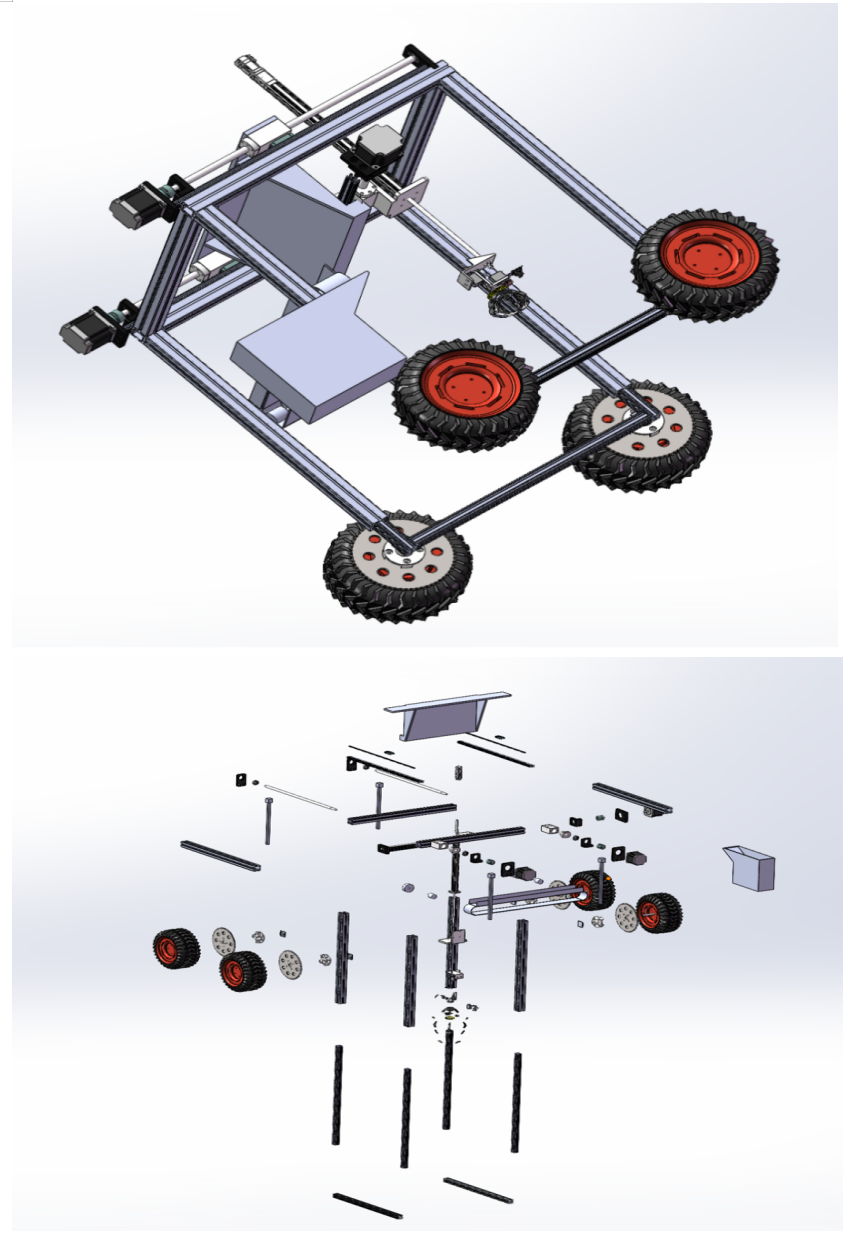
本项目研发的智能升降式万寿菊采摘机,针对传统万寿菊人工采摘效率低、劳动强度大的痛点,集成 “智能升降作业平台 + 三爪柔性采摘机构 + 机器视觉识别系统”,实现万寿菊的自动化、精准化采摘,大幅提升农业生产效率。整体使用铝型材搭建,安装有轮毅电机可以自主行走与转弯,采摘使用两自由度机械臂在植株上方进行采摘,极大减轻了对植物的影响,使用YOLO算法进行花朵的识别与定位并操控机械臂完成采摘。
主要创新点:
1.智能升降作业平台突破传统采摘设备作业高度固定的局限,适配不同株高的万寿菊,解决 “高株够不着、矮株弯腰累” 的采摘难题。
2.三爪柔性采摘机构创新采用三爪仿生结构,既保证对花簇的稳定抓取,又避免损伤花瓣,并且三爪协同开合的动作逻辑,适配万寿菊的花型特征。
3.机器视觉精准识别采摘融合图像识别技术,通过摄像头采集花簇图像,经算法快速识别精准定位成熟花簇坐标,引导采摘机构自动作业,替代人工肉眼判断,识别准确率达 95%以上。
技术关键和主要技术指标:
关键技术为智能升降作业平台+三爪柔性采摘机构+机器视觉精准识别采摘:通过电动推杆驱动平台垂直升降大大提高了可采摘的万寿菊以及菊类的种类,同时通过大大提高了通过性不会损失到采摘物。通过控制三爪的开合角度与力度,通过预设的力矩阈值,实现 “轻抓花簇、稳摘花瓣” 的动作兼顾抓取可靠性与花材完整性。融合图像识别技术,通过摄像头采集花簇图像,经算法快速识别 ,精准定位成熟花簇坐标,引导采摘机构自动作业,替代人工肉眼判断。
适配农业场景、降低劳动强度、保障农产品品质为核心设计理念:适配性:通过升降平台适配不同株高的万寿菊,三爪机构适配花型特征,让设备兼容多数种植环境;人性化:替代人工重复弯腰、抬手的动作,将采摘劳动强度降低 80% 以上,同时通过自动化作业减少人工成本;品质化:以“柔性采摘 + 精准识别”为核心,避免采摘过程中的花材损伤,保障万寿菊的商品品质,助力农户提升收益。
推广应用价值:
1.可提升采摘效率,降低人工成本,缓解农业劳动力短缺问题。
2.拓展设备应用场景,实现市场化收益,设备可适配万寿菊、菊花等同类花卉作物的采摘。
3.保障农产品品质与供应链稳定。
4.推动农业智能化升级。
作品视频:
no video files