作品展示
作品展示 > C类:企业出题类 > C3智能田间管理农业装备发明
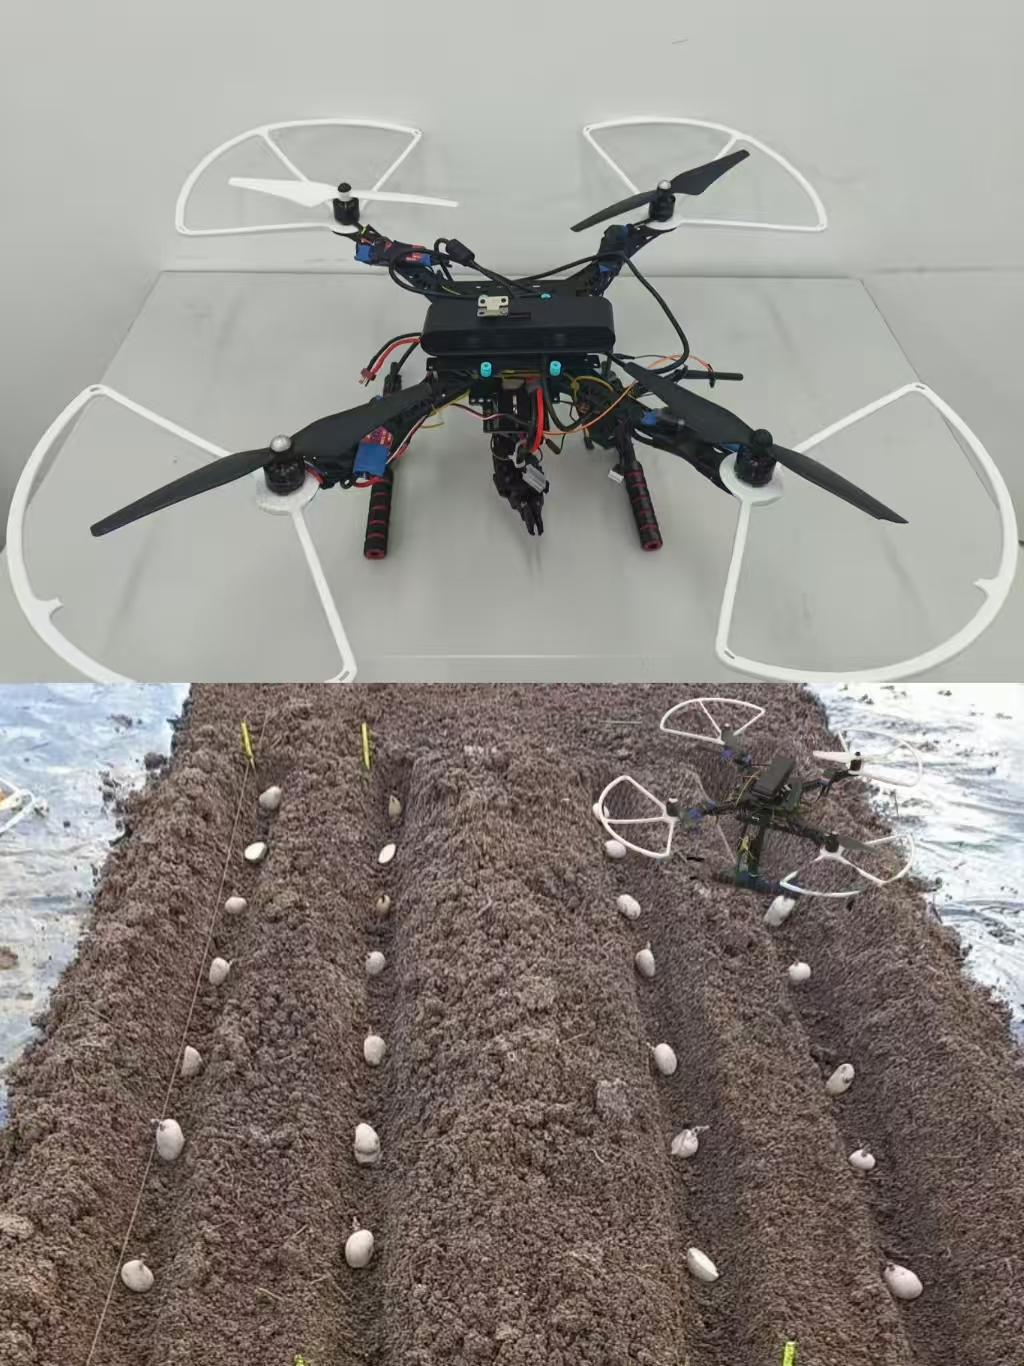
马铃薯漏播监测及补偿抑制系统
- 作品编号:2025C5204
- 所属领域:C3智能田间管理农业装备发明
- 作品层次:本科生
- 所在高校:哈尔滨理工大学
- 所在院/系:电气与电子工程学院
- 作品所处阶段:A、实验室阶段
- 作品展示形式:实物模型
- 制作成本估算:1.6-1.8万元
作品简介:
针对中小型马铃薯播种机切块薯漏播减产、复杂环境难检测的痛点,及大赛“检测≤1ms、补偿成功率≥60%”等技术要求,研发集成“高精飞控-时空感知-柔顺执行”的智能系统。采用多源融合感知与协同补偿技术,实现≤0.3ms漏播判定、300次误差仅0.7次,补偿成功率72.3%、落点偏差≤32.1%,适配丘陵山区干湿地、杂草密集等复杂场景,为中小型农机提供低成本、高可靠的漏播解决方案,完全满足大赛核心指标要求。
主要创新点:
1.多源融合感知系统:创新KD树优化的DBSCAN聚类算法,将邻域查询复杂度降至O(logn),搭配多帧加权置信度融合,漏播判定误差仅0.7/300次,误判率≤0.1%。;
2.薯块快速检测:采用YOLOv8-Nano轻量化模型+TensorRT加速,结合动态ROI锁定与HSV颜色空间分割,实现薯块快速检测,单帧推理耗时≤0.1ms。
3.机臂-无人机协同补偿:利用运动学解算+升力动态调整,实现50ms内完成精准下放,位置漂移降低62.3%;
技术关键和主要技术指标:
1.多源异构融合架构:创新动态误差补偿与坐标映射技术,通过IMU振动位移修正、高度-像素系数自适应调整,结合NVIDIA Jetson Nano NEON指令集加速,实现厘米级像素-世界坐标转换。
2.算法优化:YOLOv8-Nano轻量化模型+KD树-DBSCAN聚类,将检测耗时压缩至≤0.3ms;
3.飞控与执行协同:ROS平台+STM32双控,融合模糊PID与滑模观测器,姿态精度±0.5°;
4.闭环验证机制:补偿后二次视觉检测,假阴性误差降至0.05%。设计理念围绕“低成本适配、高实时响应、强环境鲁棒性”,聚焦中小型农机推广需求,以技术集成创新破解行业瓶颈。
推广应用价值:
契合“十五五”规划丘陵山区农机升级导向,适配主流中小型马铃薯播种机,可直接推广应用,降低漏播减产损失。成本低、易安装,农户与合作社接受度高。后续可拓展至精准施肥、病虫害监测等全周期管理,为智慧农业提供实用装备支撑,助力农业机械化、智能化升级,市场应用前景广阔。
作品视频: