作品展示
作品展示 > C类:企业出题类 > C1智能耕作农业装备发明
马铃薯种薯智能切选一体机
- 作品编号:2025C5381
- 所属领域:C1智能耕作农业装备发明
- 作品层次:本科生
- 所在高校:华中农业大学
- 所在院/系:工学院
- 作品所处阶段:A、实验室阶段
- 作品展示形式:样机
- 制作成本估算:0.8411万元
作品简介:
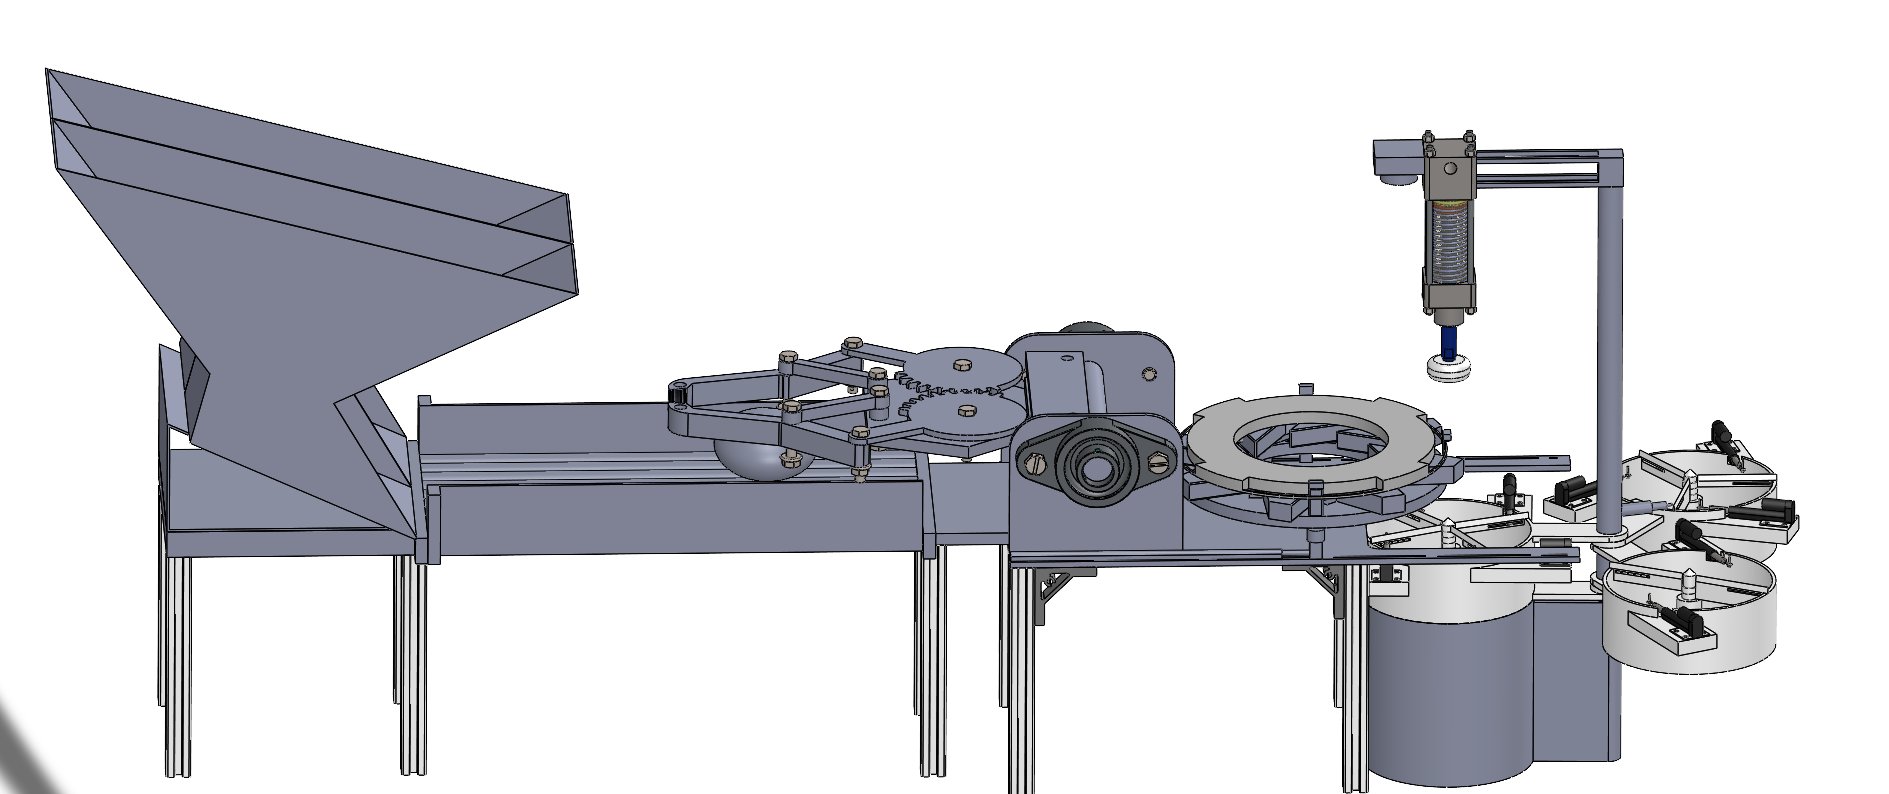
为解决马铃薯切块作业长期以来生产效率低下、物料浪费高昂、合格率低的问题。本项目聚焦于开发一台基于深度学习和自动化装配的马铃薯种薯智能切选一体机,是一套集成自动上料、定向排序、精准定位、高效切块、刀具消毒、芽眼识别、合格分选等功能的一体化机械结构。该装备将完整覆盖上料、识别、切块与分选等全流程,具备根据芽眼位置进行智能判别与切分的核心功能。通过在边缘计算平台部署改进的YOLOv11-pose模型,来判断图像中的马铃薯的芽眼以及切块份数,从而实现自动化地下刀切割,以期从根本上提升作业质量与生产效率,设计的系统具备良好的稳定性和鲁棒性,预计能够实现长时间平稳运行。为马铃薯产业的成本控制与智能化转型提供关键技术支撑。
主要创新点:
(1)智能识别算法:基于YOLOv11-pose改进,创新轻量化递归特征金字塔(LR-FPN)增强小目标检测,结合上下文感知关键点检测头提升定位精度。
(2)边缘计算部署:采用TensorRT优化框架,实现INT8量化与内核融合,在Jetson Nano上达到14fps实时性能。
(3)精准执行机构:设计虹膜式自定心夹紧装置与径向旋转刀盘系统,实现"依芽眼分布自适应切块"。
(4)系统集成控制:构建"视觉感知-路径规划-精准执行"全闭环智能切块系统,实现种薯个性化处理。
技术关键和主要技术指标:
系统采用“图像感知+机械执行”协同架构。图像系统基于改进YOLOv11-pose构建LR-FPN模块与上下文感知关键点检测头,增强芽眼识别与定位能力;结合TensorRT边缘优化,在Jetson Nano上实现14fps实时推理。机械系统设计电动夹爪、虹膜式自定心夹具与径向旋转刀盘,实现马铃薯自动定位、姿态调整与按规划路径切块。整体理念为“农艺—农机—人工智能”深度融合,实现种薯处理全程自动化与智能化。
推广应用价值:
该装备可显著提升马铃薯种薯切块合格率与作业效率,降低人工成本与种薯浪费,适用于种薯生产企业、大型种植基地。推动马铃薯产业向标准化、智能化升级,具备良好的经济效益与社会效益,并为其他根茎类作物智能处理提供技术参考。
作品视频: