作品展示
作品展示 > C类:企业出题类 > C4智能收获农业装备发明
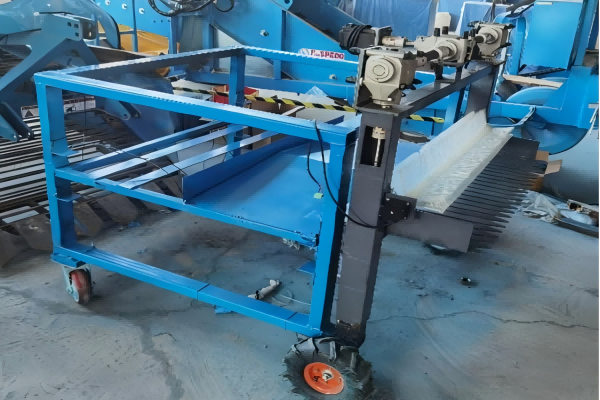
一种可智能升降的电动万寿菊采摘机
- 作品编号:2025C5449
- 所属领域:C4智能收获农业装备发明
- 作品层次:本科生
- 所在高校:甘肃农业大学
- 所在院/系:机电工程学院
- 作品所处阶段:A、实验室阶段
- 作品展示形式:样机
- 制作成本估算:2.2万元
作品简介:
智能升降电动万寿菊采摘机主要由高通过性机架、行走装置、智能升降采摘系统、高度可调平台、储花袋、操作面板、激光雷达和控制系统组成。通过控制升降装置电机驱动器、毛刷电机驱动器和电动轮电机驱动器来控制整机进行工作。其中激光雷达用于测量万寿菊平均高度,系统控制器根据高度数据控制梳齿式采摘台实现智能升降。高通过式智能升降采摘系统利用锥齿轮换向器的换向功能,通过步进电机控制升降装置的运行。目前万寿菊采摘主要依靠手工摘除完成,劳动强度大,已严重制约了整体产业的发展。因此,本机器对万寿菊采摘机进行深入研究,提高其采摘精度、智能化水平和适应性,对于推动万寿菊采摘业的现代化进程具有重要意义。
主要创新点:
1. 使用三维激光雷达,在点云处理的基础上使用最高点平均值算法求得万寿菊平均高度。
2. 根据万寿菊的结构特点,通过局部对比试验,设计了剑形梳齿和梳齿间底部为半圆形的结构,有利于分行疏导,增大进花率,提升采摘率。
3. 单电机换向控制,解决两电机不同步问题。
4. 设计了高通过式智能升降采摘系统,巧妙利用锥齿轮的换向功能,与滚珠丝杠配合实现了单电机带动下的双丝杠同步运动,解决了以往菊花采摘机升降装置通过性差的问题。
技术关键和主要技术指标:
1、激光雷达测量与控制系统:利用三维激光雷达,根据其扫描万寿菊所获得的点云数据,将数据通过以太网传输给电脑,电脑对点云数据使用高斯滤波算法进行离群点去除后,再使用最高点平均值算法快速获取采摘台前方0.2m范围内的万寿菊平均高度,并将其通过串口传输给系统控制器,控制器根据高度数据的一定比例发出采摘台目标高度指令,控制升降装置驱动电机工作,实现采摘台智能升降。
2、机械结构设计:优化梳齿式采摘台的梳齿形状、间距和长度等参数;设计高通过性的升降装置,包括丝杠升降装置的选择与应用;设计高刚度、强度的机架以及合理的电动驱动轮结构。
推广应用价值:
1.有效解决万寿菊采摘劳动力短缺问题,降低人工成本,推动产业发展。该采摘机采摘性能卓越,高采摘率达92.95%、低含杂率8.82%、低误摘率10%,保证采摘质量。
2.适应不同高度植株,通过性良好,减少对植株和田地损害。
3.智能化程度高,激光雷达精准测量控制,操作灵活。
4.其成果为中药材收获领域智能控制应用提供借鉴,助力精准农业推广,有望在万寿菊产业广泛应用,带来显著经济和社会效益。
作品视频:
no video files