作品展示
作品展示 > D类:概念设计类 > D2智能农业装备整机造型设计
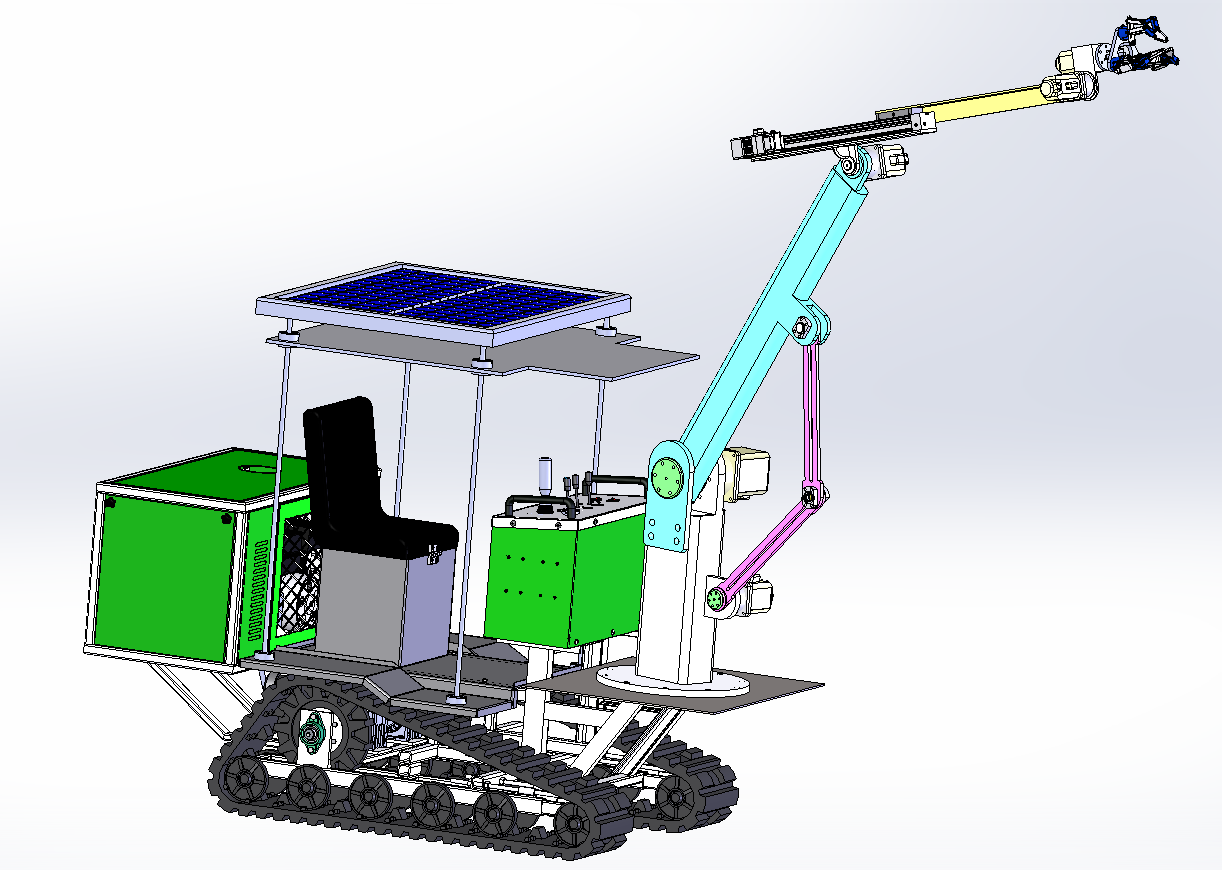
基于机器视觉与抓取的自主式果园采摘机器人设计
- 作品编号:2025D5591
- 所属领域:D2智能农业装备整机造型设计
- 作品层次:本科生
- 所在高校:重庆科技大学
- 所在院/系:机械与智能制造学院
- 作品所处阶段:A、实验室阶段
- 作品展示形式:虚拟概念模型
- 制作成本估算:5万元
作品简介:
该机器人将现代农业技术与人工智能、机械自动化技术的深度融合从而解放了人力。摘果机器人的研发已取得突破性进展,其核心的机器视觉、精准定位等技术日趋成熟,能够精准识别果实、灵活避障并高效完成采摘。如今,这些智能设备正逐步从实验室走向田间地头,有望彻底解决果园采收痛点,推动水果种植产业向智能化、规模化方向升级。
主要创新点:
本设计主要研究摘果机伸缩机械臂的一体化与精准化结构设计,目前果树采摘多依赖人工或单一功能机械,人工采摘效率低、劳动强度大,传统摘果机则存在定位不准、易损伤果实等问题。本设计将伸缩机械臂的精准定位、柔性采摘与果实初步分级功能相结合,大幅减少人力投入,果实完好率较传统机械采摘提升 20%以上。
技术关键和主要技术指标:
摘果机龙爪采用三指对称式结构,以轻量化航空铝合金为主体材质,通过 CNC 精密加工成型,单指重量控制在 150g 以内,兼顾强度与灵活性。指端弧形曲面贴合果实轮廓,覆盖 3mm 厚食品级硅胶垫,表面设防滑纹路,既提升抓取摩擦力,又避免挤压损伤果皮。驱动系统采用微型伺服电机配合滚珠丝杠传动,每指独立控制,行程调节范围 0-80mm,可适配直径 30-120mm 的果实
推广应用价值:
机器能够协助我们解决一些采摘难度较大的问题。由于部分果树较高,人工采摘不仅难度大,还存在安全隐患,往往需要耗费大量的时间和人力。因此,若配备了摘果机器,我们便能有效解决诸多采摘难题。此外,该机器采用油电混动技术,既绿色环保,又具备极强的续航能力。其结构简单,工作效率高,在节约成本的同时,还能提升工作进度。
作品视频: