作品展示
作品展示 > A类:智能农业装备科技发明制作类 > A7基础零部件(液压部件、传动系、传感器、电驱动、导航等)
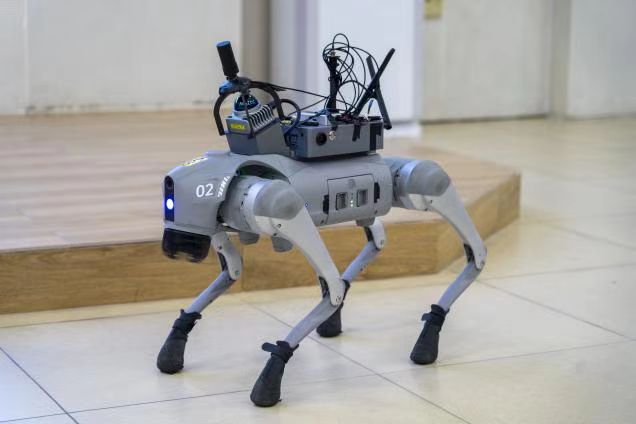
多源融合感知的丘陵果园农业机器人三维自主导航系统
- 作品编号:2025A5668
- 所属领域:A7基础零部件(液压部件、传动系、传感器、电驱动、导航等)
- 作品层次:本科生
- 所在高校:华南农业大学
- 所在院/系:工程学院
- 作品所处阶段:C、生产阶段
- 作品展示形式:样机,实物模型
- 制作成本估算:0.235万元
作品简介:
针对丘陵果园GPS信号弱、地形起伏大、三维环境复杂的导航难题,本作品研发了一套多源融合感知的农业机器人三维自主导航系统。系统以LiDAR与IMU为核心,创新性地在激光SLAM中引入平面点法向量残差,强化了垂直姿态约束,显著抑制了机器人在坡面地形上的高程漂移。同时,结合IVOX特征筛选机制提升了系统在果树行间等退化场景下的建图鲁棒性。最后,构建了内嵌坡度、粗糙度等地形约束的三维拓扑导航图,融合全局A*与局部DWA算法,实现了丘陵山地环境下高精度、高可靠性的全地形自主导航。
主要创新点:
①基于法向量残差的垂直姿态鲁棒性增强
②基于IVOX特征筛选的可靠性一致性提升
③基于拓扑图的空间连续性与机制融合
技术关键和主要技术指标:
①基于法向量残差的垂直姿态鲁棒性增强
在激光雷达里程计模块中,本文创造性地整合了平面点法向量残差(Plane Point Normal Vector Residual)。该残差项在姿态优化过程中提供了对横滚角(Roll)和俯仰角(Pitch)的直接的强约束,有效弥补了传统点面特征在垂直方向约束的不足,显著抑制了垂直维度的累积误差,提升了系统在复杂地形上的姿态估计精度。
②基于IVOX特征筛选的可靠性一致性提升
在局部地图优化环节,本文高效集成了增量体素(IVOX)结构进行地图管理,并通过分析体素内点云协方差矩阵的特征值对局部特征进行评估与筛选,主动剔除误差显著或不可靠的特征点。这一方法显著提升了局部地图内特征的可靠性与一致性,为后续的姿态估计提供了更高质量的环境约束基础。
③基于拓扑图的空间连续性与机制融合
在三维导航规划层面,本系统通过对分割提取的可通行区域信息与障碍物信息进行三维空间融合建模,构建了统一的三维占用地图。在此基础之上,系统执行基于采样的可通行点连接策略,生成一个能够有效表达空间垂直方向连续性的拓扑结构图。该拓扑图将丘陵山地等具有垂直连接功能的区域明确建模为可行走通道。基于此三维拓扑结构,系统实现了传统的全局路径规划器与局部路径规划算法的有效协同。具体而言,全局规划器负责搜索地图层级的可达路径节点序列,而局部规划器则根据实时感知信息在节点之间进行动态避障与轨迹生成。这一协同机制最终支撑了包含跨山层移动在内的、真正意义上的三维空间自主导航能力。
推广应用价值:
本系统可为丘陵果园的植保、运输、巡检、采摘等小型智能农机提供高精度、高鲁棒性、低成本的三维导航“智能大脑”。本成果的应用可显著提升丘陵山地农业作业的无人化与智能化水平,有效解决该场景下劳动力短缺、用工成本高昂的产业痛点,极大解放生产力,对推动我国智慧农业发展具有重大的产业升级价值和广阔的市场推广前景。
作品视频: