作品展示
作品展示 > A类:智能农业装备科技发明制作类 > A7基础零部件(液压部件、传动系、传感器、电驱动、导航等)
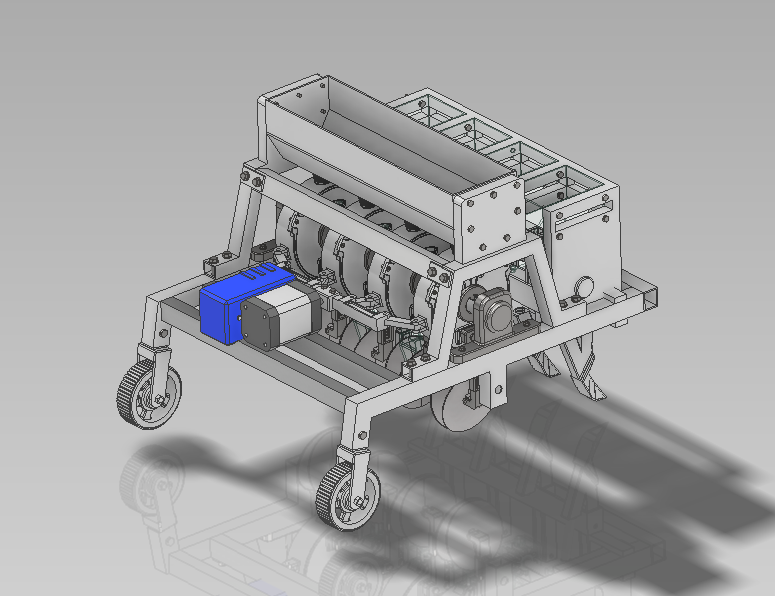
基于多场景作业的复合播种传动系统
- 作品编号:2025A5684
- 所属领域:A7基础零部件(液压部件、传动系、传感器、电驱动、导航等)
- 作品层次:本科生
- 所在高校:黄河科技学院
- 所在院/系:工学部
- 作品所处阶段:A、实验室阶段
- 作品展示形式:样机,软件
- 制作成本估算:0.24万元
作品简介:
本作品“基于多场景作业的复合播种传动系统”针对规模化、多元化种植模式下播种机适应性差、调节繁琐的核心痛点,提出了一种创新的纯机械式联动调节方案。
系统核心创造性地设计了一套多档位复合播种机构与空间杠杆式行距调节机构的刚性耦合装置。该系统整合机械传动与智能调控技术,可灵活适配旱田、梯田、丘陵等复杂地形,以及玉米、小麦、蔬菜等不同作物的播种需求。
通过模块化设计,实现播种行距、株距、深度的精准适配,解决传统设备换茬调整繁琐、适应性弱的痛点,大幅提升播种作业的通用性、高效性与精准度,为现代农业规模化、多样化种植提供核心技术支撑。
主要创新点:
将播种形式分为三大类适用于市面上绝大部分农作物生产需求,行距调节通过单一主控杠杆的动作,即可同步、精准驱动所有播种单体等距移动(改变行距),实现了不同作物播种参数组合的“一键式”快速预设与切换。
多场景自适应设计:突破单一地形/作物适配局限,通过模块化组合实现跨场景快速切换;联动传动机制:融合机械传动稳定性与灵活性,实现播种参数实时精准调节;低成本高效集成:简化传动结构,在提升适配性的同时降低能耗与维护成本,核心部件通用性强,适配现有多数播种机改造升级。
技术关键和主要技术指标:
核心技术包括:1.模块化传动单元设计,将动力输入、执行输出拆分独立模块,通过标准化接口实现快速组合;2.精准定位技术,采用行星齿轮组与步进电机联动,实现0.5-5m行距、30-80cm株距的无级可调;3.负载自适应反馈机制,通过压力传感器实时感知土壤阻力,动态调整传动扭矩,保障复杂地形播种深度一致性。设计理念以“场景适配为核心、精准高效为目标”,兼顾通用性与经济性,采用轻量化高强度铝合金与工程塑料为核心材质,优化传动比分配,减少能量损耗,同时简化操作界面,适配不同农户使用需求。本设计以极高的机械可靠性、显著降低的操作门槛和优异的成本控制,为现代多场景农业播种作业提供了一款实用、高效的智能装备解决方案。
推广应用价值:
极高的机械可靠性、显著降低的操作门槛和优异的成本控制,区别于市面农机提出复合式生产。系统支持现有播种机改造升级,投入成本低、见效快,契合农业机械化转型升级需求。推广后可缓解农村劳动力短缺压力,推动农业绿色高效发展,兼具经济、社会与生态效益,市场应用前景广阔。
作品视频:
no video files