作品展示
作品展示 > C类:企业出题类 > C4智能收获农业装备发明
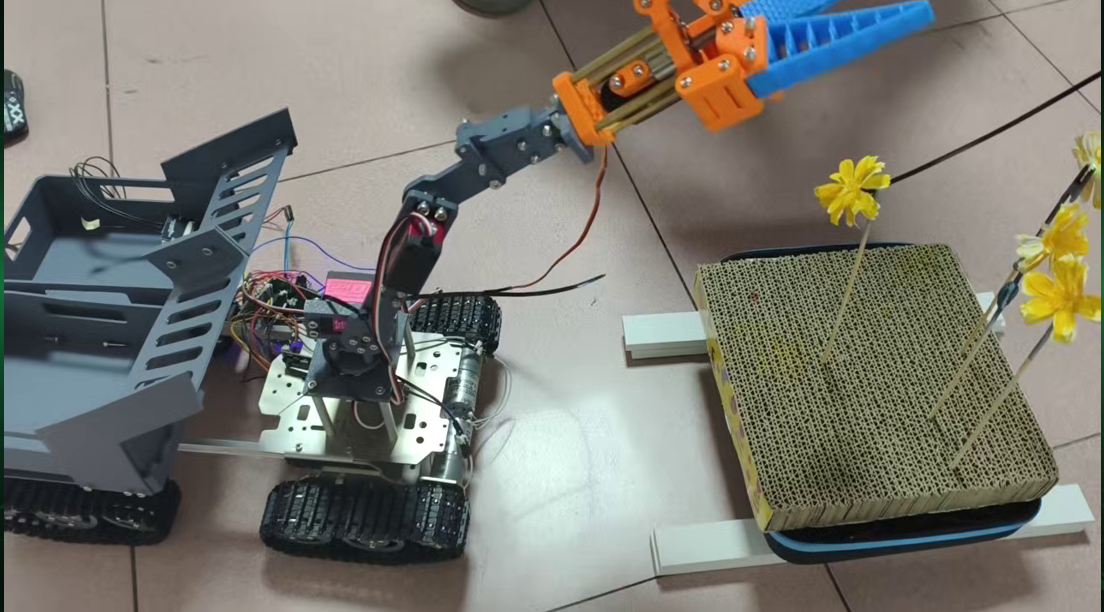
“慧采”智能万寿菊全地形自适采收智能车
- 作品编号:2025C5833
- 所属领域:C4智能收获农业装备发明
- 作品层次:本科生
- 所在高校:兰州理工大学
- 所在院/系:机电工程学院
- 作品所处阶段:A、实验室阶段
- 作品展示形式:实物模型
- 制作成本估算:0.3万元
作品简介:
本作品《“慧采”智能万寿菊全地形自适采收智能车》是针对万寿菊采收环节所面临的重大产业难题而设计的智能化农业装备解决方案。万寿菊作为一种富含叶黄素等高价值成分的经济作物,其采收具有花期集中、劳动强度大、人工成本高的特点,且传统机械难以适应丘陵、山地等复杂多变的地形,采收过程中的识别精度低、花蕾损伤率高,严重限制了产业的规模化发展与效益提升。为此,本团队创新性地研发了“慧采”智能采收车,其核心特点在于构建了一套全地形自适应、精准识别、高效低损的智能协同采收系统。
主要创新点:
1.全地形自适应行走:铰接式底盘 + 动态调姿控制,实现坡地、垄沟等复杂地形稳定作业
2.智能视觉识别:轻量化YOLOv8 + 多光谱融合,实现花朵成熟度精准判断与定位
3.柔性低损采收:仿生软体夹爪 + 力控切割,采收损伤率低于传统方式
4.协同智能控制:基于ROS的多系统协同调度,实现“感知-决策-执行”闭环
5.模块化分选系统:视觉分选 + 快换集花仓,提升作业效率与适应性
技术关键和主要技术指标:
1、履带车轮:坡度识别与限速:超限坡度预警或禁止通行,扭矩分配:下坡电机再生制动,上坡增加驱动扭矩,车身调平:主动悬架调整,保持采收平台水平。
2、花朵识别模块:基于轻量化YOLOv8模型,结合多光谱成像,实现成熟花朵的识别、定位与成熟度判断。
3、柔性夹持:软体仿生手指实现轻柔包裹与固定。
4、智能分选与集储系统,高效流程衔接:通过模块化、快换式集储设计,实现采收作业的连续不间断运行,最大化设备利用率。
推广应用价值:
1、核心痛点靶向解决:直接应对万寿菊、枸杞、茶叶、食用玫瑰等高价值经济作物采收环节长期存在的 “无机可用、有机难用” 困境。特别是在丘陵山地,项目证明了智能装备实现复杂地形下精细化作业的可行性。
2、推动产业升级:通过提供稳定、高效、高品质的智能采收方案,可吸引资本投入规模化、标准化种植,反向推动上游种植模式的革新(如更适合机械作业的农艺规范),促进整个产业链从“劳动密集型”向“技术密集型”转型升级。
3、催生新业态:可衍生出 “智能采收服务” 这一新商业模式,由服务公司购置设备为中小农户提供专业化采收服务,降低农户使用门槛,同时创造新的商业主体和就业岗位。
4、助力乡村振兴:通过科技赋能特色产业,直接帮助农民增收、产业增效,是“产业兴旺”这一乡村振兴核心要求的有力科技支撑。
作品视频: