作品展示
作品展示 > A类:智能农业装备科技发明制作类 > A7基础零部件(液压部件、传动系、传感器、电驱动、导航等)
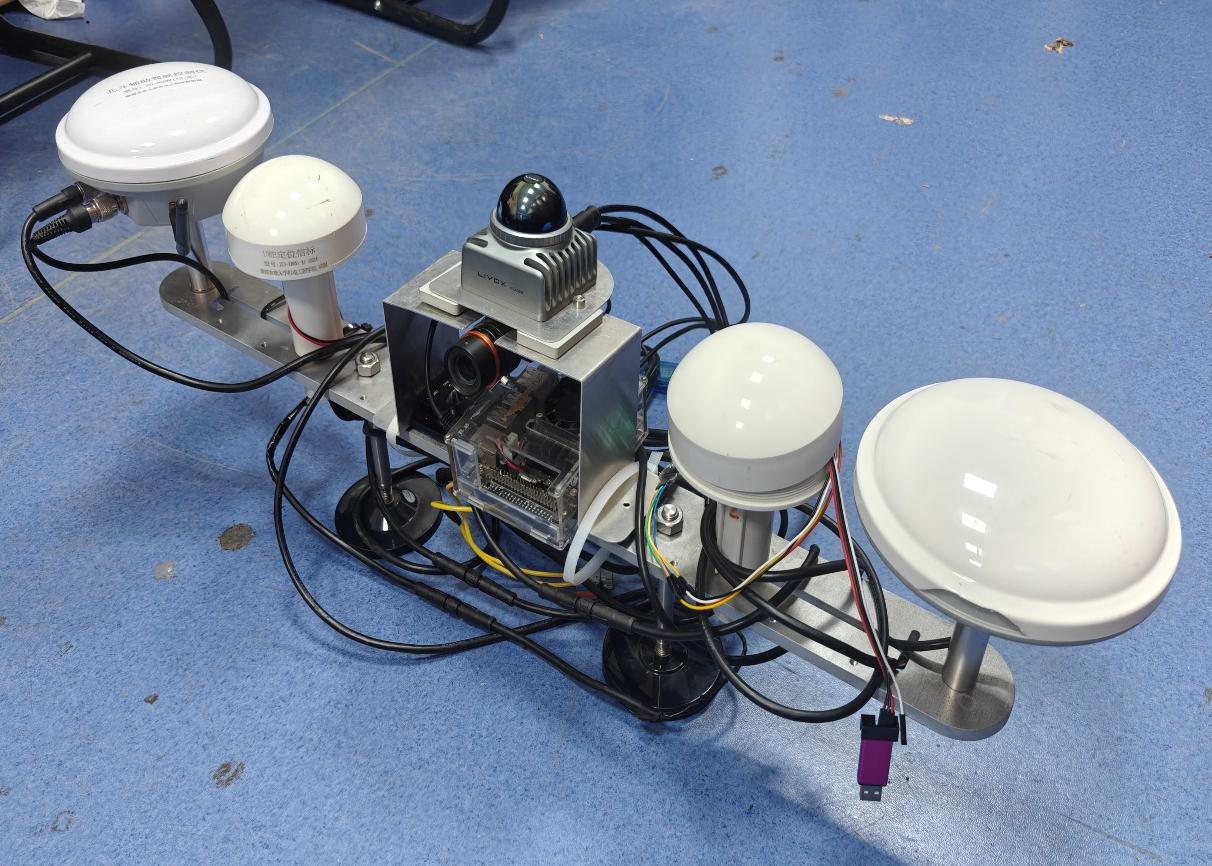
AI瞳轨-丘陵果园车辆多源传感融合重定位与偏差抑制系统
- 作品编号:2025A5835
- 所属领域:A7基础零部件(液压部件、传动系、传感器、电驱动、导航等)
- 作品层次:研究生
- 所在高校:湖南农业大学
- 所在院/系:机电工程学院
- 作品所处阶段:A、实验室阶段
- 作品展示形式:实物模型
- 制作成本估算:0.87万元
作品简介:
“AI 瞳轨” 系统专为南方丘陵果园复杂环境打造,聚焦传统定位技术在地形不规则、信号遮挡、环境重复等场景下的痛点,构建 “粗定位 — 精定位 — 辅助重定位 — 偏差抑制” 完整链路,为智能果园装备提供高鲁棒性、高精度定位解决方案。
系统以北斗 + UWB 实现大场景粗定位,SLAM 技术保障厘米级精定位,创新融入二维码树标识与双目相机组成的辅助重定位模块,通过 EKF/UKF 多源融合算法与自适应切换策略,有效抑制漂移、解决环境同质化导致的重定位难题。实测显示,系统定位精度达 1–3cm,漂移率降低 95% 以上,在逆光、雾霾、密集遮挡环境下定位成功率超 98%,重定位成功率 100%。
该系统可支撑除草、巡检等多场景自动化作业,显著降低人工成本、提升管理效率,填补了丘陵果园高精度定位的技术空白,为智能农业装备产业化提供核心支撑,具有广阔的应用前景与行业推动价值。
主要创新点:
首创 “粗定位 + 精定位 + 绝对定位” 三层架构:北斗 / UWB 动态切换实现粗定位,SLAM 保障厘米级精定位,二维码树标识提供绝对地标,根除 SLAM 漂移与环境同质化迷路问题。
跨模态自适应融合技术:基于 EKF/UKF 算法,根据树冠遮挡、光照变化动态调节传感器权重,确保定位不间断,突破单一传感器性能瓶颈。
果园专属视觉优化:加入逆光增强、局部亮度补偿与遮挡容忍修复算法,复杂环境下二维码识别率达 95%-100%。
山地适配机械设计:低重心履带底盘防侧翻,动态浮动除草刀盘可避障、防卡草,能耗降低 30%-40%,适配丘陵复杂地形。
技术关键和主要技术指标:
1.多源协同定位技术:集成北斗(BDS)与 UWB 系统,依据卫星数、信噪比(SNR)、位置精度因子(DOP)动态切换 —— 开阔区域用北斗实现 0.2-1.0m 粗定位,遮蔽场景切 UWB(误差 0.1-0.3m);搭配激光 / RGB-D SLAM 获取 1-3cm 精定位,再通过 EKF/UKF 非线性滤波融合数据,保障定位连续稳定。
2.二维码辅助重定位技术:为每棵树分配唯一 ID 二维码,双目相机基于基线长度、焦距与视差计算深度,获取机器人相对树体的位置角度,匹配地图中树体绝对坐标,解决 SLAM 在相似树行的重定位丢失问题,精度达 1-2cm。
3.分层偏差抑制技术:构建 “粗定位加权融合 — 精定位漂移监测 — 地标实时校准” 三级体系,用归一化加权算法动态调节各传感器权重,将 SLAM 漂移率从 0.5-1.5cm/m 降至 0.02-0.05cm/m,彻底消除累计误差。
4.果园视觉增强技术:针对逆光、雾天、叶片遮挡场景,开发逆光增强、局部亮度补偿、遮挡修复算法,确保复杂环境下二维码识别率保持 95%-100%,支撑辅助重定位模块稳定工作。
5.山地适配硬件技术:低重心履带底盘采用差速控制与导泥结构,适配 8°-25° 坡地,防侧翻且通过性强;动态浮动刀盘带 2-5cm 弹性浮动机构与红外避障,防卡草还能避让树干,较传统刀盘节能 30%-40%。
推广应用价值:
1.填补行业空白:精准适配南方丘陵果园复杂地形,解决传统定位技术信号遮挡、环境相似迷路等痛点,支撑除草、喷药、巡检等自动化装备稳定运行,适配全国 6.5 亿亩山地果园需求,打破 “丘陵难用智能装备” 的瓶颈。
2.降本增效显著:替代人工作业,每亩可节省 80-150 元除草成本,作业效率较人工提升 2-4 倍,同时避免机械伤树,减少果园损失,助力果园实现低成本、无人化管理。
3.技术可拓展复用:模块化设计支持功能升级(如施肥、修枝),视觉增强、多源融合技术可复用于其他农业场景;且硬件成本可控、维护便捷,利于大规模量产推广,推动智能农机产业化,为 “AI + 农业” 落地提供核心支撑。
作品视频: