作品展示
作品展示 > A类:智能农业装备科技发明制作类 > A7基础零部件(液压部件、传动系、传感器、电驱动、导航等)
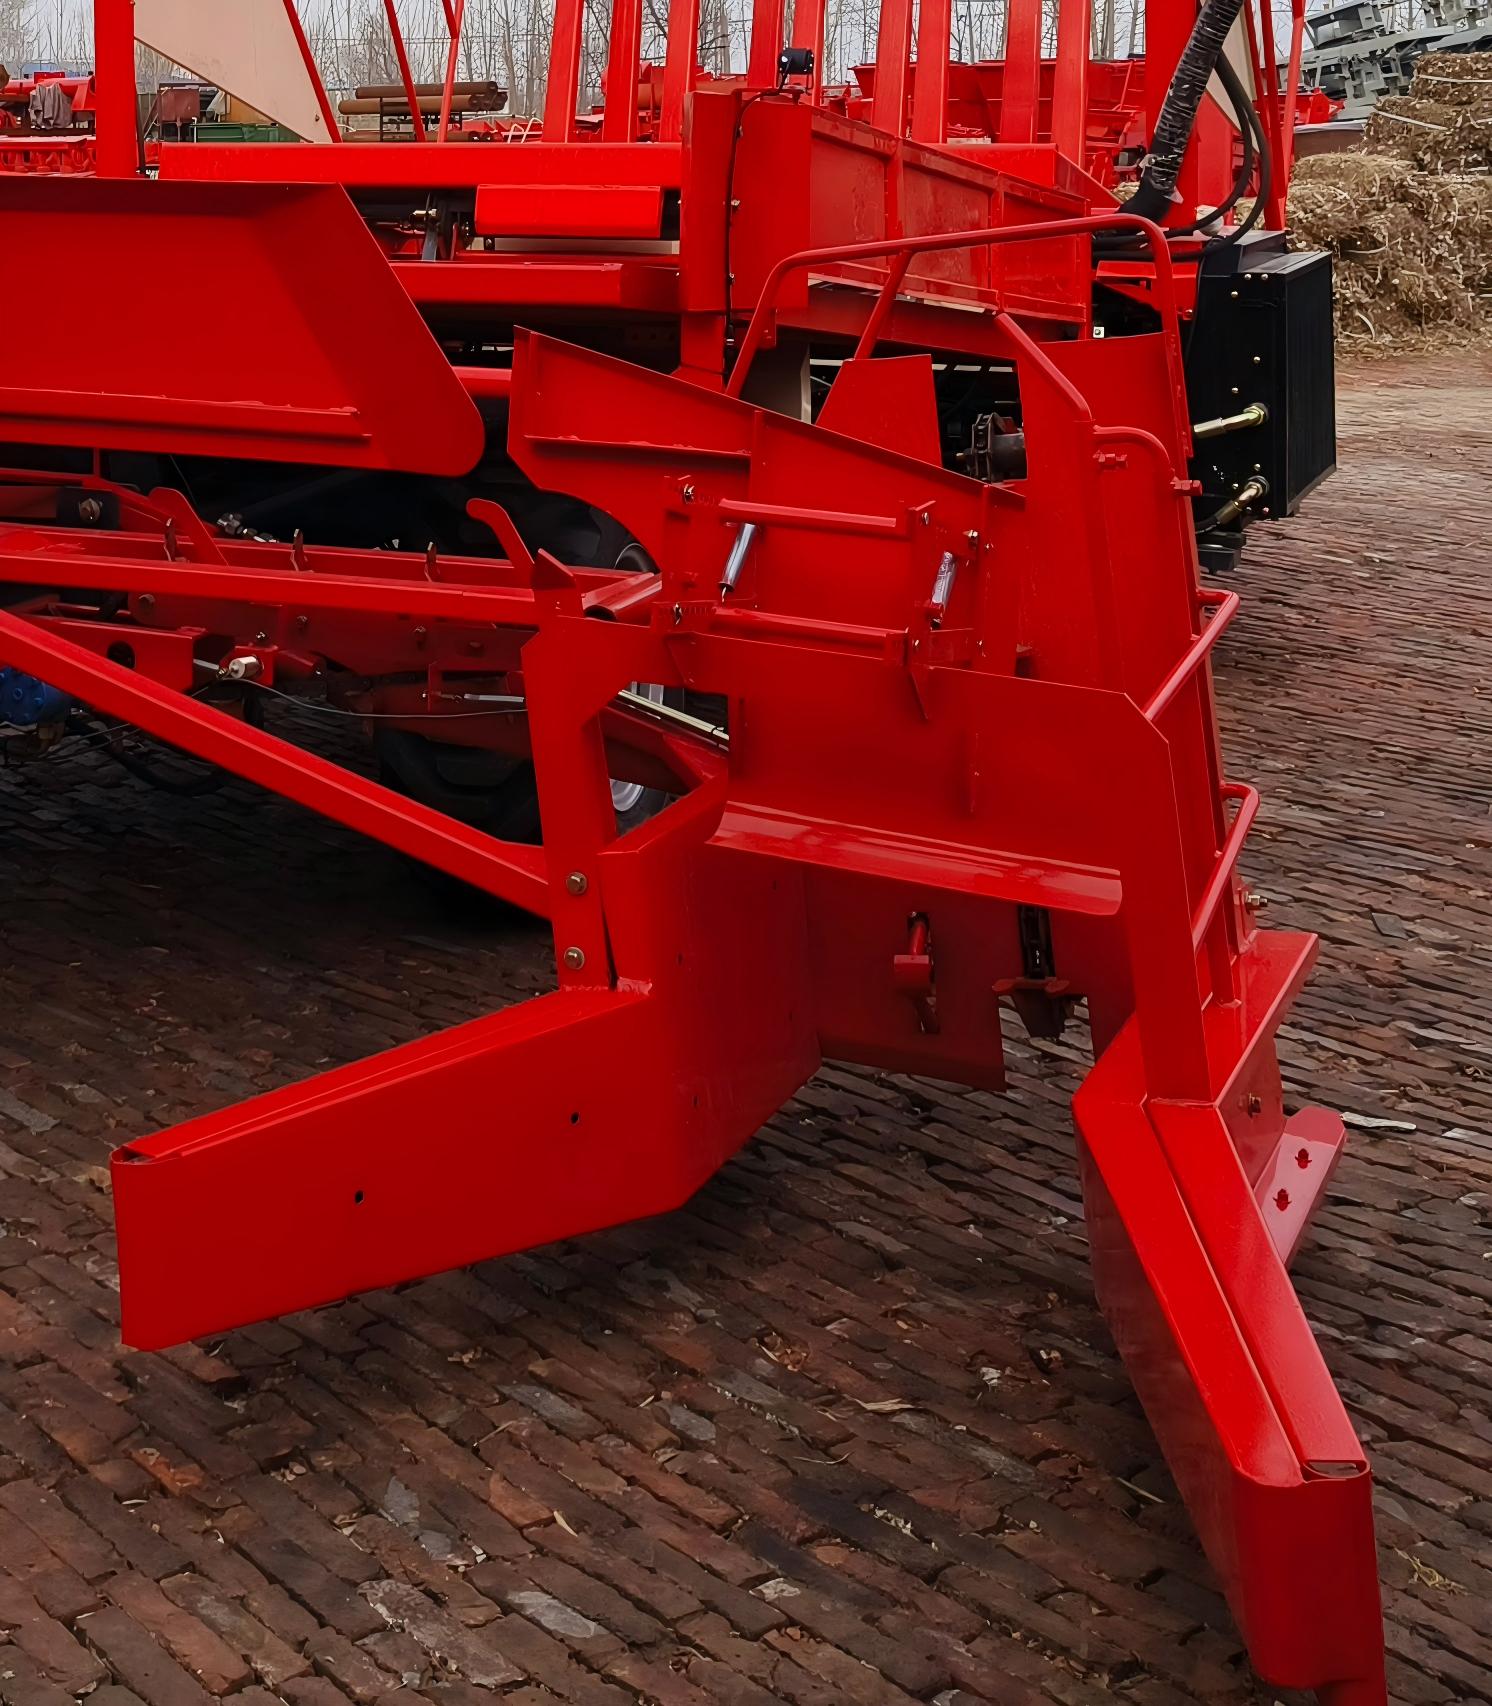
拾捆智科——智能秸秆重载高效码垛装备
- 作品编号:2025A5849
- 所属领域:A7基础零部件(液压部件、传动系、传感器、电驱动、导航等)
- 作品层次:本科生
- 所在高校:山东理工大学
- 所在院/系:农业工程与食品科学学院
- 作品所处阶段:B、中试阶段
- 作品展示形式:样机,实物模型
- 制作成本估算:6.5万元
作品简介:
针对秸秆离田收集环节效率低、地形适应性差、杂质多等问题,本项目研发了一款高度集成的秸秆捆包智能捡拾码垛机。技术核心在于构建了一套智能感知、决策、执行的闭环系统。通过激光雷达与立体视觉的深度融合,实现对散乱捆包的精确定位与地形建模,并结合近红外光谱技术实时分析秸秆含水率与杂质特征。创新性地应用深度强化学习算法,使装备能自主学习并优化全作业流程策略,动态规划最高效的捡拾路径与码垛方案。与此同时,设备研发了具备力位混合控制的仿形抓取机构,确保轻柔抓取。集成基于气流与机械筛分的同步清杂模块,在抓取过程中高效分离杂质。并通过高精度伺服驱动的多轴机械臂,实现捆包的稳定搬运与车厢内自适应紧密堆垛。
该设备的研发形成将推动农业装备向智能化、绿色化升级,强化农业机械化产业链薄弱环节,助力秸秆资源化与农业绿色发展。
主要创新点:
1.仿形捡拾协同清杂技术
本系统集成了仿形自适应捡拾与在线智能除杂两大核心模块。通过多传感器融合,实时感知地形与捆包状态,实现仿形抓取与路径优化。同时,利用视觉与光谱技术识别杂质,并动态调整气力与机械分选参数,在捡拾过程中同步高效清杂,显著提升秸秆收集的纯净度与作业适应性。
2.基于深度强化学习的全流程自主协同控制体系
该系统深度融合视觉与激光雷达感知,采用自适应电液控制机械臂实现精准抓取,并基于深度强化学习自主优化码垛策略。通过中央智能调度,各模块高效协同,显著提升了草捆处理的识别精度、操作稳定性与整体作业效率,充分体现了智能化、一体化解决方案的技术先进性。
技术关键和主要技术指标:
设备核心设计理念为感知、决策、执行一体化智能协同。
1.仿形捡拾与同步清杂技术。针对田间地表不平、捆包姿态杂乱且夹杂泥土石块的问题,我们设计了多关节浮动式捡拾器。它通过激光测距仪和压力传感器实时感知地形与抓取力,并由液压系统动态调整姿态,实现软接触抓取,有效减少了对捆包的损伤和泥土卷入。同时,设备集成了基于视觉与多光谱的杂质识别系统,能够在抓取过程中快速分辨塑料、石块等异物,并控制高速气流喷嘴进行针对性吹除,实现了捡拾与初步清杂的同步完成,显著提升了捆包的离田纯净度。
2.全流程智能协同控制技术。为实现从识别、抓取到码垛的无人化作业,我们构建了一套以多传感器融合和智能决策为核心的控制系统。通过融合激光雷达的三维点云与摄像头的二维图像,并应用深度学习算法,系统能够在地形复杂的田间稳定识别并精准定位散落的草捆。抓取与码垛任务由一台多自由度机械臂执行,其运动控制结合了IMU的实时姿态反馈和电液伺服系统的自适应调节,即使在颠簸环境下也能实现平稳、精准的操作。码垛策略则通过深度强化学习算法进行优化,使机械臂能够自主规划堆叠顺序与姿态,确保垛型稳定且空间利用率最高。整个作业流程由中央控制器统一调度,各模块数据高效交互,实现了单一装备连续自动化作业。
推广应用价值:
该智能秸秆重载高效码垛装备适配华北、东北等主要农业产区,可服务合作社、秸秆回收企业。每亩处理成本降低30%,年减碳超5000吨,推动秸秆饲料化、燃料化利用。响应国家秸秆综合利用政策,未来5年市场渗透率有望达 30%,兼具国内推广与出口潜力,助力农业机械化升级。
作品视频: