作品展示
作品展示 > A类:智能农业装备科技发明制作类 > A1智能耕作农业装备发明
农用电动微耕作业机
- 作品编号:2025A5862
- 所属领域:A1智能耕作农业装备发明
- 作品层次:本科生
- 所在高校:西安科技大学
- 所在院/系:机械工程学院
- 作品所处阶段:A、实验室阶段
- 作品展示形式:实物模型
- 制作成本估算:1.34万元
作品简介:
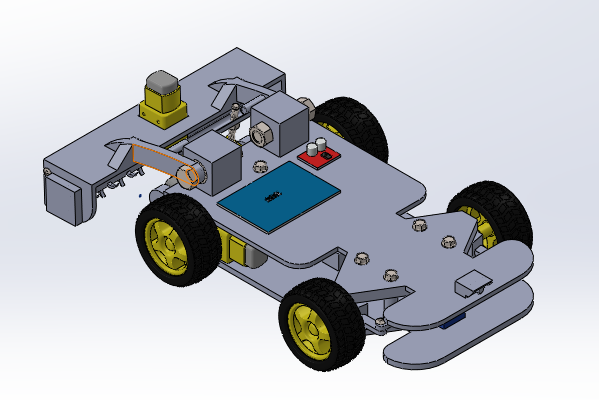
本作品为适配国际大学生智能农业装备创新大赛 A 类赛道的智能旋耕机模型,设备支持双控制模式:遥控模式可灵活操控作业;自动巡航耕作模式依托红外光电、陀螺仪、激光雷达等传感器,实现路径跟踪、障碍识别、环境建模与自动路径规划,同时配备土壤湿度传感器接口支持自适应调节,前端传感器可防跌落保障自主安全。整体通过 51单片机主控与独立驱动设计,可精准调节耕深,适配多种模拟土壤环境。
主要创新点:
1.多传感融合,红外避障、陀螺仪+激光雷达导航建模,支持遥控/自动切换及土壤湿度自适应拓展;
2.以“电机+梯形丝杆”替代液压机构,实现5-15mm精准耕深调节.
3. ABS 3D打印车架+前轮转向+驱动轮独立驱动,轻量化且转向灵活,适配多元场景。
技术关键和主要技术指标:
关键技术层面,其一,融合多传感技术构建智能感知体系,集成红外避障传感器、高精度陀螺仪及激光雷达,可快速完成作业区域导航建模,支持遥控操作与全自动模式无缝切换,同时预留土壤湿度传感接口,可拓展自适应耕深调节功能,提升作业适配性;其二,农机实物创新采用混合动力驱动方案,搭配“电机+梯形丝杆”传动结构,替代传统液压调节机构,通过混合动力系统实现动力输出的高效适配与节能降耗,同时借助电机精准控速与丝杆传动协同,实现±35cm范围内耕深无级可调,调节误差≤2mm;其三,创新采用ABS材料3D打印车架,配合双轮独立驱动设计,整机重量较传统机型减轻30%,转向半径缩小至0.8m,可灵活适配大棚、梯田、小块菜地等多元作业场景,兼顾操作便捷性与环境适应性。
推广应用价值:
我团队自主研发的智能微耕机,以51单片机为控制核心,采用双电机独立驱动技术,以程序控制替代传统机械差速器,实现灵活转向与精准路径跟踪。产品集三大价值于一身:作为教学平台,直观展示机电一体化与智能控制;作为科研平台,为精准农业算法提供低成本验证载体;其设计理念更可直接应用于田间改造,助力小农户以较低成本迈向机械化。本产品尤其适用于丘陵、大棚等小地块,展现小型农具向精准化、智能化转型
作品视频: