作品展示
作品展示 > A类:智能农业装备科技发明制作类 > A1智能耕作农业装备发明
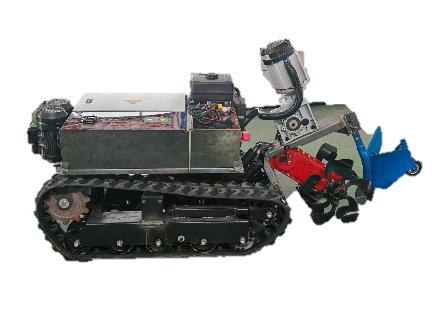
视觉导航甘蔗培土机器人
- 作品编号:2025A5881
- 所属领域:A1智能耕作农业装备发明
- 作品层次:研究生
- 所在高校:昆明理工大学
- 所在院/系:现代农业工程学院
- 作品所处阶段:A、实验室阶段
- 作品展示形式:样机
- 制作成本估算:2.3558万元
作品简介:
本项目针对甘蔗中耕培土环节存在的行距狭窄、茎叶遮挡严重、传统机械作业精度低且易伤苗等痛点,研发了一种基于机器视觉的甘蔗培土机器人。
在硬件方面,采用分布式动力与混合动力系统(增程器+电池组),设计了仅65cm宽的窄幅履带底盘,配合“旋耕刀前置+培土犁后置”的作业模块,解决了狭窄空间通过性差及培土质量不均的问题 。 在软件与算法方面,提出了一种改进DeepLabv3+的甘蔗地导航线提取方法。通过引入MobileNetV2轻量级主干网络及SE-CBAM并行注意力机制,有效解决了强阴影、杂草干扰下的垄线识别难题,并通过随机抽样一致算法(RANSAC)与最小二乘法优化导航线拟合精度 。 本项目实现了农机装备的“机艺融合”与智能化升级,能够在复杂地形下实现高精度自主导航与高效培土作业。
主要创新点:
1、 复合结构创新: 研发65cm窄幅履带底盘,首创“旋耕前置破碎+培土犁后置集土”复合作业模式,配合三点悬挂与电动推杆,实现耕深实时调节,完美契合狭窄行距作业需求。
2、 智能算法导航: 提出基于改进DeepLabv3+与RANSAC的算法,引入MobileNetV2与注意力机制,攻克甘蔗地强遮挡、多阴影下的路径识别难题,实现厘米级精准避障与自主循迹。
3、 分布式混动系统: 采用“增程器+电池”混动架构与分布式电驱设计,支持左右履带差速原地转向。通过底置电池优化重心,确保在复杂地形下动力强劲、作业稳健且续航持久。
技术关键和主要技术指标:
本项目遵循“机艺融合、数智驱动”的设计理念,重点突破复杂环境下导航与高效培土两大核心技术。
在机械与动力设计方面, 采用分布式动力架构,行走与作业系统由独立电机驱动,支持原地差速转向,极大提升了窄行距通过性。底盘采用“增程器+电池组”混动系统,配合重心下置布局与自适应浮动轮,保证了作业的稳定性与长续航。作业部首创“前置旋耕破碎+后置培土犁集土”复合作业模式,通过三点悬挂机构与电动推杆实时调节耕深,实现了对甘蔗农艺要求的精准响应。
在视觉导航领域, 针对甘蔗地阴影重、茎叶遮挡强等非结构化特征,研发了改进型DeepLabv3+分割模型。通过引入MobileNetV2轻量化骨干网络与SE-CBAM并行注意力机制,精准提取垄线特征并抑制噪声干扰。创新性地采用RANSAC随机抽样一致算法与最小二乘法进行多重拟合,有效剔除离群点,确保在复杂田间背景下生成厘米级精度的作业导航线。
推广应用价值:
本项目研发的基于机器视觉的甘蔗培土机器人,在智慧农业领域具有显著的转化与推广潜力。首先,核心视觉导航算法凭借其强大的抗干扰能力,可横向迁移至果园、玉米及烟叶等同样具备窄行、强遮挡特征的作物场景,解决农业非结构化环境下自动驾驶“跑偏”的行业痛点。其次,装备采用的“窄幅底盘+分布式电驱”设计,显著提升了小型农机在复杂地形下的通过性。
更具价值的是,该机器人配备的标准三点悬挂机构与解耦的独立动力接口,使其具备了极强的平台化扩展属性。在实际应用中,用户可根据农艺需求灵活更换末端作业模块,使设备具备从单一培土向喷药、除草、施肥等多工序集成的演进能力。这种“一机多用”的模式将极大降低农户的装备投入成本,对推动我国南方丘陵地区甘蔗生产的全程机械化、智能化转型具有重要的示范意义。
作品视频: