作品展示
作品展示 > C类:企业出题类 > C4智能收获农业装备发明
慧眼辨“菊”——基于视觉识别的万寿菊精准采收设备
- 作品编号:2025C5912
- 所属领域:C4智能收获农业装备发明
- 作品层次:本科生
- 所在高校:青岛农业大学
- 所在院/系:机电工程学院
- 作品所处阶段:A、实验室阶段
- 作品展示形式:实物模型
- 制作成本估算:6.5万元
作品简介:
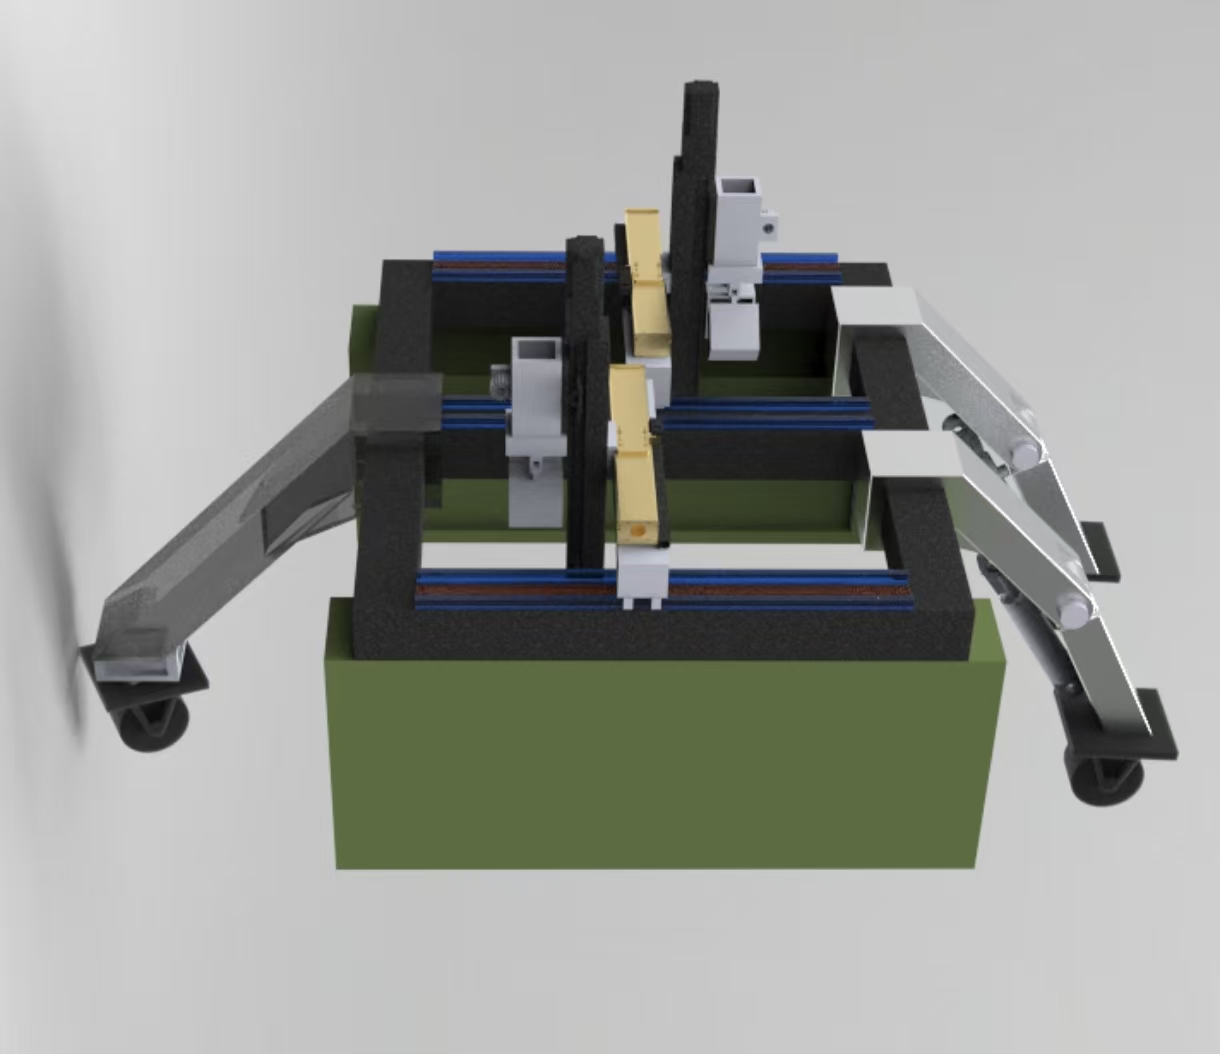
本作品针对万寿菊人工采收产业痛点问题,研发了一款基于视觉识别的精准采收设备。设备以精准识别、自适应调节、低损采收为核心设计理念,由视觉识别系统、液压调节系统和采收装置动力系统三大模块构成。集成YOLOv12自监督学习模型减少标注工作量,采用多模态注意力机制实现成熟度判断,配备液压闭环调平系统实现坡度自适应。预估日采收量达到800至1000公斤,作业效率为人工的10至15倍,为万寿菊产业提供了高效、低损的机械化解决方案。
主要创新点:
1.自监督学习
在人工标注数据稀缺的场景下,采用无监督表征对比学习方法开展模型训练,实现高精度、低损失的训练效果,降低对人工标注数据的依赖。
2.引入注意力模块
引入注意力机制后,能在枝叶遮挡、光照剧烈变化场景中显著提升目标识别率,增强模型的鲁棒性。
3.液压控制装置
通过倾角传感器与电液比例阀构成的闭环控制体系,采收台行进过程中的实时自动调平;多油缸同步液压技术,实现轮距的精准化调节,拓展应用场景边界。
技术关键和主要技术指标:
本设备以"精准识别-自适应调节-低损采收"为核心设计理念,通过三大创新系统实现技术突破。视觉识别系统采用基于YOLOv12的自监督学习方案,结合多模态注意力机制,在减少60%人工标注工作量的同时,将成熟度判断准确率提升至95%以上,有效解决了复杂田间环境下的识别难题。液压调节系统集成双轴倾角传感器与电液比例阀闭环控制,实现了50-80cm轮距无级调节和坡度≤15°的自动调平功能,调平精度达±0.5°,显著提升了设备的地形适应性。动力系统采用"新能源驱动+液压传动"模式,通过X-Y-Z三轴传动机构实现机械手的精准定位,末端定位误差≤±2mm,单朵花作业周期≤0.8s,日采收量可达800-1000公斤。整套系统通过中央控制器实现协同控制,在保证采收成功率95%以上的同时,将含杂率控制在2%以内,真正实现了高效、低损的智能化采收目标。
推广应用价值:
本设备具备显著的推广应用价值:经济效益方面,其日采收量达800-1000公斤,可替代10-15名劳动力,为百亩种植规模亩均节省成本约30万元/年,投资回收期仅8个月;社会效益上,能有效缓解农业劳动力短缺,推动产业标准化,使叶黄素提取率提升15-20%,原料含杂率≤2%,促进农民亩均增收800-1000元。
作品视频: