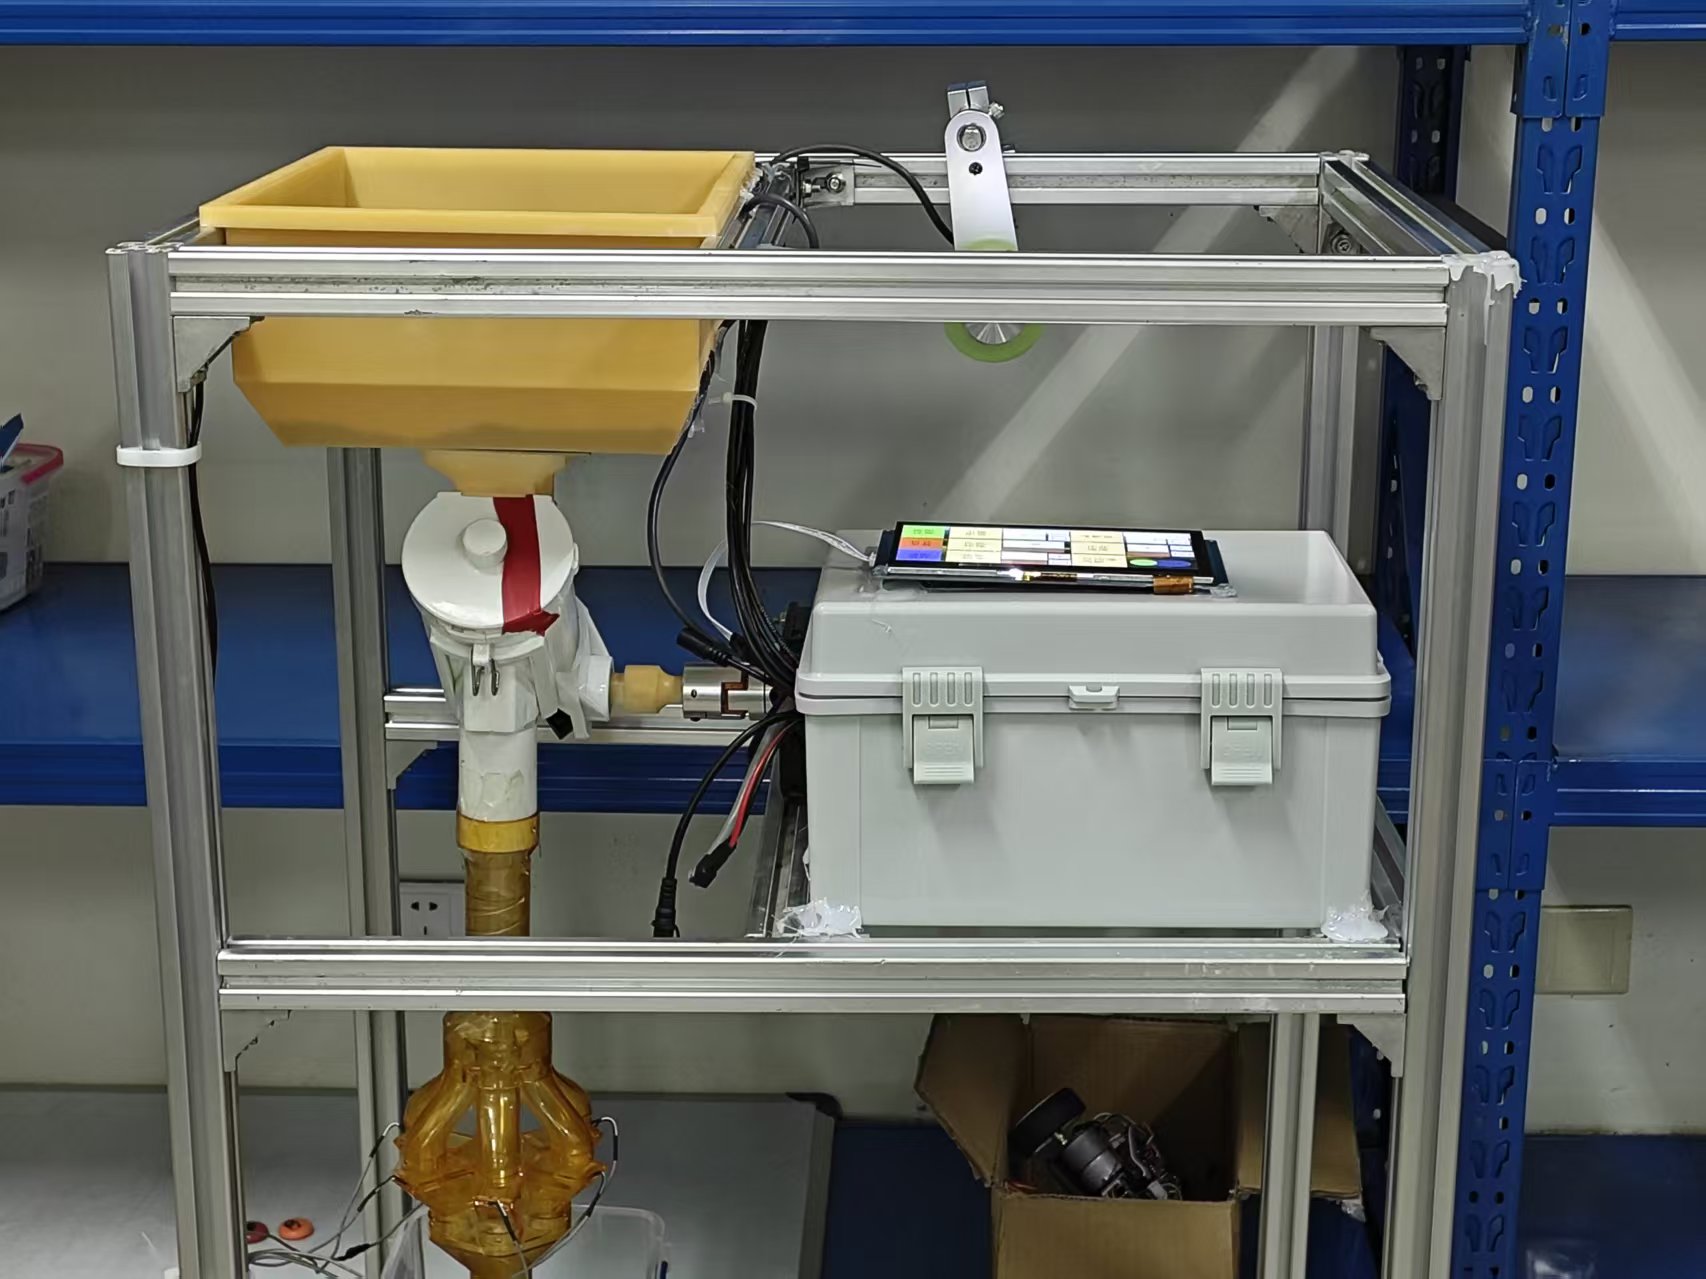
作品展示
作品展示 > A类:智能农业装备科技发明制作类 > A2智能种植农业装备发明
随需应变—斜体错齿式排肥器与高通量颗粒肥实时精准调控系统
- 作品编号:2025A5953
- 所属领域:A2智能种植农业装备发明
- 作品层次:本科生
- 所在高校:河南农业大学
- 所在院/系:机电工程学院
- 作品所处阶段:A、实验室阶段
- 作品展示形式:样机,实物模型,软件
- 制作成本估算:0.4万元
作品简介:
针对施肥作业排肥均匀性差和肥料颗粒流量大导致施肥量难以精准检测调控的问题,提出分流并行检测及排肥量实时调控方法,设计了斜体错齿式排肥器与高通量颗粒肥实时精准调控系统。优化了错齿式排肥轮结构,通过多凹槽交替排肥方法来提高排肥连续性。探明了高通量聚集颗粒肥形成均匀分布离散颗粒机理,对匀肥管、传感检测结构、六通道分流锥盘、汇肥管等关键部件进行参数化设计,创新设计六通道分流并行检测装置;研究信号多通道并行检测方法,设计了多通道信号同步采集系统,构建了肥料流量与电压之间的关系模型、颗粒肥料实际流量与排肥轴转速之间的关系模型。在 Matlab/Simulink 中搭建模糊 PID 控制模型。台架试验表明,模糊 PID 控制系统精度较传统 PID 平均提高 3.64%。田间试验作业 0°~5°倾斜状态下各通道分流一致性变异系数不超过 7.72%;速度 3~6km/h 下,检测精度不低于 92.64%。实现了排肥量实时精准检测及闭环调控。
主要创新点:
1.设计斜体错齿螺旋排肥器,建立肥料运输环节的运动学和动力学模型,并进行数值模拟和动态仿真,确定螺旋结构转速、肥料运移轨迹与排肥量匹配关系,揭示肥料运输着床过程肥群内时空差异形成演化机制,提高变量施肥作业全过程控制的准确性和稳定性,是本项目的一个原始创新。
2.提出一种高通量颗粒肥分流并行检测方法。探明高通量聚集颗粒肥形成均匀分布离散颗粒机理,对匀肥管、传感检测结构、六通道分流锥盘、汇肥管等关键部件进行参数化设计,创新设计六通道分流并行检测装置;研究信号多通道并行检测方法,设计多通道信号同步采集系统,探寻分流并行结构对颗粒肥分流与检测效果的影响规律,明确复杂时空数据集成下肥量精准智能调控策略,是本项目另一个原始创新。
3.开发基于排肥器排量实时检测与排肥随速自适应控制系统,实现排肥量实时精准检测及闭环调控,过标定试验构建了颗粒肥料检测流量与电压之间的关系模型、颗粒肥料实际流量与排肥轴转速之间的关系模型。在 Matlab/Simulink 中搭建模糊 PID控制模型,以超调量、响应时间和稳定性为指标,验证控制系统的控制精度,实现了排肥量实时精准检测及闭环调控。是本项目的原始创新。
技术关键和主要技术指标:
1.斜体错齿式排肥器全速域匀施方法
如何保证斜体螺旋排肥器对化肥颗粒平稳运移,降低排肥脉动性,揭示颗粒肥运输着床运动机理;同时,如何在变量施肥作业的起步、加速、减速、低速及高速施肥阶段实现对GNSS模块及编码器速度的准确读取及在算法层面实现两者速度源的平滑、精准切换,并参照获取的速度信息在整个变量施肥作业过程中实时调节排肥器的转速,实现化肥的精准施放是本项目的第一项关键技术。
2.颗粒肥分流并行检测及肥量实时精准调控系统设计
高频肥料流相互堆叠易遮挡,影响检测精度;因此,如何将高通量颗粒肥转化为低通量颗粒肥,明晰分流结构对肥料颗粒的运移调控机理,探寻落肥高度与压电信号强度之间的关系,开发同步采集和处理肥料颗粒信号算法,提高施肥量检测的准确率、效率及质量;同时,如何将机具作业速度、作业参数、肥量流量信息进行整合,探寻肥量精准控制数学模型,开发模糊 PID 控制算法,实时调节颗粒肥流量,实现全速域精准变量排肥。是本项目研究的第二项关键技术。
本项目设计理念:研究斜体错齿排肥器全速域匀施方法,消除变量施肥作业过程中因速度变化引发的排肥器转速调节误差,排肥器排肥脉动性及不均匀造成施肥准确度下降等问题,保证变量施肥作业全过程颗粒肥的均匀施放。同时研发颗粒肥分流并行检测装置,实现高通量颗粒肥有序并行检测并实时反馈精准调控排肥量。为精准变量施肥提供理论支撑及创新实用技术。
推广应用价值:
本项目针对生产需求与技术现状,开展错齿排肥器与高通量颗粒肥检测及实时精准调控系统研发,研制全速域精准变量施肥系统及其配套施肥机具至少一台,并进行试验示范,形成可复制的变量施肥关键技术与配套装备作业模式,并进行试验示范与技术推广。项目研究有助于我国施肥作业向高质量、精准化方向发展。
作品视频: