作品展示
作品展示 > A类:智能农业装备科技发明制作类 > A3智能田间管理农业装备发明
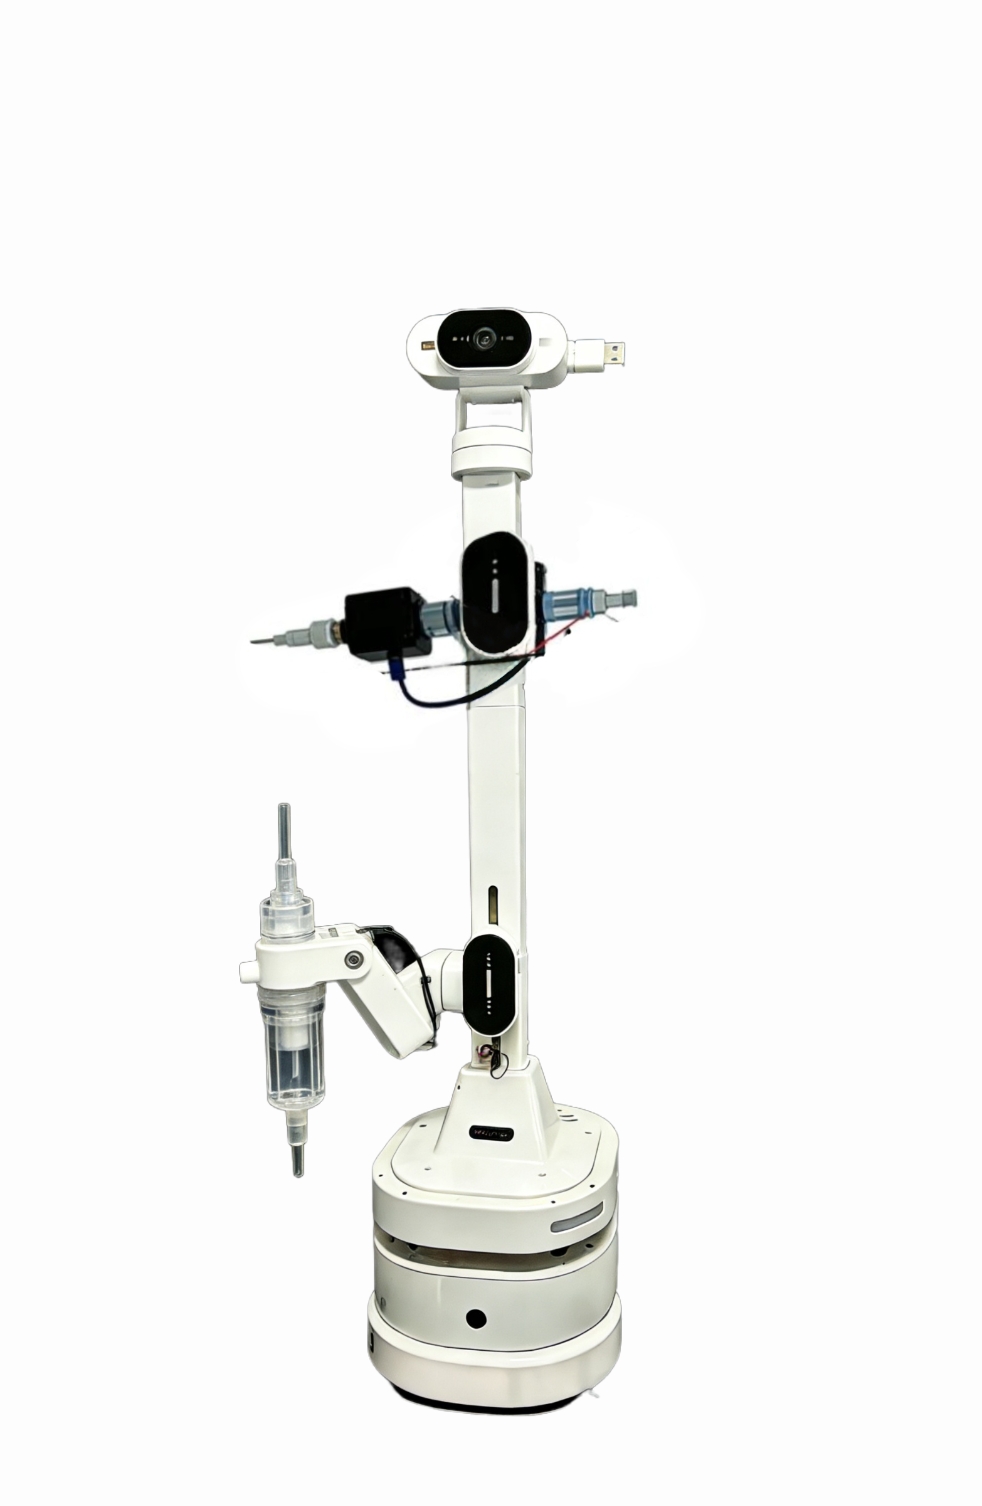
基于AI靶向联动设施果蔬病虫害监测与靶向施药一体机
- 作品编号:2025A5983
- 所属领域:A3智能田间管理农业装备发明
- 作品层次:本科生
- 所在高校:南昌交通学院
- 所在院/系:人工智能学院
- 作品所处阶段:A、实验室阶段
- 作品展示形式:样机
- 制作成本估算:0.2105万元
作品简介:
本项目致力于解决设施农业中病虫害精准防控的痛点,设计一款集“智能识别”与“靶向执行”于一体的地面轮式机器人。核心搭载英伟达JetsonNano 边缘计算实时AI病害系统,通过部署于华为云ModelArts平台训练优化的YOLOv5 深度学习模型,检测到目标后,系统通过ROS 框架调度STM32 下位机,驱动二自由度云台将雾化喷头快速对准病灶,并控制蠕动泵实现微量药液的AI 靶向喷洒,融合“磁轨导航为主、视觉辅助为辅”的复合导航确保在温室标准化垄间稳定巡航。作业数据通过4G模块司步至华为云IOT 平台,形成可追、可分析的植保数字档案,用户可通过数据可视化大屏进行远程监控与智能决策。
主要创新点:
1)基于Jetson Nano 的边缘AI 实时视觉识别与高精度二自由度靶向施药机,解决传统“测施分离”效率低下的问题;
2)驱动精密蠕动泵与雾化喷头进行“点射”式施药,为实现农药减量化提供了创新性技术路径;
3)构建机器人-边缘-云协同架构,集成Jetson Nano 边缘计算与华为云物联网平台,实现作业过程中多源数据的实时上传与云端汇聚,形成可追溯、可分析的作物健康数字档案;
4)采用低成本磁轨实现主干道高精度循迹,在保障系统可靠性与运行精度的同时有效控制成本。
技术关键和主要技术指标:
关键技术:
1)采用了NVIDIA Jetson Nano作为嵌入式AI 计算平台,并部署Y0L0v5深度学习模型,使机器人移动端直接完成对高清视频流的实时推理,实现病虫害的在线识别与精确定位;
2)采用STM32微控制器作为下位机,结合自由度云台、精密蠕动泵和雾化喷头,通过 PID 控制算法精确驱动云台,协同控制泵的启停与时长,实现微量药夜的定向、定量喷酒;
3)利用了4G通信模块与华为云[oT平台及数据可视化(DLV)服务,构建了从设备端到云端的稳定数据通道,实现了作业数据的远程实时监控磁轨导航融合磁传感器阵列循迹与视觉辅助定位,增强了在复杂设施环境中的适应性。
设计理念:
旨在破解传统农业过度施药,污染环境的难题,通过技术一体化实现“精准感知、智能响应、绿色高效”的作业模式,融合机器视觉,深度学习算法实现精准识别,PID控制算法控制蠕动泵实现精准施药,从源头上大幅减少农药用量,助力智慧农业与绿色农业协同发展。
推广应用价值:
通过实现病虫害监测与靶向施药一体化,有效解决病虫害问题,降低人力成本。其智能化,自主化的作业方式有效地解决了在传统病虫害整治上效率低,药物浪费等问题,该项目在智能投药和农田监测有着广泛的应用前景是推动智慧农业与绿色农业协同发展的重要力量。
作品视频: