作品展示
作品展示 > A类:智能农业装备科技发明制作类 > A2智能种植农业装备发明
蜜源导航--仿生授粉与坐果率实时检测装置
- 作品编号:2025A5994
- 所属领域:A2智能种植农业装备发明
- 作品层次:本科生
- 所在高校:南昌交通学院
- 所在院/系:人工智能学院
- 作品所处阶段:A、实验室阶段
- 作品展示形式:样机,实物模型,软件
- 制作成本估算:0.28万元
作品简介:
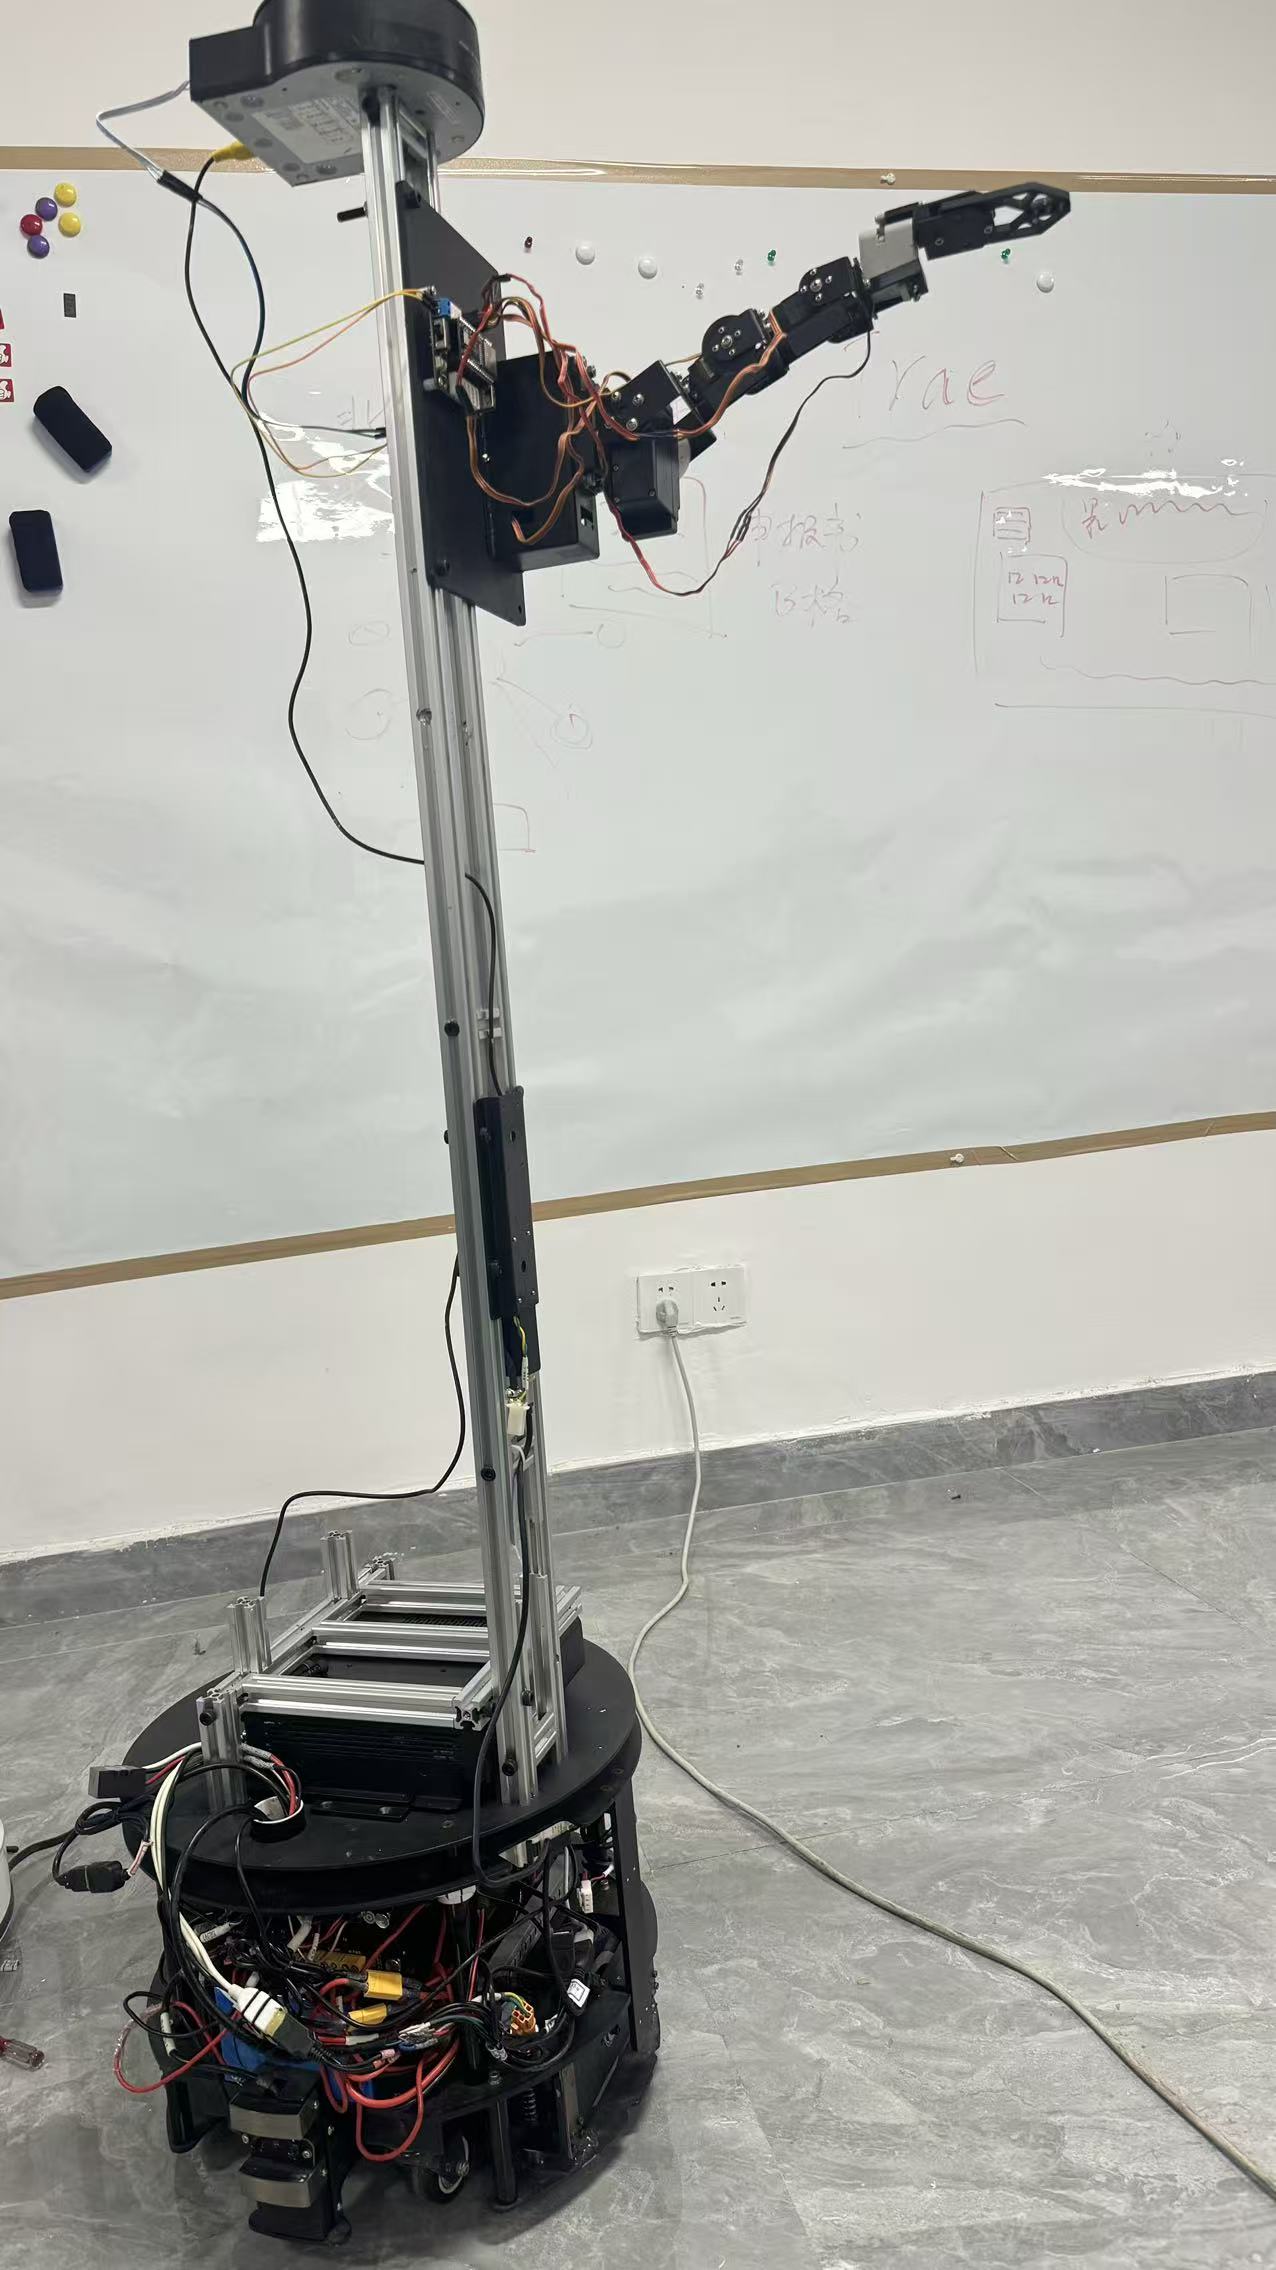
本项目以 ROS 系统为基础,结合 AloT 前沿技术,为农田管理领域专门设计了一款仿生授粉与坐果率实时检测装置。该作品以英伟达 Jetson-Nano 为核心、集成深度相机,IPG40w 激光泵,激光雷达,智能识别系统,通过激光雷达进行建图实现自主导航及路径规划,通过自主设计的小车结构使其可以在复杂的地形移动与作业,结合华为云ModelArts 训练的 yolov5 模型,项目大幅度提升授粉与避障精度,保证装置可以精准授粉,数据即时上传到主机,用户可以远程实时监控装置授粉情况和坐果率,该系统有效提升了作业效率,有效提升了花卉授粉和坐果率监测的智能化,自动化的水平。
主要创新点:
机械结构创新:多自由度柔性仿生机械臂结 合压电式花粉释放阀文模拟自然授粉的生物力学特性,解决传统机械授粉花粉浪费、授粉损伤花器的问题。2利用 ROS 的开源优势,进行模块化设计,便于功能扩展与升级,并通过ROS 实现多传感器融合,增强环境感知能力,提高障碍物主要创新点 避让和导航精度。3. 功能集成创新:将授粉作业与坐果率实时监测一体化设计,通过多光谱成像与 AI 分析实现种植数据的实时采集与决策支撑,突破传统农业“作业- 监测”分离的模式。 4. 软件与平台创新:搭建云端数据管理平台与移动端应用,实现设备远程控制与数据 可视化,降低农业生产的智能化操作门槛。5.使用先进的算法进行智能路径规划,最大限度地降低作业时间和能耗。6. 完成全自动化作业,降低人力成本,提高作业安全性。
技术关键和主要技术指标:
智能导航与路径规划:
(1)自主导航技术:利用SLAM(即时定位与地图构建)和路径规划算法,确保在动态环境中能够自主避障和选择最佳路线。
(2)状态反馈机制:工作过程中实时监测装置状态,动态调整作业策略,提高效率与安全性。该产品的设计理念在于注重替代自然授粉,以保障日益增长的农业需求,通过智能机械臂使用,推动绿色农业的发展,并强调智能化和自动化的设计理念,使作业装置能够在最小的人力干预下完成授粉作业,提升农业生产效率,采用开放的系统架构及高耐久性材料,确保设备在各种环境条件下的稳定与可靠运行,以及便于后续技术的整合和功能的拓展,适应未来的技术发展需求。
2.ROS(机器人操作系统):
(1)模块化设计:借助ROS的开放性,将激光系统、传感器、导航模块等进行模块化设计,方便后续升级和扩展。
(2)多传感器融合:集成激光雷达、相机、GPS等多种传感器,实现。
3.智能授粉技术:
(1)激光发射系统:采用高功率且聚焦精准的激光器,通过调节激光,能够有效识别花柱。
(2)智能识别与定位:通过图像处理算法和深度学习技术,对目标植物进行实时识别,确保机械臂与花柱对齐,提高授粉率。
推广应用价值:
1. 农业生产端:解决人工授粉效率低、成本高、授粉均匀度差的痛点,适配大棚果蔬、果园等规模化种植场景,显著提升作物坐果率与果实品质,同时降低授粉对自然蜂群的依赖,缓解蜜蜂种群减少带来的农业授粉危机。
2. 产业升级端:推动传统农业向精准化、智能化转型,可与物联网、大数据等技术结合实现授粉过程的数字化监测与调控,带动智能农机装备产业链的发展,助力农业现代化产业体系构建。
3. 社会经济端:减少农业劳动力投入,缓解农村青壮年劳动力短缺问题;提升农产品产量与附加值,增加农户收入;还可降低化学激素授粉的使用,保障农产品食用安全,契合绿色农业发展理念。
作品视频: