作品展示
作品展示 > A类:智能农业装备科技发明制作类 > A5智能收获农业装备发明
“椒好运”智能辣椒采摘机器人
- 作品编号:2025A5995
- 所属领域:A5智能收获农业装备发明
- 作品层次:本科生
- 所在高校:长安大学
- 所在院/系:电子与控制工程学院
- 作品所处阶段:A、实验室阶段
- 作品展示形式:实物模型,虚拟概念模型,软件
- 制作成本估算:0.41万元
作品简介:
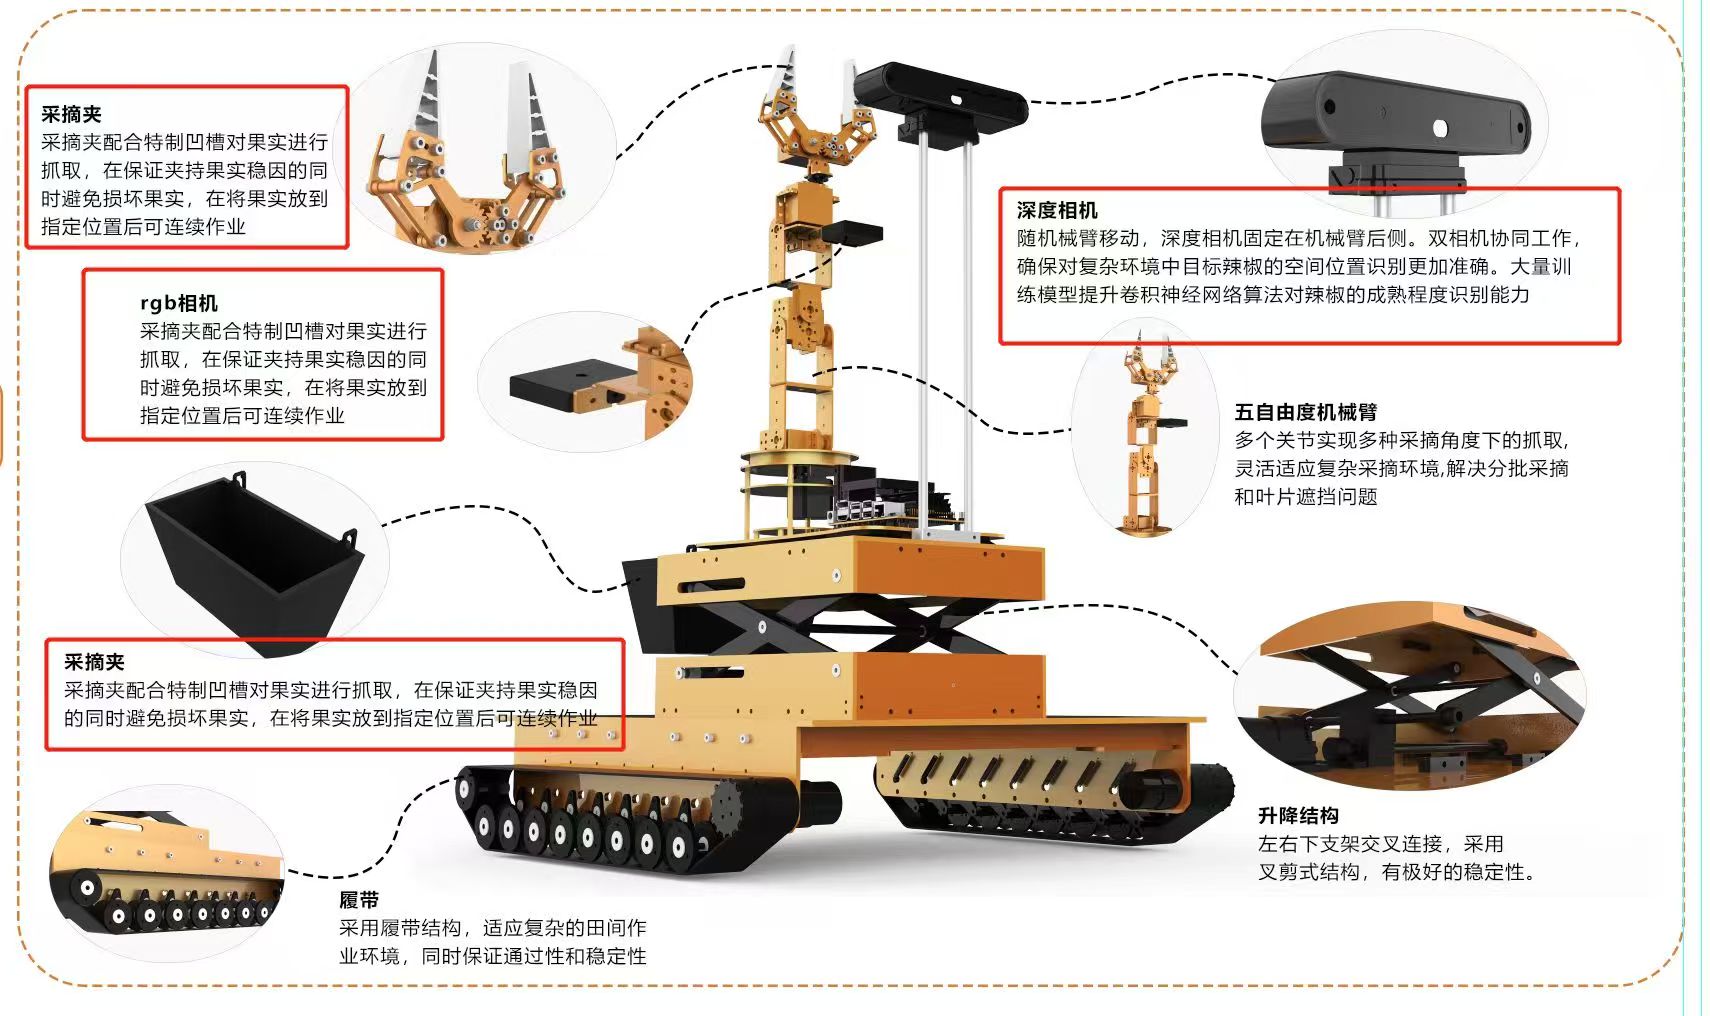
本作品为一款基于视觉识别的履带式辣椒采摘机器人,作品基于智慧视觉与深度学习技术,通过RGB相机与深度相机配合采集辣椒植株图像,由Jetson nano芯片进行图片分析确定辣椒位置,在驱动装置、升降装置和五自由度机械臂的配合下实现全自动辣椒采摘,并将辣椒存放在特制的收纳部分。通过配有的履带行走装置,有效提高了机器的通过性,能够适应复杂的行走环境。升降部分采用丝杆传动,在确保稳定和完成自锁的同时为机械臂提供了更大的采摘范围。采摘部分装备了特殊的软夹,能有效降低辣椒采摘的坏果率,从而降低采摘损耗和采摘成本。
主要创新点:
该机器人核心创新体现在三方面:
一、采用 Moveit 运算框架,导入机械臂运动学模型与几何描述,可自动规划关节 / 笛卡尔空间轨迹,兼具实时碰撞检测与可视化调试,保障运动安全精准。
二、改进 YOLOv8s 视觉算法,基于实地辣椒照片针对性训练,引入双向特征金字塔网络强化特征提取,适配光照变化、枝叶遮挡等场景,提升识别定位精度。
三、优化部署方案,将 YOLOv8 导出为 ONNX 模型并经 TensorRT 优化,搭配小体积、低功耗的 Jetson Nano 作为运算核心,结合 ROS 系统实现高效采摘。
技术关键和主要技术指标:
1.五自由度机械臂设计,多个关节实现了多种采摘角度下的抓取,灵活适应复杂采摘环境,解决分批采摘和遮挡问题。
2.采摘结构采用柔性软夹与刀片,可以对于目标辣椒的夹 取进行完美的贴合,在夹取的过程中精准夹取切割并且不会损伤辣椒,有效降低辣椒采摘的坏果率。
3.本机械臂采用 Moveit 运算,规划机械臂的多种运动路 径和复杂的避障场景,可以帮助机械臂在复杂环境中进行辣椒采摘的工作作业。
4.本机械臂采用RGB相机与深度相机协同对于复杂环境进行识别,同时使用yolov8 作为训练模型,提升运算核心对于辣椒的成熟程度识别能力,可以有效在复杂环境中对于成熟辣椒进行采摘,有效解决辣椒分批采摘问题。
推广应用价值:
本项目精准契合国家乡村振兴及智慧农业发展战略 。作品针对我国辣椒产业人工采摘效率低、成本高、劳动力短缺及老龄化等核心痛点 ,提供了一套智能化、低损伤的解决方案 。该机器人采用履带式底盘,适应国内丘陵山地等复杂地形 ,推广后可大幅降低人工依赖与采摘损耗 ,提升辣椒产业的生产效率与经济效益,对保障特色经济作物稳定供给、推动农机装备智能化升级具有显著的应用价值。
作品视频: