作品展示
作品展示 > D类:概念设计类 > D2智能农业装备整机造型设计
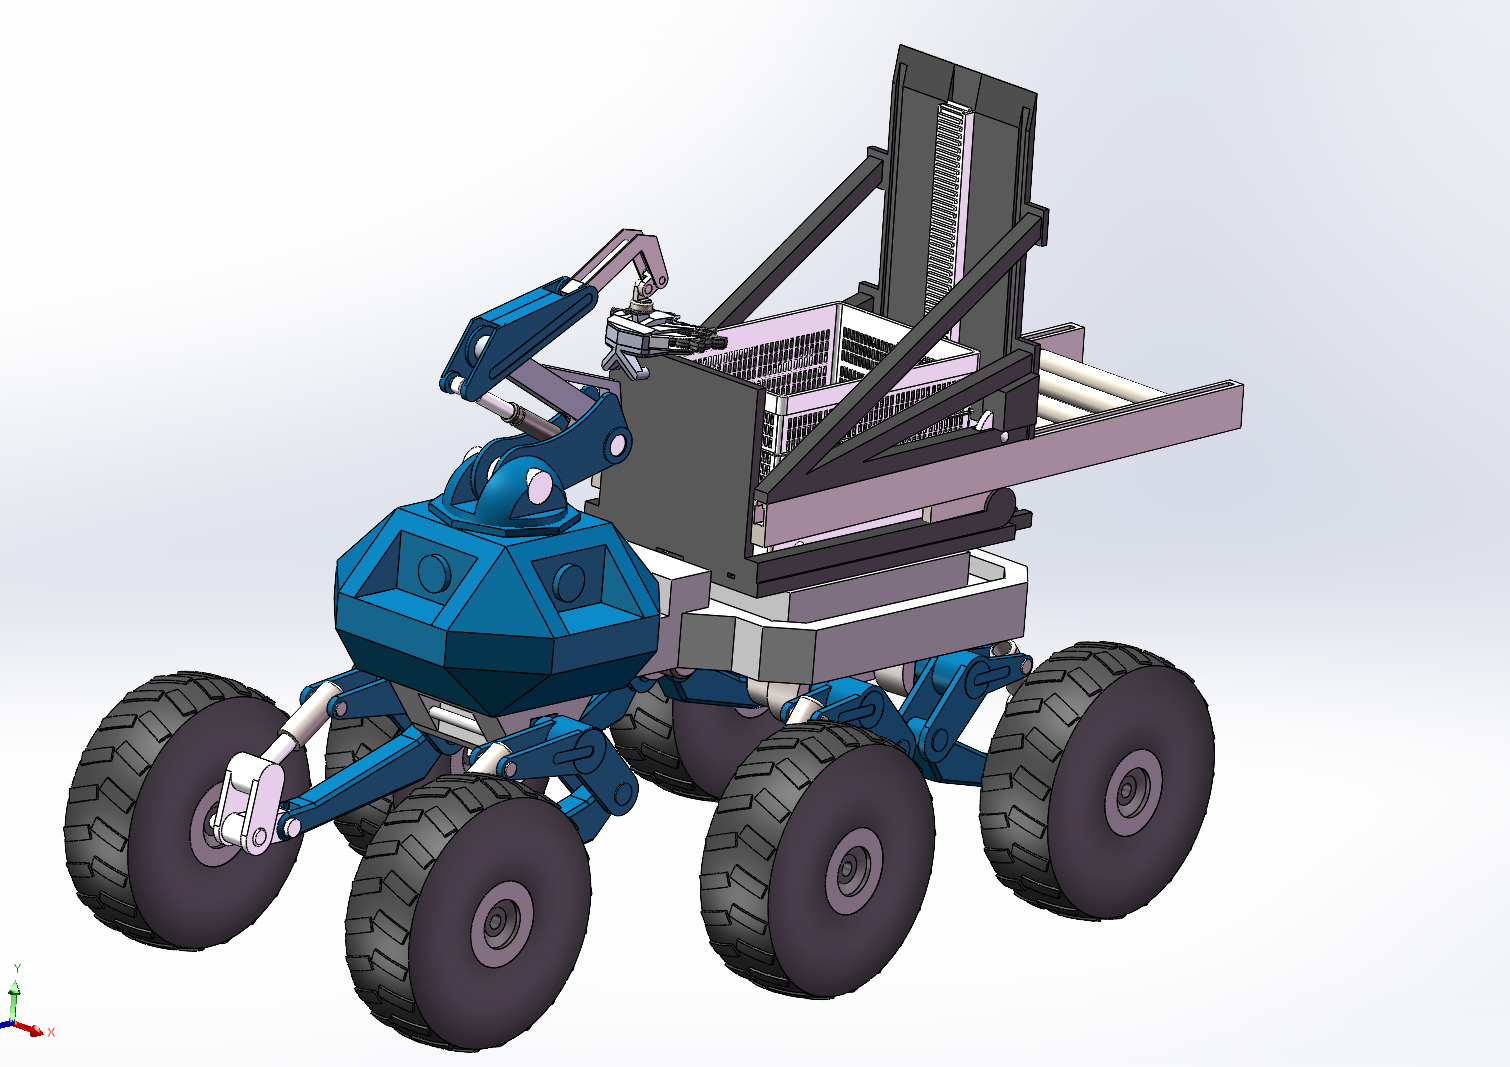
“帮芒16”--轮夹式低损芒果采摘机器人
- 作品编号:2025D6001
- 所属领域:D2智能农业装备整机造型设计
- 作品层次:本科生
- 所在高校:云南农业大学
- 所在院/系:机电工程学院
- 作品所处阶段:A、实验室阶段
- 作品展示形式:虚拟概念模型
- 制作成本估算:十万元
作品简介:
本项目创新设性采用轮夹式末端执行器,独特的“轮夹式”末端执行器通过一对协同转动的橡胶齿轮直接、轻柔地夹持果柄,并由内置剪具切断,实现了全程不接触果实本体的“零接触”采摘,从根本上避免了擦伤与挤压。机器人集成高精度视觉系统与距离传感器,能智能识别果柄并主动规避枝叶干扰。底盘采用六驱独立电机与强化悬挂系统,具备卓越的田间越野与机动能力,配合后四轮转向底盘,转向灵活。采摘后的芒果由机械臂移送至专用果筐,筐底压力传感器实现定量管理。满载后,机器人可自主返回卸货点,通过传送链与卡扣配合的,自动完成果筐的卸下与空筐装载,形成“采摘-转运-卸货-换筐-返回并继续采摘”的全自动闭环作业循环。
主要创新点:
1. “不触果”轮夹式采摘:采用橡胶齿轮旋转夹持果柄方案,全程避免对果实表面的直接接触与挤压,从根源上降低机械损伤。
2. 自适应避障采摘流程:夹持模组集成智能感知,遇枝叶遮挡时可自动反转拨开,再精准夹持果柄,提升复杂环境下的采摘成功率。
3. 闭环作业系统:集自动采摘、定量转运、自主卸货与自主装果筐于一体,通过筐底压力传感和果筐运输系统,实现作业流程的闭环管理与高效循环。
技术关键和主要技术指标:
设计理念核心在于“以精准夹持代替抓握,以间接接触实现直接保护”。我们将着力点从果实转移到其承力结构——果柄上。通过仿生手指对握的夹持逻辑,设计出由柔性橡胶齿轮构成的旋转夹持模块。其在电机驱动下相向旋转,用柔性的切向摩擦力牢牢锁住果柄,然后由内置的剪切机完成切断。齿轮夹持住柄然后放入果筐中,该过程只有芒果放入果筐时才芒果会与果筐接触,除此之外芒果不会接触到其他物体,大大降低了芒果损坏率。关键技术为基于视觉与距离传感器的多信息融合定位技术,实现了对果柄的精准识别与空间坐标解算,为夹持提供了定位引导。然后还开发了“夹持-避障”联动控制算法,当视觉检测到枝叶干扰时,系统能让齿轮反转,以“拨动”的方式清理障碍,确保了夹持路径通畅的同时也保护了果树。最后还设计了果筐运输系统和作业循环系统。果筐底部实时监测重量,达到阈值后机器人自动返航卸果、换筐,并续接采摘任务,从而实现长时间的无人化作业。整套系统达成低损伤、自适应、可持续的采摘等核心目标。
推广应用价值:
该机器人在现代农业中具有广阔的应用前景,该采摘模式不仅适用于芒果采摘,经适当调整后,还可用于荔枝,柑橘等其他高价的水果的采收作业,有巨大市场潜力
且该机器人采用模块化,构架能为后续升级预留空间,末端执行器,机械臂,越野底盘,智能果筐系统相互独立,未来可通过持续更新提升性能,延长使用寿命
作品视频: