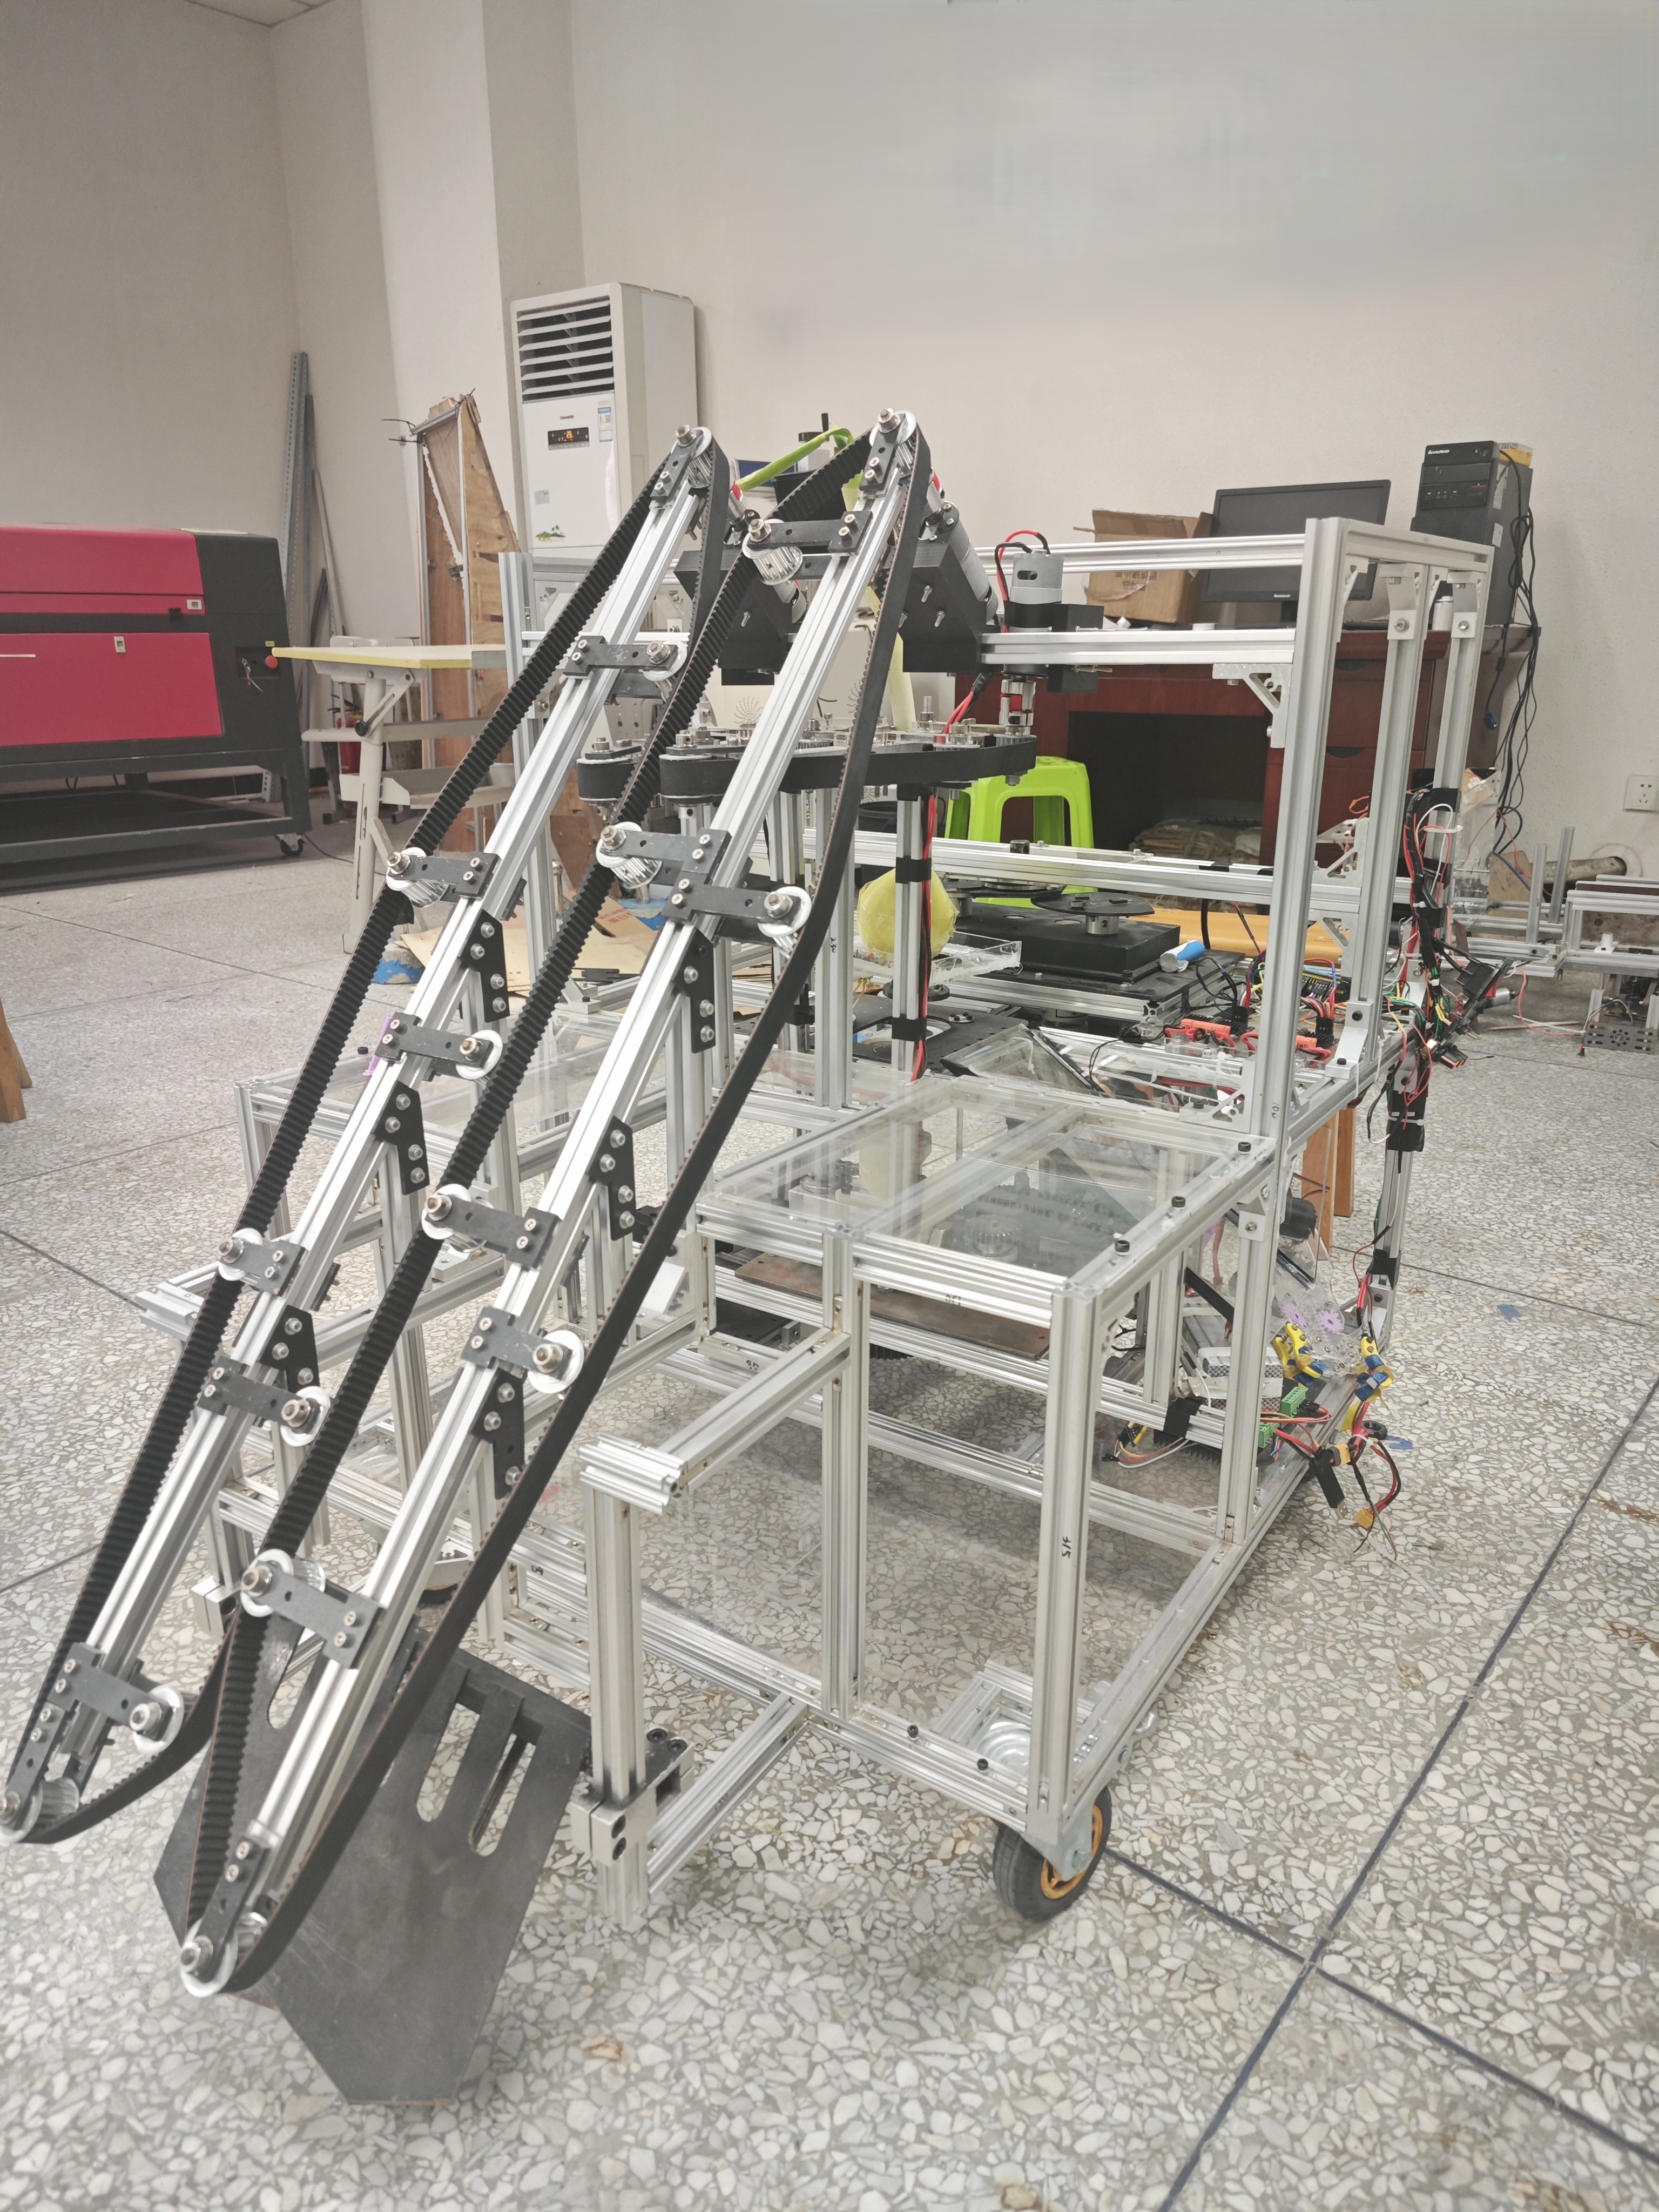
作品展示
作品展示 > A类:智能农业装备科技发明制作类 > A5智能收获农业装备发明
智芋双擎一体化智能决策芋头收获机
- 作品编号:2025A6009
- 所属领域:A5智能收获农业装备发明
- 作品层次:本科生
- 所在高校:成都工业学院
- 所在院/系:智能制造学院
- 作品所处阶段:A、实验室阶段
- 作品展示形式:样机
- 制作成本估算:0.25万元
作品简介:
本设备为针对奉化芋艿的一种集挖掘、夹拔、切茎、除腐叶、装箱等功能为一体的芋头收获机,并结合数字孪生技术构建虚拟映射,使其物理现实反映在数字空间中,从而达到虚实结合的效果。物理模型主要由机架、挖掘装置、夹持输送装置、切茎除腐叶装置、顶升机构装置等组成,能够完成芋头挖掘(断根须)、夹拔、切茎、去茎、去表皮腐叶、装箱等功能,实现芋头挖拔收获。同时本设备突破了传统机械设计依赖物理样机迭代的技术瓶颈,通过unity3D 技术与数字孪生技术的实现了采收工艺的可视化分析与参数优化。该成果为水生蔬菜机械化采收 提供了“感知-仿真-优化”一体化解决方案,具有显著的工程应用价值与推广潜力。
主要创新点:
(1)通过设计双槽轮机构实现切茎-初叶组合盘的 90°往复转动,从而实现在一个工位循环完成切茎和除腐叶两个动作。
(2)通过设计不完全齿轮、往复丝杆和连杆机构的组合使用,从而驱动切茎及除腐叶机构循环交替运动。
(3)构建了基于多传感器融合的实时同步机制,实现物理设备与虚拟模型的动作精确。
(4)采用精细化MBD/MCD建模与手动碰撞体优化,突破了仿真精度瓶颈。
(5)建立了“监测-决策-执行”数据驱动闭环,提升收获效率。
技术关键和主要技术指标:
本机以“挖拔组合”为核心设计理念,实现芋头离土悬空处理,减少泥土附着。同时结合数字孪生技术,利用 Unity 引擎的可视化渲染能力以及传感器采集的精确数据,实现了物理空间与数字空间的精准对齐。
关键技术包括:
(1)复合切茎去腐叶机构:采用双槽轮驱动旋转盘90°往复转动,在同一工位循环完成切茎与除腐叶,提升工序集成度。
(2)间歇顶升系统:结合不完全齿轮、往复丝杆与连杆,通过单一动力驱动顶杆执行切茎(短行程)与去腐叶(长行程)的交替动作。
(3)通过数据整合,构建了覆盖机械运动参数、环境感知数据及执行
机构状态的多维度监测网络,为数字孪生系统提供了高精度输入信号。
(4)在虚实融合技术层面,本研究通过串口通信实现物理设备与Unity3D 孪生平台的实 时数据交互。
整机强调物理动作与虚拟数字协同,在降低芋头损伤的同时,实现挖掘、夹拔、切茎、去腐叶、装箱的连续作业。同时结合数字孪生技术为水生蔬菜机械化采收提供了“感知-仿真-优化”一体化解决方案。
推广应用价值:
该作品的数字孪生系统具备显著推广价值。在物理层面上实现了挖、拔、切、清、装一体化作业,能大幅提升收获效率,降低劳动强度与人工成本。数字孪生体系上,其构建的“感知-仿真-优化”一体化技术框架,不仅将芋头收获效率显著提升,降低损伤率,更形成了一套可复用于其他农业装备的数字化开发流程。提升作业标准化与智能化水平提供了切实可行的技术路径,具备向根茎类作物采收及更广泛智能制造领域推广的潜力。
作品视频: