作品展示
作品展示 > A类:智能农业装备科技发明制作类 > A5智能收获农业装备发明
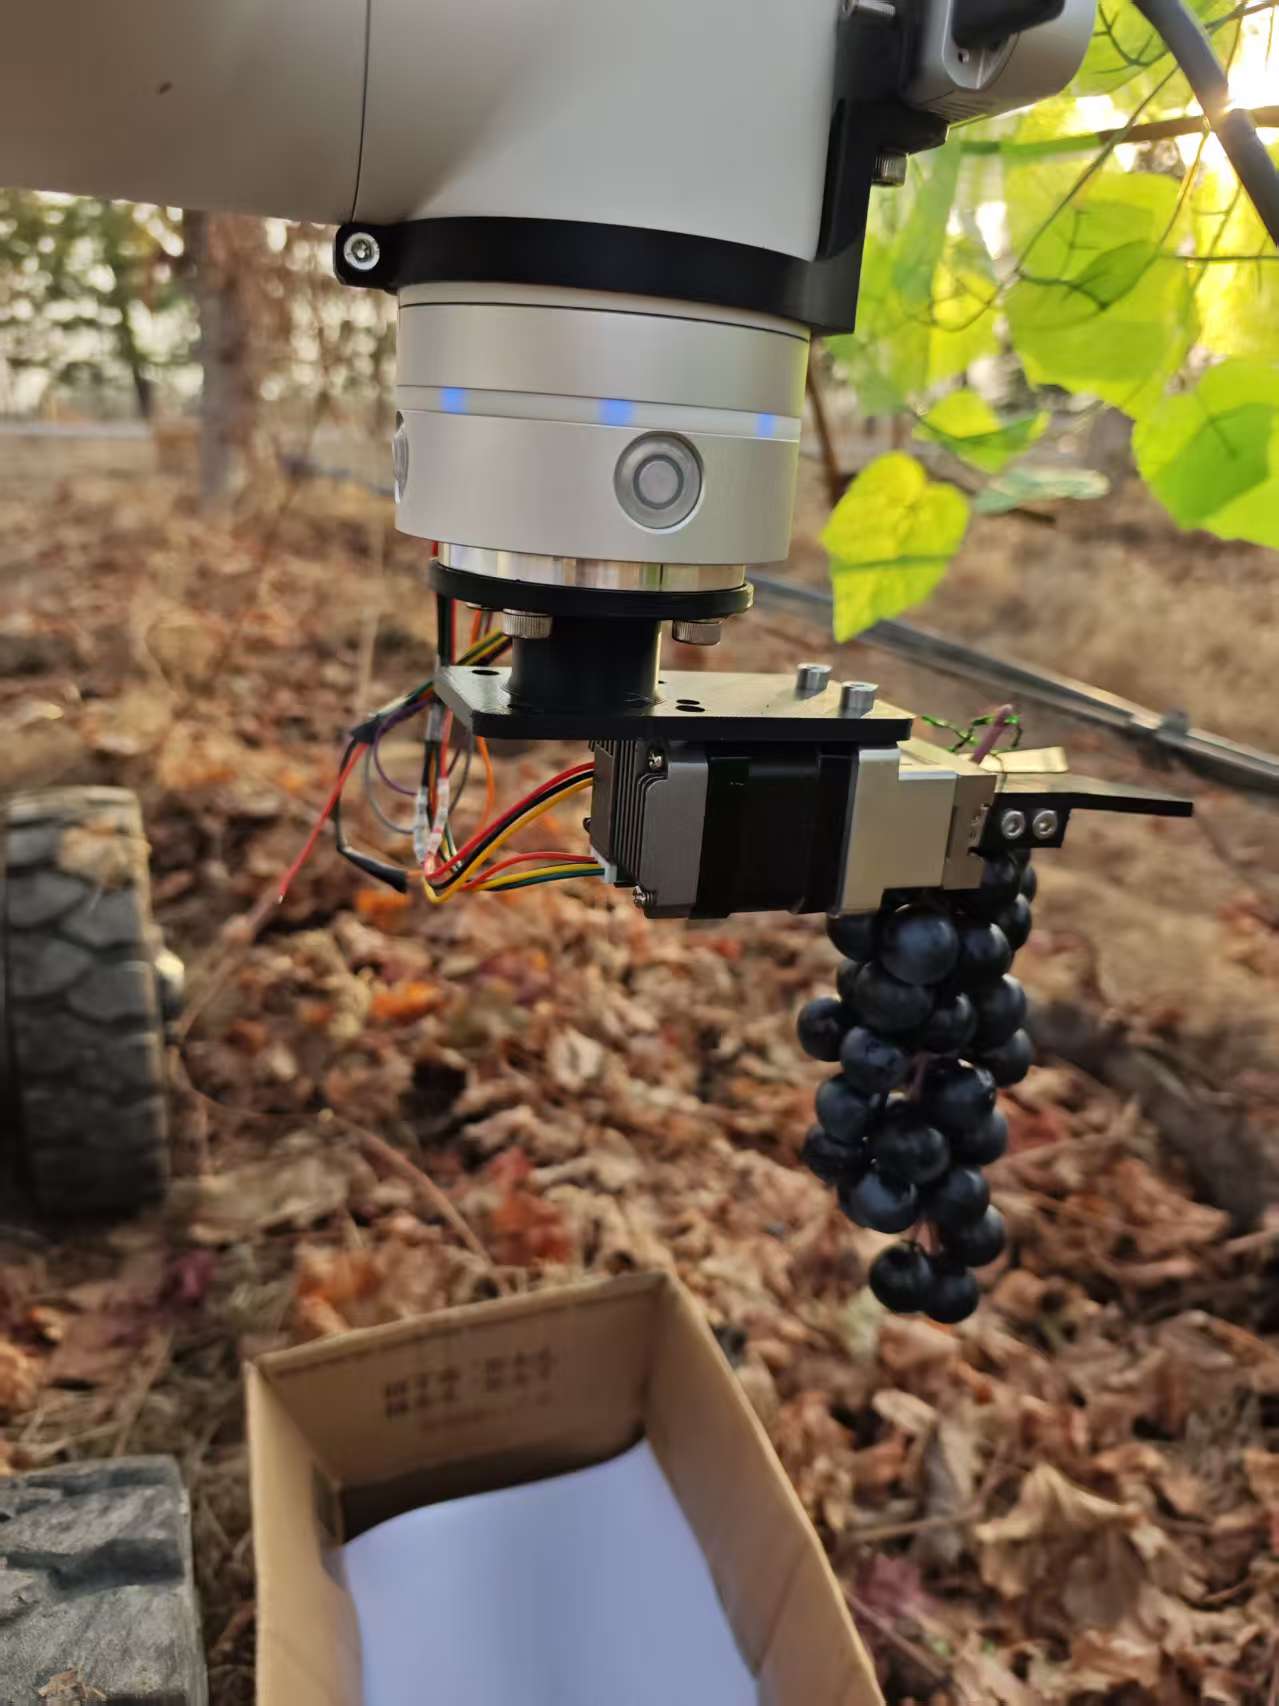
酿酒葡萄采摘机器人
- 作品编号:2026A6013
- 所属领域:A5智能收获农业装备发明
- 作品层次:研究生
- 所在高校:宁夏大学
- 所在院/系:机械工程学院
- 作品所处阶段:B、中试阶段
- 作品展示形式:样机
- 制作成本估算:5.8万元
作品简介:
本项目精准锚定酿酒葡萄采收领域痛点,聚焦篱壁式种植场景下果梗识别难、遮挡环境定位准度低、人工采收成本高、果实损伤率高等短板,以推动葡萄采收装备智能化升级为核心目标,开展系统性技术研发与产品创新。该装备可自主完成果梗精准识别、遮挡区域预测定位、机械臂无损采摘等全流程作业,有效替代人工重复性劳动,大幅提升采收效率,降低果汁流失与杂质混入风险。研发过程中形成核心技术优势,构建多场景数据集与优化算法模型,为技术落地提供坚实支撑。此次创新推动了酿酒葡萄采收从人工操作向智能化、精准化转型,为规模化酿酒葡萄种植提供了高效、可靠的装备支撑与技术方案。
主要创新点:
针对酿酒葡萄篱壁式种植采收中果梗识别难、果梗遮挡定位准度低、果实易损伤等痛点,团队聚焦智能化无损采收需求,完成核心技术创新。通过YOLOv11n-seg融入CBAM注意力机制,强化小目标与遮挡区域特征提取;创新多模态融合定位方案,结合分割掩码预测果梗遮挡区域;构建ROS2协同控制体系,实现底盘、视觉与机械臂精准联动;专项适配篱壁式场景,设计四段式平滑轨迹,保障葡萄果肉完整与采收效率,填补酿酒葡萄精细化采收技术空白。
技术关键和主要技术指标:
本项目关键技术/设计理念围绕精准识别、智能定位、无损执行核心逻辑形成闭环,深度适配酿酒葡萄篱壁式种植特性与精细化采收需求,突破传统人工及现有设备在识别精度、定位准度、无损采摘上的技术瓶颈。感知层通过优化YOLOv11模型,融入CBAM注意力机制,构建多场景数据集,实现果梗与果肉的精准实例分割;定位层采用多模态融合方案,结合深度相机标定与左右极值点法,解决遮挡环境下果梗采摘点定位难题,搭配机械臂视觉跟随修正误差;决策与执行层基于ROS2系统构建协同控制体系,优化六轴机械臂接近、夹持、切断、撤离四段式轨迹,通过平滑算法降低果实损伤风险。整套技术体系聚焦酿酒葡萄采收对果肉完整、果汁留存、杂质控制的核心要求,为规模化酿酒葡萄种植提供智能化、精准化的采收技术支撑。
推广应用价值:
该机器人推广价值突出,可替代人工完成酿酒葡萄精准采收,单台适配50-100亩篱壁式种植园,降低人力成本40%-60%,解决采收期劳动力短缺痛点。其无损采摘技术减少果实损伤与果汁流失,严控杂质混入,保障葡萄酒品质。深度适配宁夏贺兰山东麓等产区特性,提供可复制的本土化智能采收方案,推动酿酒葡萄产业从人工主导向精准智能转型,助力行业规模化、标准化升级。
作品视频: