作品展示
作品展示 > A类:智能农业装备科技发明制作类 > A5智能收获农业装备发明
基于多传感器融合的果实智能识别与精准收获机器人
- 作品编号:2025A6020
- 所属领域:A5智能收获农业装备发明
- 作品层次:本科生
- 所在高校:南华大学
- 所在院/系:电气工程学院
- 作品所处阶段:A、实验室阶段
- 作品展示形式:实物模型
- 制作成本估算:1.8万元
作品简介:
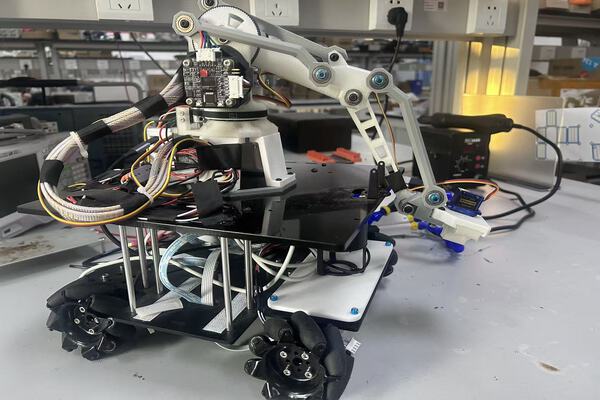
本作品为基于多传感器融合的果实智能识别与精准收获机器人,面向小尺寸果实采摘场景。融合激光雷达与高清摄像头核心感知能力,雷达实现果区建图与厘米级定点导航,确保采摘无遗漏;摄像头结合算法精准判别果实。采用稳定麦向轮行驶,360°旋转机械臂搭配小型柔性抓夹,可高效采摘樱桃、蓝莓等小果实。全流程自动化作业,解决人工采摘效率低、成本高问题,提升采摘精准度与果实品质。
主要创新点:
1.多传感器融合:雷达与摄像头数据联动,补全单一传感器缺陷,提升环境感知与识别精度。
2.专用结构设计:麦向轮增强地形适应性,360°机械臂消除作业死角,小型柔性抓夹适配小果实且防损伤。
3.全流程智能:从建图导航到采摘回收无需人工干预,二次巡检机制保障无成熟果实遗漏,大幅降低人力依赖。
技术关键和主要技术指标:
关键技术
1.雷达SLAM技术,快速生成高精度果区地图,支撑定点导航;
2.深度学习果实识别算法,通过颜色、形态特征实现95%以上判别准确率;
3.多模块协同控制技术,实现感知、导航、执行单元数据实时交互。
设计理念:以“精准、适配、高效”为核心,硬件上麦向轮匹配果园复杂地形,机械臂与抓夹针对小果实优化;软件上通过算法融合提升智能化水平,确保机器人在实际作业中“看得准、走得稳、摘得好”,平衡作业效率与果实保护需求。
推广应用价值:
可广泛应用于樱桃、蓝莓等小果实种植基地,采摘效率提升3倍以上,劳动力成本降低60%,果实损伤率控制在2%以内。有效缓解果园用工难、采摘成本高问题,助力传统果园向智能化转型,推动农业现代化发展,具备显著经济与社会价值。
作品视频: