作品展示
作品展示 > A类:智能农业装备科技发明制作类 > A7基础零部件(液压部件、传动系、传感器、电驱动、导航等)
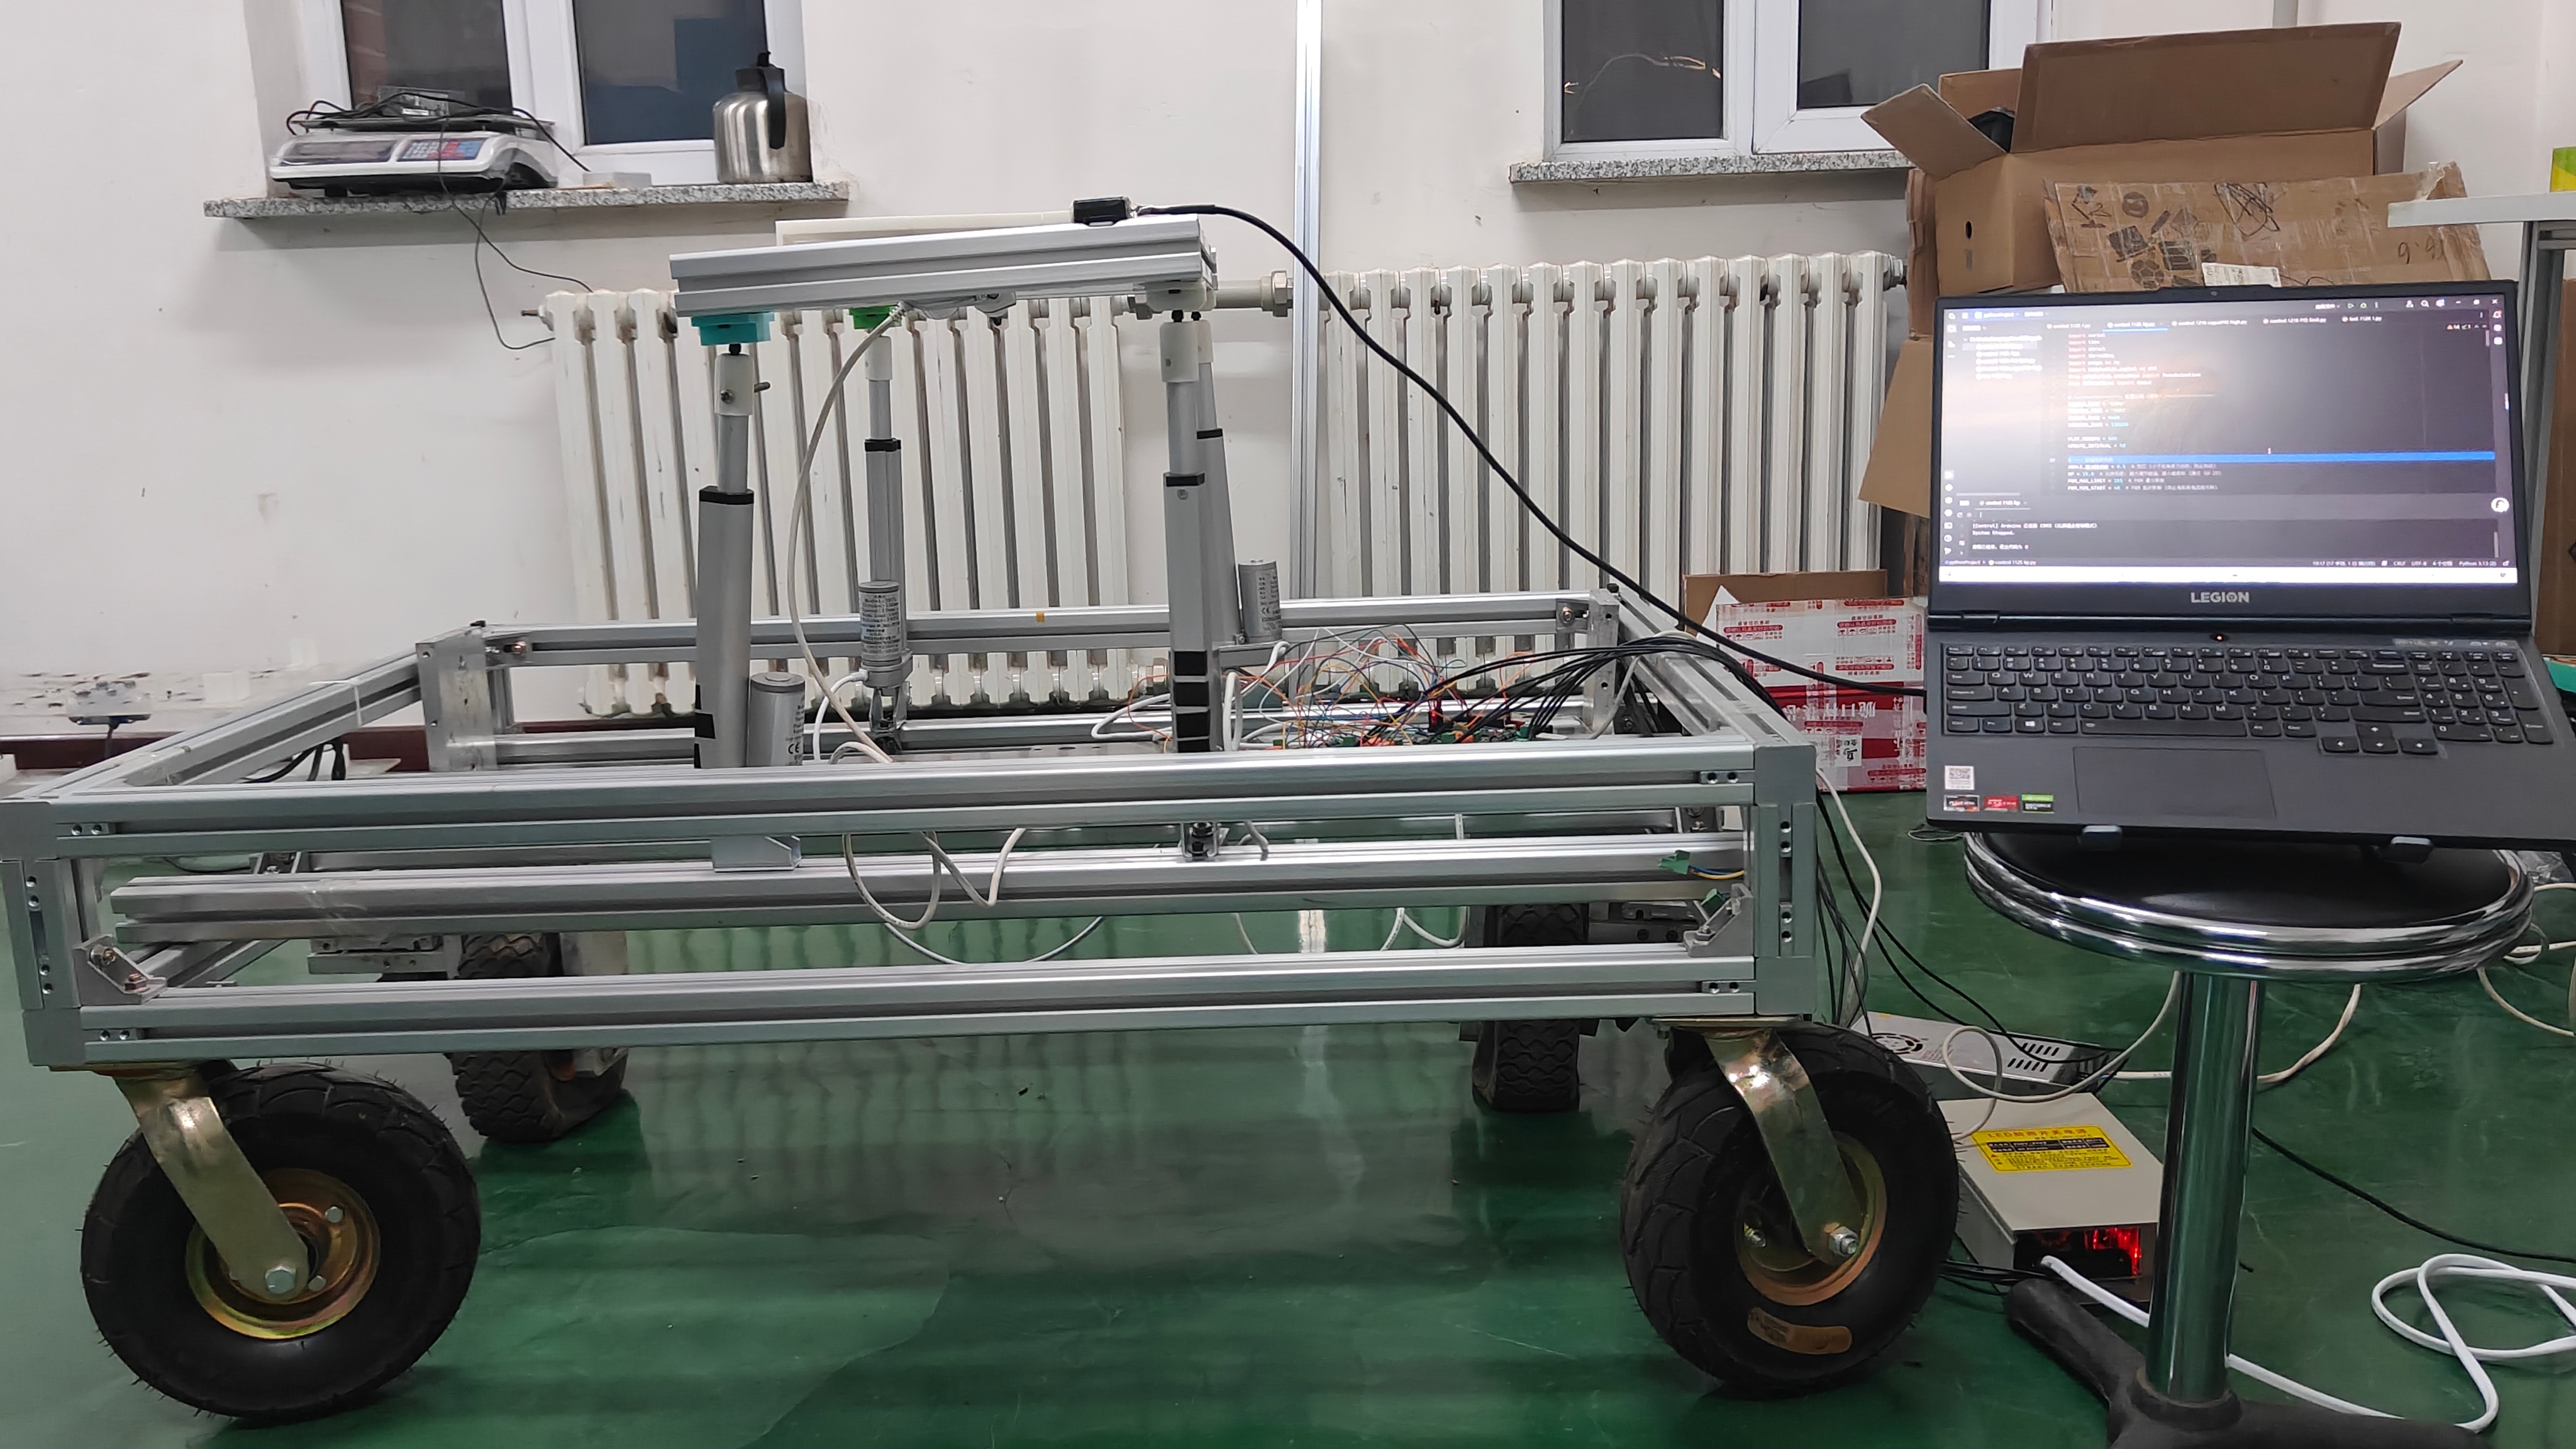
丘陵山地小型轮式转运车车载平台自调平系统
- 作品编号:2025A6022
- 所属领域:A7基础零部件(液压部件、传动系、传感器、电驱动、导航等)
- 作品层次:研究生
- 所在高校:沈阳农业大学
- 所在院/系:工程学院
- 作品所处阶段:A、实验室阶段
- 作品展示形式:样机
- 制作成本估算:0.23万元
作品简介:
丘陵山区的坡度地形常导致农机作业车出现受力不均和车身倾斜等问题。为了有效防止作业时的侧翻,丘陵山地农机作业车需要具备自动调平功能,推进丘陵山地的机械化对减轻劳动强度、降低生产成本、扩大生产规模以及提升经济效益具有重要意义。机构上采取四点支撑调平结合重心调整装置共同完成调平功能,采集角度数据,通过逆运动学方式分析得到机具空间姿态信息。
主要创新点:
1.调平效果好:采用四点支撑调平结合重心调整装置,两种调平装置协同作业,稳定性更强,可靠性更高。
2.实时性强:采用倾角传感器实时采集平台翻滚角及俯仰角,通过模糊PID控制算法计算电动推杆的PWM值及动作方向,上位机进行算法运行及平台倾角实时监测,下位机控制电动推杆运动,实现动态调平。
技术关键和主要技术指标:
1.本作品采用逐高调平策略。当平台为水平位置时,四个电动推杆均为缩回最短状态,以降低机具重心。通过倾角传感器采集平台纵向和横向两个方向的倾角,由倾角大小及方向情况判断最高支撑点。调平阈值角度取1°,当平台纵向及横向倾角绝对值不超过阈值时,四个电动推杆均不动作。当倾角绝对值超过阈值时,最高支撑点电动推杆不动作,通过模糊PID算法控制其它电动推杆伸长,减小平台倾角,实现平台动态调平。
2.控制系统采用上位机和下位机相结合的方式。上位机采用Python语言编程,通过串口通信采集倾角传感器数据并进行实时显示,同时运行控制算法,判断平台姿态,计算各电动推杆的PWM值发送到下位机。下位机采用ArduinoMega2560单片机,运算速度快,自带两路PWM输出,抗干扰能力强,通过串口与上位机通信,采用电机驱动模块使电动推杆动作。
推广应用价值:
我国丘陵山地分布范围广泛,其耕地面积、农作物播种面积均占全国的1/3,但目前该地区的农业机械化水平严重滞后,作业过程中要实现姿态调平来保证农机的安全性及作业质量。本项目研发的农机底盘自动调平系统采用电力驱动,结构简单,容易实现自动控制,有助于增加农机在坡地行驶的稳定性,提高机具的安全性能和作业质量, 能够满足丘陵山地机械化作业的需要,具有较好的推广应用价值。
作品视频: