作品展示
作品展示 > A类:智能农业装备科技发明制作类 > A8其他智能农业装备
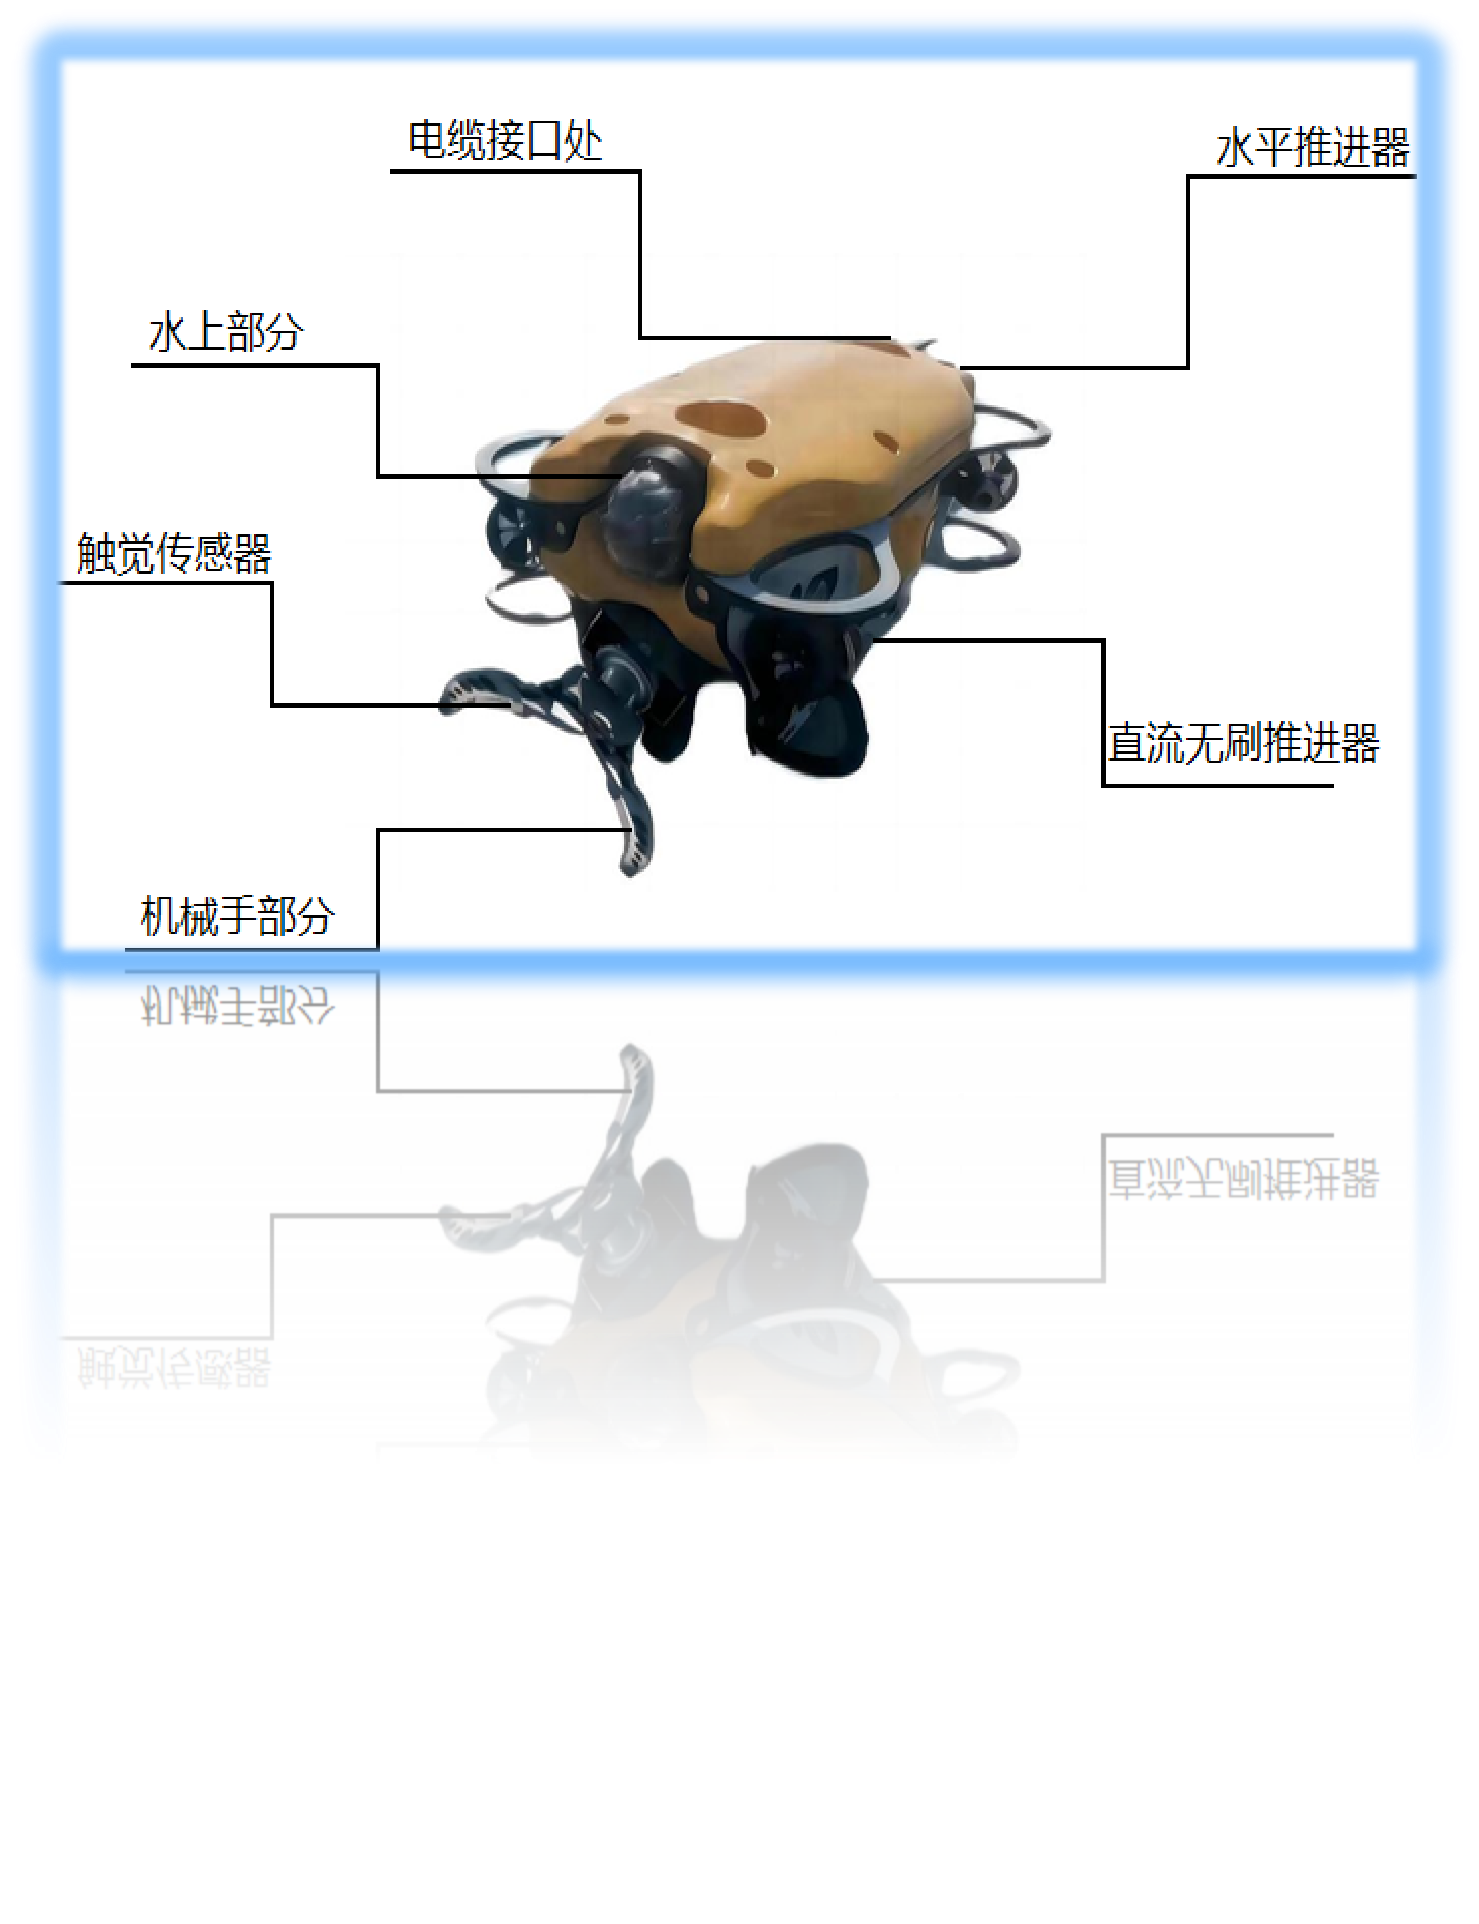
灵触深蓝——海洋牧场智能采收机器人
- 作品编号:2025A6037
- 所属领域:A8其他智能农业装备
- 作品层次:本科生
- 所在高校:大连海事大学
- 所在院/系:交通运输工程学院
- 作品所处阶段:A、实验室阶段
- 作品展示形式:实物模型
- 制作成本估算:1万元
作品简介:
本作品是面向海洋牧场复杂作业环境的智能采收机器人,针对深水高压、设备密封与供能要求高、采收损伤率高等问题,提出并实现了一种基于自驱动离电式触觉传感技术的水下智能采收解决方案。系统以柔性直通道离电式触压传感器为核心,利用海水作为天然电解质,构建固—液界面差分双电层,实现无需外部供电、低密封依赖条件下的稳定触觉感知。通过ITO薄膜电极与PDMS微流道结构设计,可同步获取触压力、接触位置及水温等多维信息,并与水下机械手集成,实现“感知—决策—抓取”一体化作业。实验结果表明,该系统在能见度低于0.5 m的水下环境中,对海参、贝类等水产品的抓取准确率超过95%,破损率低于3%,具备良好的环境适应性与应用前景。
主要创新点:
一是提出基于固—液双电层效应的自驱动离电式水下触觉感知方案,突破传统水下传感器对外部供电与高密封结构的依赖,显著提升深水作业可靠性;二是通过柔性ITO薄膜电极与直通道微结构设计,在单一传感单元内实现触压力、位置、材质等多维信息的集成感知,赋能水下精细化采收;三是创新构建“一键感知—自动抓取”作业模式,将复杂触觉信息转化为直观控制逻辑,大幅降低操作人员专业门槛,实现海洋牧场智能采收的高效与低损伤。
技术关键和主要技术指标:
作品围绕海洋牧场智能采收对高可靠感知与精细操作的核心需求,构建了以“自驱动、多维感知、低损伤抓取”为核心理念的技术体系。关键技术之一为离电式柔性直通道触压传感技术,该技术利用海水形成稳定电解质环境,通过目标物与ITO薄膜电极接触时引发的固—液界面向固—固界面转变,产生可测量的瞬态电信号,实现无源化触觉感知,避免水下供电与密封失效问题。其二,自驱动差分双电层触觉传感技术通过检测电极与参考电极的差分放大,有效抑制环境噪声,提高信噪比与测量稳定性,使系统在浑浊、低能见度水域仍可稳定工作。其三,系统采用柔性传感器与水下机械手深度融合的设计理念,将触觉信号直接映射为抓取阈值与控制策略,实现基于力反馈的自适应抓取,有效避免对海参、贝类等高价值水产品的机械损伤。整体设计坚持“以触代视、以简驭繁”的工程思想,为复杂水下环境下的智能作业提供了可推广的技术范式。
推广应用价值:
本作品可广泛应用于海洋牧场水产品智能采收、养殖设施检测与维护等场景,在深水低能见度水域具备显著技术优势。也可有效降低人工采收风险,提高采收效率与成品率,减少水产品损伤,助力海洋养殖规模化、智能化发展。同时,该技术对视觉与声学系统依赖度低,可作为复杂水下环境的重要补充感知手段,具有良好通用性。随着深海养殖与智慧海洋建设的推进,本作品在海洋资源开发、生态监测及水下应急作业等领域具备良好的推广应用前景。
作品视频: