作品展示
作品展示 > A类:智能农业装备科技发明制作类 > A7基础零部件(液压部件、传动系、传感器、电驱动、导航等)
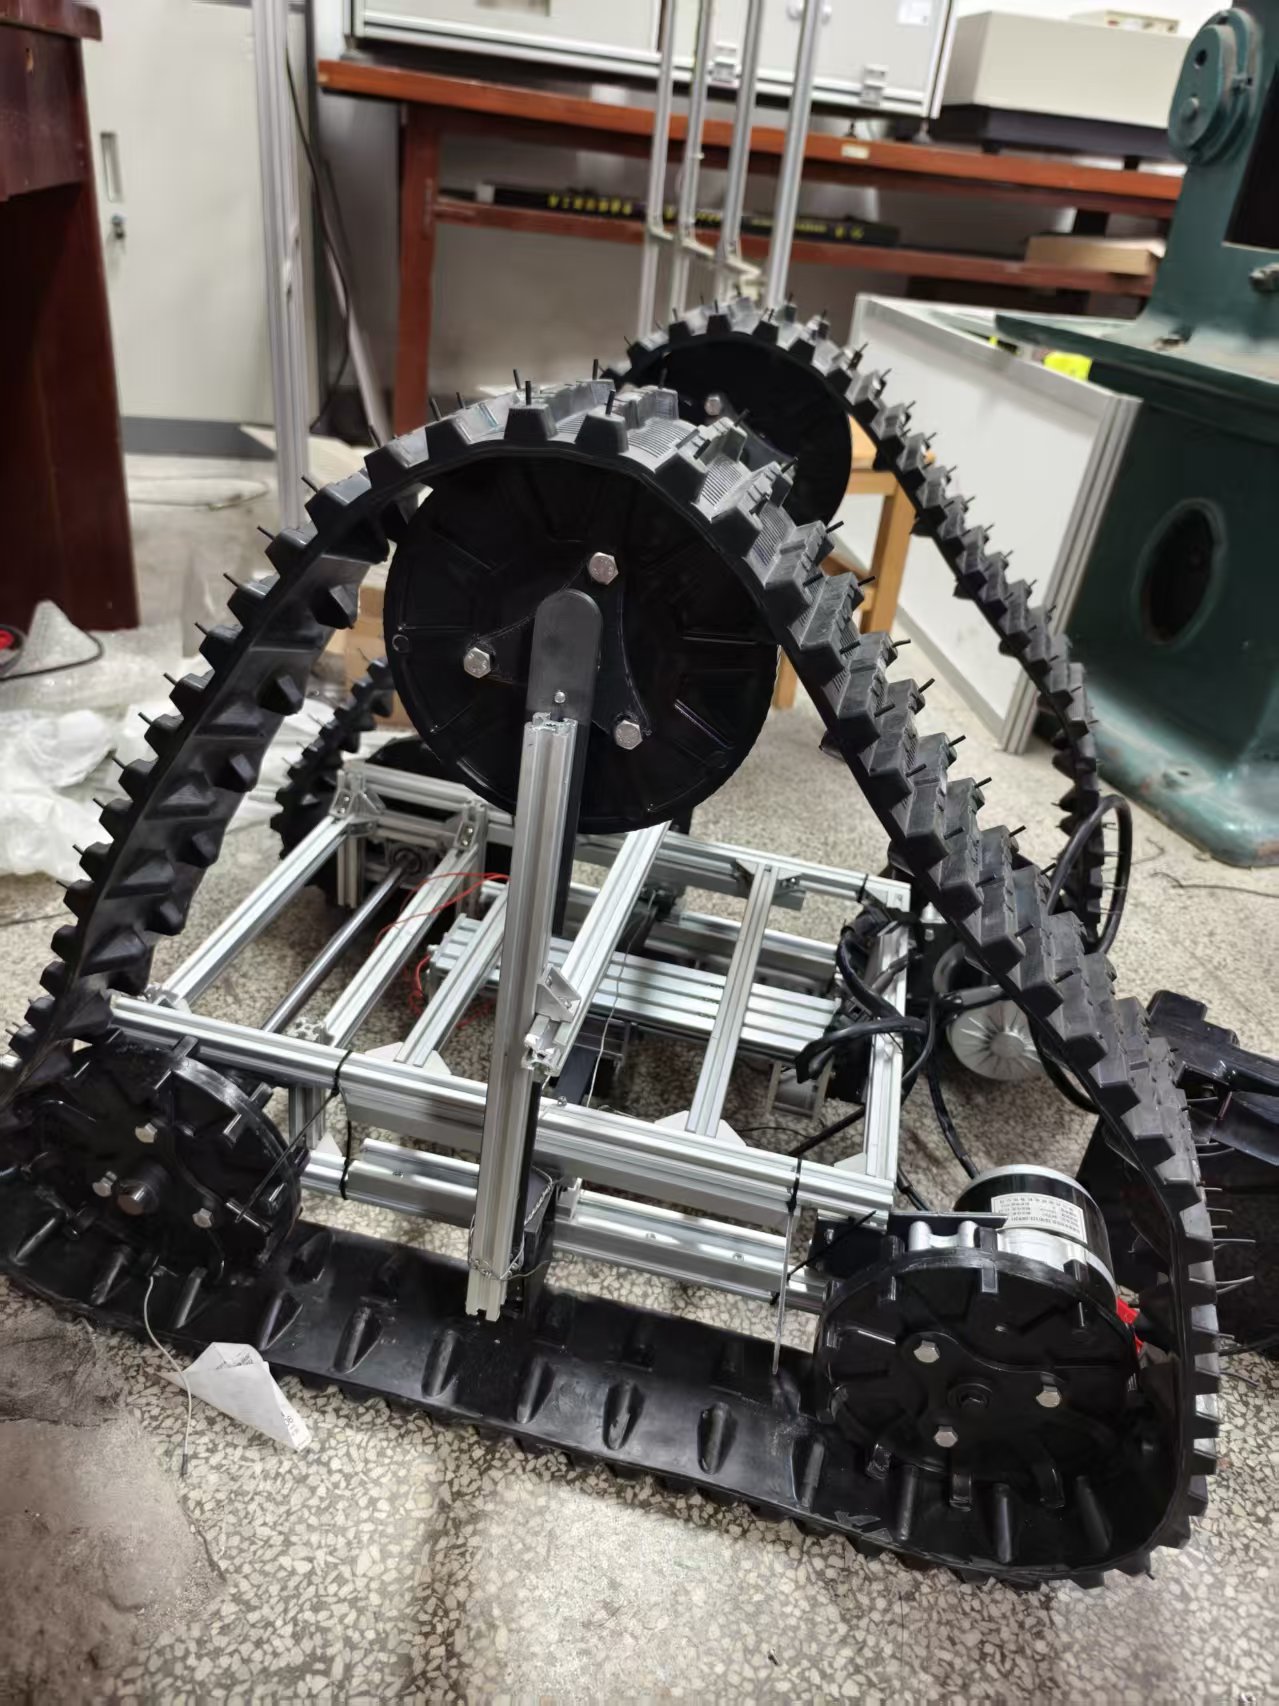
应用于丘陵山地农机的履带式移动平台
- 作品编号:2025A6043
- 所属领域:A7基础零部件(液压部件、传动系、传感器、电驱动、导航等)
- 作品层次:本科生
- 所在高校:西安交通大学
- 所在院/系:机械工程学院
- 作品所处阶段:A、实验室阶段
- 作品展示形式:样机
- 制作成本估算:0.25万元
作品简介:
当前国内外履带机器人研究多聚焦单一地形适配,传统固定构型履带在非结构化环境中易出现越障卡滞、作业倾斜等问题,现有变形履带技术又常存在结构复杂、控制精度不足等局限,难以兼顾稳定性与灵活性,基于此行业痛点,本项目研发了一款可变形履带机器人系统。项目以 “结构简化、控制精准” 为核心设计理念,通过椭圆轨迹约束与复合运动机构的创新结合,简化了传统变形履带的复杂结构,同时构建参数联动闭环控制体系,实现了变形过程的精准控制,填补了国内农业履带农机在 “多地形适配、结构与控制协同优化” 方面的技术空白。
主要创新点:
作品的核心创新体现在三个方面:其一,采用椭圆轨迹约束与复合运动机构结合的结构方案,大幅简化变形逻辑,在减少运动部件数量的同时,提升了履带形态调整的流畅性与可靠性;其二,构建参数联动闭环控制体系,通过多参数实时反馈与动态校准,显著提升轨迹精度与张紧稳定性,确保变形过程的精准可控;其三,预设多工况适配模式,针对不同作业场景提前规划参数方案,实现场景快速切换,提升作业效率。
技术关键和主要技术指标:
在整个研发过程中,项目团队重点攻克了三大关键技术难题:其一,复杂地形下履带形态动态适配问题,通过创新结构设计实现多场景稳定接地,确保机器人在不同地形条件下均能保持可靠的地面接触,避免悬空或接地不充分导致的作业失效;其二,变形过程中轨迹精准控制与履带张紧度恒定问题,通过闭环控制体系设计,避免因形态调整导致动力传递失效,保障作业过程中动力输出的连续性与稳定性;其三,动力与结构强度的协同匹配问题,通过科学的选型与力学分析,确保平台既能够满足重载作业需求,又具备灵活移动的特性,实现功能与性能的平衡。平台依托 “双固定带轮 + 单运动带轮” 的创新构型与椭圆轨迹约束设计,可实现多地形自适应移动。
推广应用价值:
该产品具有广泛的应用前景,预计在农业复杂地块作业、应急救援勘察、仓储多楼层巡检等领域发挥重要作用。在农业领域,可适配丘陵山地的复杂地形,搭载多种作业模块完成播种、施肥、采摘等任务;在应急救援场景中,能够在坍塌现场、山地废墟等复杂环境中开展勘察与物资运输;在仓储领域,可实现多楼层货物巡检与短途转运。该产品既可为传统行业提供高效作业装备,推动行业技术升级,也能为特种场景机器人研发提供可复用的技术参考,具备显著的实用价值与广阔的推广潜力。
作品视频: