作品展示
作品展示 > A类:智能农业装备科技发明制作类 > A5智能收获农业装备发明
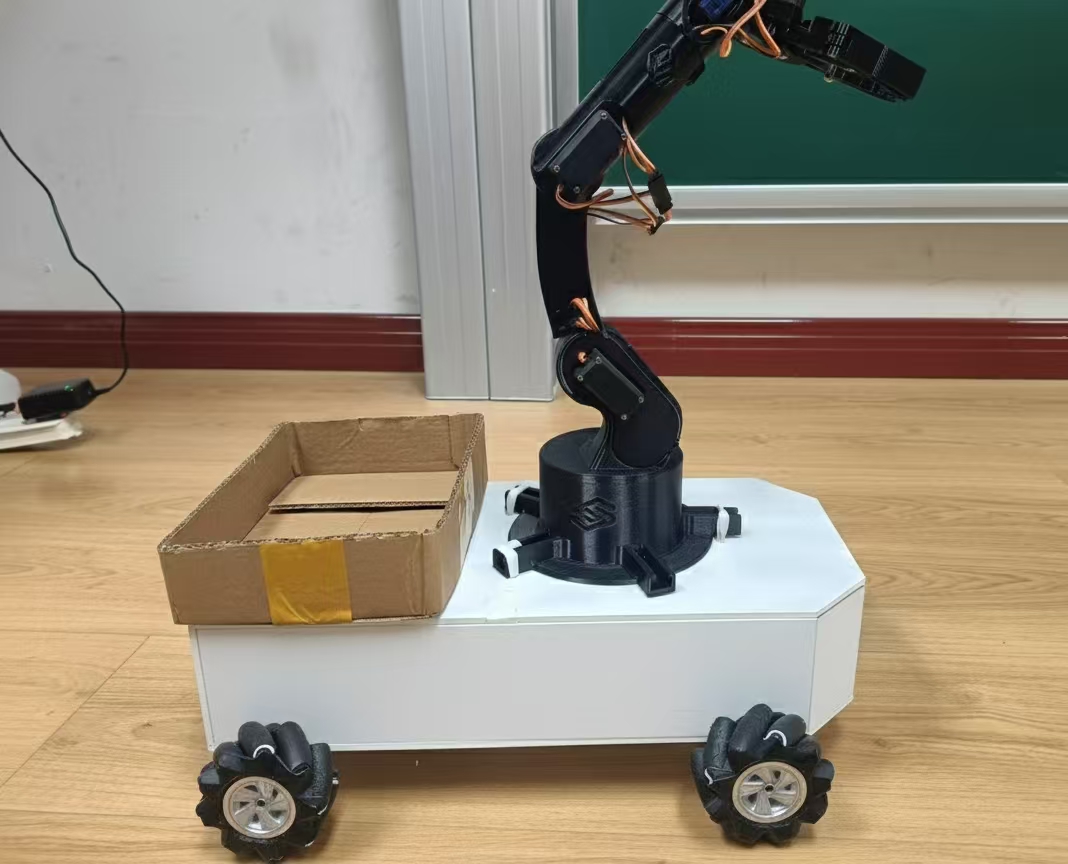
玫瑰花采摘机器人
- 作品编号:2025A6046
- 所属领域:A5智能收获农业装备发明
- 作品层次:本科生
- 所在高校:西安交通大学
- 所在院/系:仪器学院
- 作品所处阶段:A、实验室阶段
- 作品展示形式:实物模型
- 制作成本估算:0.4850万元
作品简介:
本项目针对玫瑰花规模化种植中人工采摘成本高、作业标准化程度低及花朵易损伤的行业痛点,研制了一款基于多模态视觉融合与柔性操控技术的智能采摘机器人。
系统创新构建了融合RGB颜色特征与GLCM纹理熵的级联识别架构,有效解决了非结构化光照环境下的成熟度精准判定难题;搭配了基于力位混合控制的仿生柔性末端执行器,实现了对脆弱花茎的自适应无损抓取。
经测试,该机器人成熟度识别准确率达92.5%,花朵综合损伤率降低至2.0%。尽管单机作业节拍略低于熟练工,但得益于全天候连续作业能力及"一人运维多机"的协同模式,单位劳动力综合产出效率提升至传统人工模式的3.5倍。
本项目通过算法剪枝与结构仿生设计,成功解决了"复杂环境精准感知"与"柔性无损抓取"两大难题,为高附加值经济作物的无人化采收提供了解决方案。
主要创新点:
结构创新,Fin Ray Effect 刚柔耦合末端设计:
TPU 三角桁架结构自动包覆茎秆,接触面积提升 300%,压强低于损伤阈值;集成刚性切刀,末端成本 < 50 元(仅为工业级 1/50)
算法创新,边缘端轻量化多模态感知架构:
GhostNet 重构 YOLOv8,TensorRT 量化,Jetson Nano 实现 28FPS 推理;HSV+GLCM 二级校验,复杂光照下准确率提升至 92.5%
工程创新,价值工程导向低成本集成:
采用Jetson Nano+STM32 替代工控机,双目 + 里程计替代激光雷达;整机硬件成本 < 2 万元(仅为国外同类产品 1/10)
技术关键和主要技术指标:
本作品遵循"价值工程"与"仿生智能"设计理念,通过算法优化与结构创新突破低成本硬件约束。关键技术包括:
边缘端轻量化多模态感知:构建基于TensorRT加速的YOLOv8-Nano轻量化网络,结合HSV颜色矩与GLCM纹理熵级联融合,解决"同色异谱"误判,实现28 FPS实时推理。
Fin Ray®仿生柔性操控:利用鱼鳍效应几何非线性变形机理,采用TPU增材制造柔性末端,通过"被动顺应"机制实现非规则茎秆自适应无损包覆与刚性剪切,解决"抓不稳、易伤花"痛点。
视觉伺服闭环控制:采用PBVS控制律,建立双目相机与机械臂手眼耦合模型,实时计算图像误差驱动PID闭环,补偿机械臂运动学误差,确保末端作业精度优于±3mm。
推广应用价值:
产业落地潜力大:系统体积小巧、全向移动,特别适配我国广泛分布的非标准化塑料大棚;其低成本特性使得"人机协同"模式在经济上具备可行性,可显著缓解采摘季"用工荒"问题。
高附加值作物迁移:得益于柔性末端的模块化设计,该系统只需更换不同尺寸的仿生指并微调视觉模型,即可快速迁移至草莓、圣女果、茄子等软质易损果蔬的采摘场景。
作品视频:
no video files