作品展示
作品展示 > A类:智能农业装备科技发明制作类 > A5智能收获农业装备发明
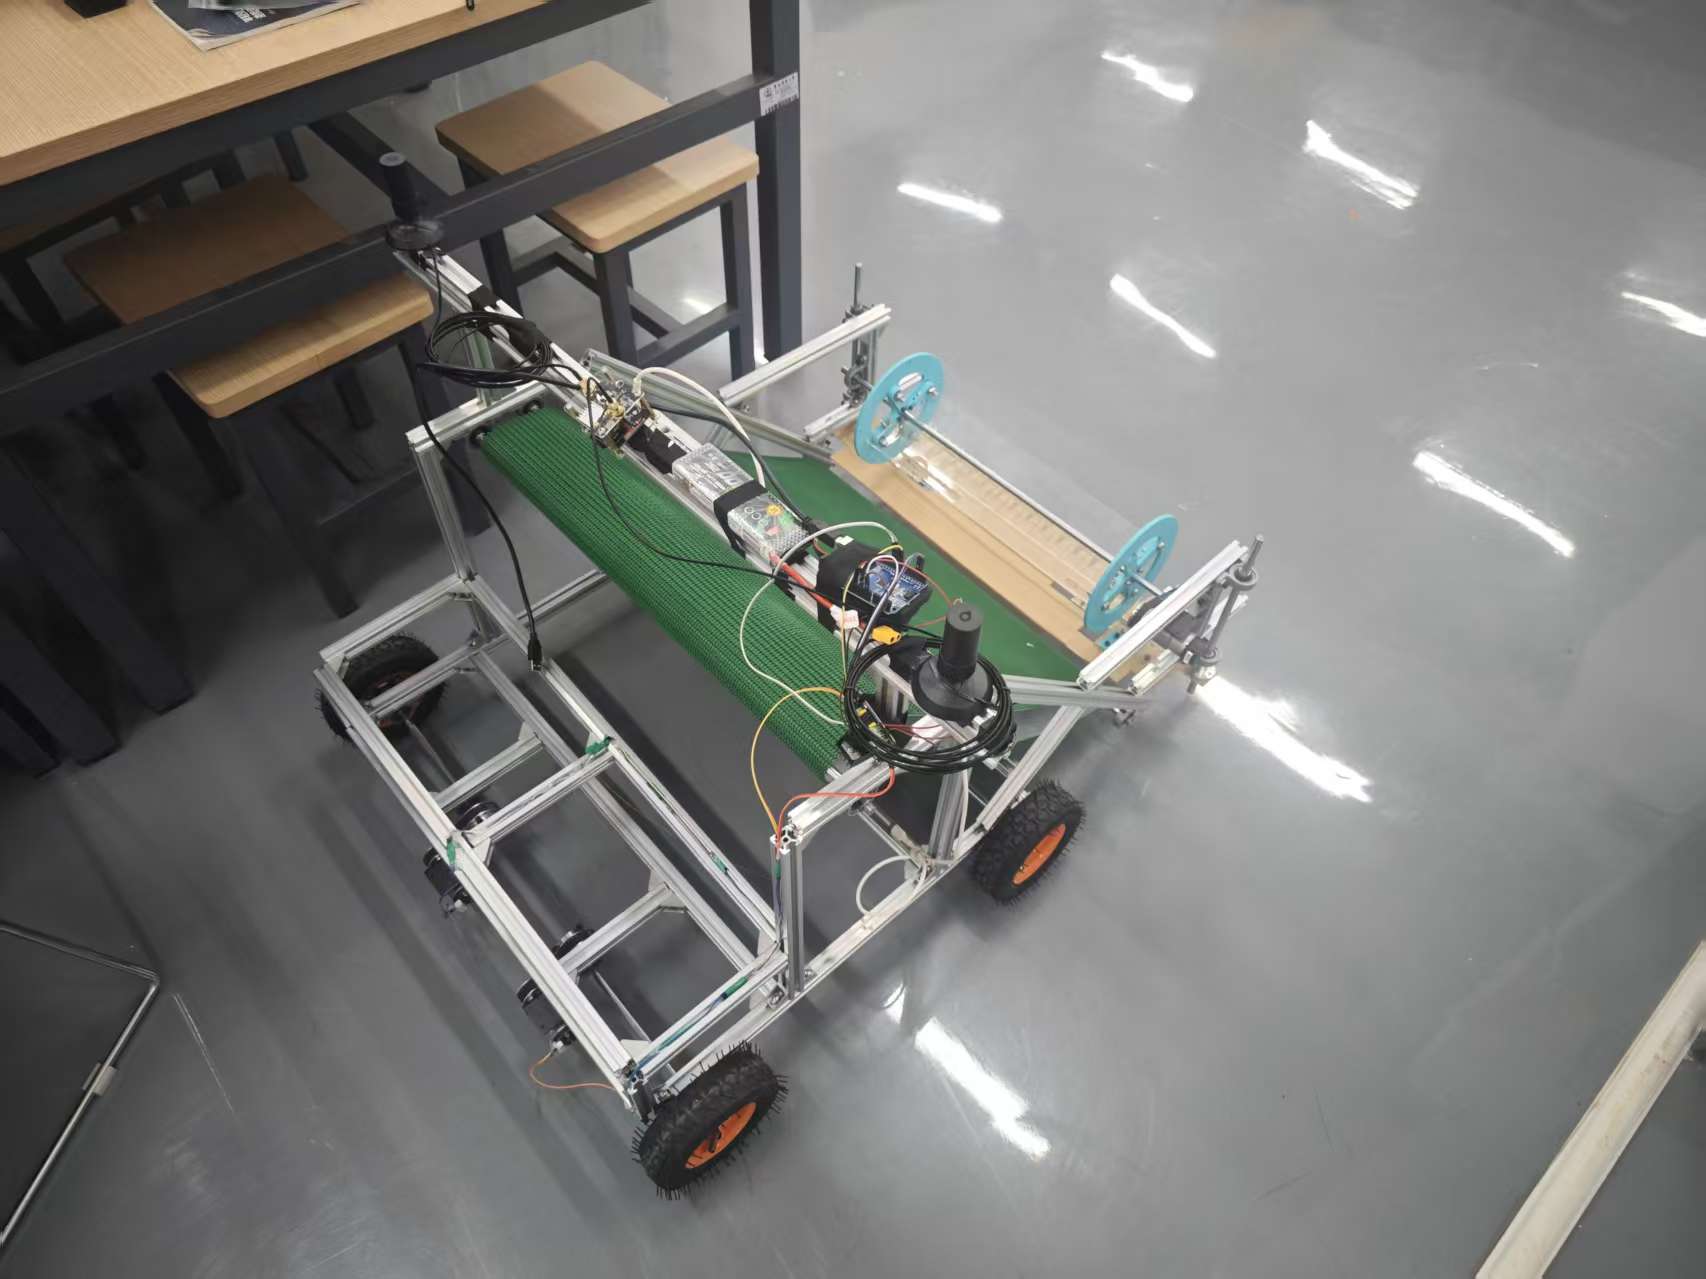
青菜智行精割机——搭载作物视觉检测与自主路径规划算法的收获设备
- 作品编号:2025A6048
- 所属领域:A5智能收获农业装备发明
- 作品层次:本科生
- 所在高校:云南农业大学
- 所在院/系:机电工程学院
- 作品所处阶段:A、实验室阶段
- 作品展示形式:样机
- 制作成本估算:0.3万元
作品简介:
1. 本文设计并实现了一套基于 Arduino Uno 的青菜收获机控制系统。虽然主控资源有限,但通过上下位机分层设计,成功集成了复杂的机器视觉与导航算法。
2. 引入 WTRTK-982 双天线定位模块,利用其自带的 4G 差分网络和硬件测向功能,解决了低成本农机在低速作业时航向丢失的难题,实现了全区域的高精度路径规划。基于 ExG特征的视觉算法 能在从属机上高效运行,有效弥补了单一GPS定位在近距离作业时的精度不足,显著提高了收获对行准确率。
主要创新点:
1. 高集成度导航架构: 采用带 4G 和双天线功能的集成式 RTK 模块,替代了传统的‘定位模块+数传电台+磁罗盘’的冗余组合,在降低系统复杂度的同时显著提升了抗干扰能力。
2. 多模态融合:将宏观的卫星定位路径规划与微观的视觉对行伺服相结合。
技术关键和主要技术指标:
针对当前叶菜类(以青菜为代表)收获作业中存在的劳动强度大、人工成本高以及传统机械化收获“对行不准、伤菜率高、路径规划能力弱”等痛点,本文设计了一种融合机器视觉与RTK高精度定位技术的智能化青菜收获系统。旨在解决低成本硬件架构下,如何实现复杂田间环境中的自主导航与精准无损收获问题。系统采用“上位机决策+下位机执行”的分层控制架构。下位机选用 Arduino Uno 作为核心运动与执行控制器,负责底盘驱动、割台升降及切割输送机构的实时控制;感知层集成WTRTK-982+4G 双天线高精度定向定位模块与工业相机,构建多源信息融合系统。通过上位机处理视觉图像提取作物行中心线,结合RTK提供的绝对位置与精准航线信息,利用纯追踪(Pure Pursuit)算法与PID算法实现路径规划与横向偏差校正。
推广应用价值:
仿真与试验表明,该系统能够有效识别青菜作物行,RTK定位模块在开阔地带中实现了厘米级的路径跟踪精度,机器视觉有效修正了近距离对行误差,实现了收获机的自主作业。
该设计在Arduino Uno有限的资源下,通过合理的系统架构实现了高水平的智能化控制,为青菜收获装备的低成本、无人化发展提供了切实可行的技术方案。
作品视频: