作品展示
作品展示 > A类:智能农业装备科技发明制作类 > A8其他智能农业装备
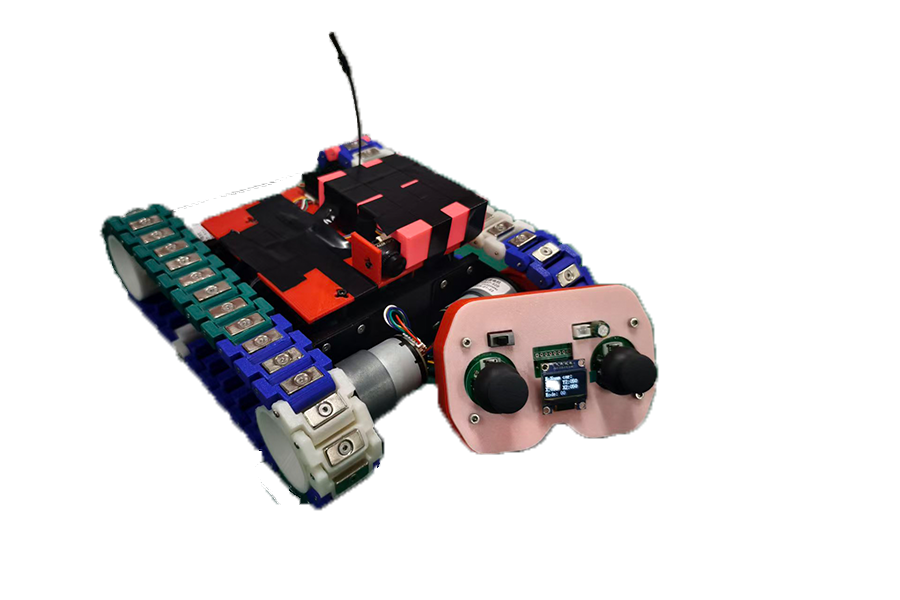
基于集装箱绿通检测的爬壁机器人设计与研发
- 作品编号:2026A6056
- 所属领域:A8其他智能农业装备
- 作品层次:本科生
- 所在高校:山东农业工程学院
- 所在院/系:机械电子工程学院
- 作品所处阶段:A、实验室阶段
- 作品展示形式:实物模型
- 制作成本估算:0.0354万元
作品简介:
针对农业鲜活品绿通物流中,铁制集装箱狭小缝隙人工难抵达、高速拥挤的马路下检测耗时久易拥堵、农产品易损耗的痛点,本项目研发磁吸爬壁检测机器人。
全车身(含履带)以 3D 打印 ABS 材料自主设计,依托磁吸技术贴合箱壁,可攀爬人工无法触及的缝隙区域;搭载高清摄像头 + 远距离图传接收系统,手机端实时获取高清画面,实现合规排查、农产品状态监测、箱体隐患检测的可视化精准检测。
其在车流密集的马路绿通道口可快速作业,单箱检测效率相较于人工有明显提升;3D 打印设计低成本适配多箱型,配套软著强化原创性,填补农业绿通狭小空间智能检测空白,助力鲜活品物流高效合规与品质升级。
主要创新点:
1. 使用场景创新:首次将磁吸爬壁技术聚焦农业鲜活品绿通运输场景,针对性解决铁制集装箱狭小缝隙人工难抵达、高速拥挤的马路下检测耗时久易拥堵、农产品易损耗的痛点,完善 “田间产出 - 跨区流通” 品质保障闭环。
2. 技术适配创新:全车身(含履带)自主设计 + 3D 打印成型,ABS 材料兼顾轻量化与耐用性,磁吸模块可适配不同规格农业绿通集装箱,相比工业级装备更具灵活迭代优势,适配农业物流多样化需求。
3. 产业价值创新:更低成本实现农业场景刚需,助力智能农业设备向产后流通环节延伸。
技术关键和主要技术指标:
设计理念以农业绿通物流痛点为核心,聚焦 “狭小空间检测 + 高速道口高效作业”,旨在填补农业流通环节智能检测空白,实现产后流通品质保障。
关键技术:① 磁吸攀爬技术,确保机器人稳定贴合铁制集装箱壁,精准覆盖人工无法触及的缝隙盲区;② 全车身(含履带)自主设计 + 3D 打印成型,选用 ABS 材料兼顾轻量化与耐用性,可灵活适配多规格绿通集装箱;③ 高清摄像头 + 远距离图传系统,实现合规排查、农产品监测的可视化精准检测。整体技术方案兼顾低成本与高适配性,替代人工高危操作,大幅提升高速道口检测效率。
推广应用价值:
对高速绿通检测部门,可适配车流密集的马路道口场景,替代人工高危作业,大幅提升检测效率、减少交通拥堵;对农业物流企业,能精准排查集装箱缝隙盲区,降低鲜活农产品运输损耗与违规风险;对智能农业产业,以低成本 3D 打印方案 + 灵活适配性,填补产后流通环节智能检测空白,助力农业供应链数字化升级。其技术成熟、成本可控且适配多规格集装箱,可快速规模化推广至全国绿通口岸,兼具经济与社会价值,推动农业物流高效合规发展。
作品视频: