作品展示
作品展示 > D类:概念设计类 > D1智能农机和智慧农业创意设计
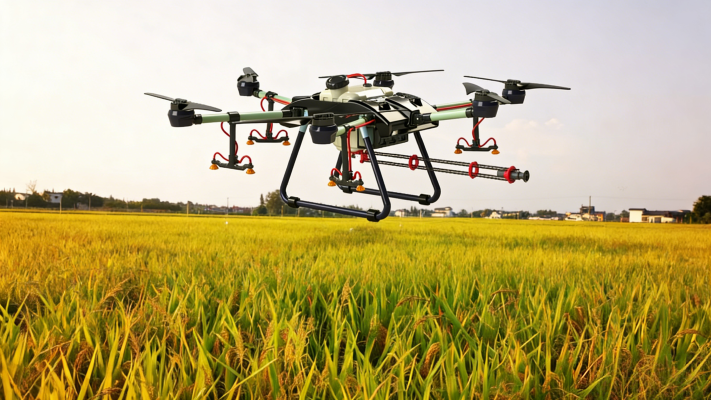
杂交水稻父本点喷施药植保机
- 作品编号:2025D6060
- 所属领域:D1智能农机和智慧农业创意设计
- 作品层次:本科生
- 所在高校:衢州学院
- 所在院/系:机械工程学院
- 作品所处阶段:A、实验室阶段
- 作品展示形式:实物模型
- 制作成本估算:0.1660万元
作品简介:
本项目针对杂交水稻育种中父本与母本间隔种植的特点,设计了一种基于无人机的定向精准施药系统。该系统通过集成机载视觉识别与定位模块,实时识别田间父本植株并确定其三维坐标。在飞抵父本正上方后,通过舵机驱动碳纤维喷杆及离心喷头由水平待机位置旋转90°至垂直向下状态,实现药液的定向定点喷洒。该装置有效约束了下洗流场导致的雾滴飘移,极大降低了施药过程对相邻母本的污染风险,为杂交水稻制种提供了兼具精准性与自动化的植保解决方案。
主要创新点:
本系统的核心创新在于将空间识别定位与动态定向喷施机构相结合,实现了杂交水稻制种田的精准靶向植保。其一,创新性地采用舵机驱动的可旋转喷杆-喷头一体化模块,通过90°翻转将喷施姿态从水平巡航切换为垂直对靶,显著约束了下洗气流并集中雾滴于父本植株冠层,从根本上解决了母本药液污染的难题。其二,构建了“识别-定位-决策-执行”的闭环作业流程,通过融合机载视觉识别与三维定位技术,使无人机具备自主判别父本行列位置并实时驱动机构动作的能力,实现了从“均匀喷洒”到“精准对靶”的作业模式革新,为特种作物精准农业提供了创新性解决方案。
技术关键和主要技术指标:
关键技术:本作品的核心是构建一套基于实时机器视觉的空间靶向施药系。其关键技术包括:1父本植株的快速识别与三维定位技术,融合深度学习视觉算法与多传感器(RTK-GNSS、超声波测距),实现田间父本行亚米级精度的实时探测与空间坐标解算;2)动态变向施药执行机构技术,采用高精度舵机驱动的碳纤维可翻转喷杆,集成离心雾化喷头,可在指令控制下于水平巡航姿态与垂直对靶姿态间进行90°快速、稳定切换,从而实现药液雾流指向的主动控制;3)多系统智能协同作业技术,通过飞行控制单元统筹视觉感知、导航定位与机构执行模块,实现“识别-抵近-悬停-变向-启喷”全流程闭环自动化,确保了作业的精准时序与空间一致性。
设计理念: 本作品立足于杂交水稻制种中 “父本施药、母本零污染” 的特殊农艺需求,提出了 “空间隔离式精准靶向施药”的设计思想。其设计理念突破传统植保无人机“全域均匀喷洒”的模式,通过为无人机赋予实时视觉感知能力与动态指向执行机构,构建了一个专用于行间选择性作业的农业机器人系统。该设计在终端执行层面,通过物理性的喷施方向约束,从根本上解决了药液飘移污染问题;在系统层面,实现了基于环境实时感知的自主决策与精准动作,标志着植保装备从普适性喷洒工具向智能靶向作业系统的重要演进,为特种作物精准管理与农艺措施自动化提供了创新性的技术路径。
推广应用价值:
本作品的推广应用价值深远。其核心在于为解决“行间差异化农艺操作”这一普遍需求提供了可复制的技术范式。直接应用于杂交水稻制种,可显著提升种子产量与纯度,创造明确经济效益;其“视觉识别+定向执行”的精准作业模式,更可延伸至间作套种、高价值作物精准管理等领域,实现大幅农药减量与零交叉污染,社会与生态效益显著。该系统不仅是专用工具,更代表了农业装备从“均匀喷洒”向“智能靶向”演进的重要方向,对推动精准农业落地具有关键示范与带动作用。
作品视频: