作品展示
作品展示 > A类:智能农业装备科技发明制作类 > A3智能田间管理农业装备发明
膜法师:智能地膜清理机器人
- 作品编号:2025A6065
- 所属领域:A3智能田间管理农业装备发明
- 作品层次:研究生
- 所在高校:西安交通大学
- 所在院/系:机械工程学院
- 作品所处阶段:A、实验室阶段
- 作品展示形式:样机,实物模型,虚拟概念模型,软件
- 制作成本估算:0.35-0.4万元
作品简介:
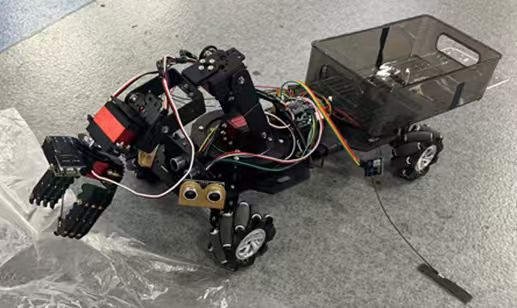
本作品为“田间地膜清理机器人”,面向多作业窗口期、多场景,通过计算机视觉与近红外光谱传感协同识别地膜碎片,配合北斗/GPS双频RTK厘米级导航,实现残膜的自主寻找、跟踪、拾取和集中收集。机器人前端采用机械手结构收集大于0.1m2的地膜;中后端采用滚筒钉齿+振动筛网结构收集小于0.1m2的地膜,将地膜与土壤初步分离,并通过仓内压缩机构提高地膜装载量;同时对电池电量、仓储容量和关键部件运行状态进行监测,采用WIFI和4G双模通信,并实现了云端控制及展示作业轨迹与工作统计。此外具备了一键返航和仓满时自动返航的功能。本机器人的开发,可帮助用户降低人工成本,缓解农田“白色污染”,推进智慧农业及绿色农业现代化进程。
主要创新点:
1. 提出视觉与近红外光谱协同的残膜识别方法,提高复杂环境下地膜识别的准确性与可靠性。
2. 融合北斗/GPS与双频RTK厘米级定位,实现残膜精准定位与自主路径导航。
3. 设计大小残膜(0.1m2为临界点)分级回收机构,前端机械手抓取大膜,后端滚筒钉齿与振动筛网高效回收碎膜并分离膜土。
4. 开发仓内压缩机构,提高单次装载量并延长连续作业时间。
5. 构建云端协同与智能返航系统,实现状态监测、轨迹可视化及一键/自动返航,显著降低人工成本。
技术关键和主要技术指标:
本作品以“精准识别、稳定导航、高效回收、智能协同”为设计理念,面向农田与绿化带等复杂作业环境,研制了集感知、定位、执行与管理于一体的田间地膜清理机器人。针对残膜破碎、覆土严重、光照变化大等特点,采用计算机视觉与近红外光谱传感协同感知技术,利用地膜在不同波段下的特征差异,实现对不同尺寸残膜的可靠识别与判断。结合北斗/GPS双频RTK厘米级定位技术,实现机器人高精度自主导航、路径规划与残膜目标精准跟踪,保障作业过程的稳定性与重复精度。在执行层面,以0.1m2为临界点,设计了大、小尺寸残膜分级回收的机械结构方案:前端机械手对大尺寸残膜(>0.1m2)进行定点抓取,中后端通过滚筒钉齿与振动筛网结构高效回收小尺寸残膜(≤0.1m2),并完成膜土初步分离;同时引入仓内压缩机构,在有限体积内提升装载能力,延长系统连续作业时间。此外,机器人系统集成了状态监测与云端协同控制技术,通过 WIFI/4G 双模通信实现电池电量、仓容与作业轨迹的实时监控,并支持一键及自动返航,实现了系统的智能化与自动化,显著降低了人工成本,助力农田“白色污染”治理。
推广应用价值:
智能地膜清理机器人能显著提高地膜回收率,减少残膜造成的土壤板结和白色污染,支撑智慧农业、绿色农业与可持续耕作。通过自动行走、智能识别和机械清理,替代高强度人工弯腰捡拾,缓解农村劳动力紧缺、降低用工成本。
作业过程可视化、数据可留存,便于规模化、标准化治理,为建设智慧农田提供典型应用场景。此机器人产品还可带动农机智能化升级和相关产业链发展,契合“乡村振兴”“美丽中国”等国家战略,具有良好的推广与示范价值。
作品视频: