作品展示
作品展示 > D类:概念设计类 > D1智能农机和智慧农业创意设计
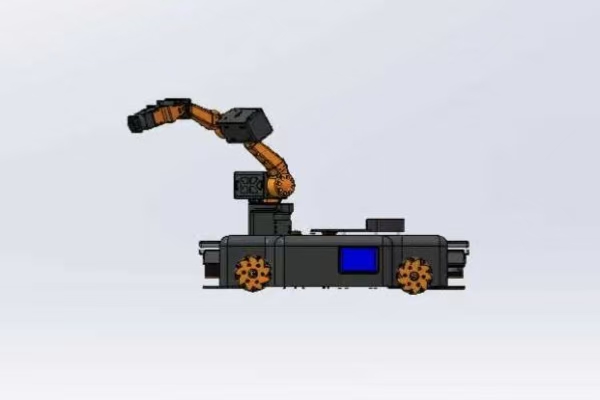
基于改进YOLOv8-GAM-BiFPN与手眼协同柔顺控制的滩涂非结构环境下泥螺智能识别-定位-采收一体化系统设计
- 作品编号:2025D6066
- 所属领域:D1智能农机和智慧农业创意设计
- 作品层次:本科生
- 所在高校:大连海洋大学
- 所在院/系:中新合作学院
- 作品所处阶段:D、自填
- 作品展示形式:虚拟概念模型
- 制作成本估算:2.8万元
作品简介:
针对当前泥螺采收效率低、劳动强度大、易破损等产业痛点,研
发基于改进 YOLOv8的滩涂泥螺手眼协同采收机。该设备融合机
器视觉、手眼协同控制、柔性抓取等技术,通过改进 YOLOv8模
型实现泥螺精准识别,双目深度相机完成空间定位,六自由度机
械臂与柔性夹爪协同完成采收作业。设备适配滩涂非结构化环境,
识别成功率达 92%以上,采摘成功率超 85%,破损率低于 5%,
填补泥螺机械化采收技术空白,助力产业规模化发展。
主要创新点:
1. GAM注意力机制与 BiFPN结构融合的 YOLOv8改进模型,提
升滩涂环境泥螺识别精度;2.采用气吸式结构,大幅提高泥螺采
收效率 3.创新柔性夹爪设计,结合路径平滑算法,降低泥螺采收
损伤;4.集成 ROS系统,实现“识别 -定位 -采收”全流程
自动化。
技术关键和主要技术指标:
核心技术:1.识别模型:改进 YOLOv8,加入 GAM注意力机
制与 BiFPN特征融合结构,强化目标特征提取;2.定位技术:
基于双目深度相机与 ArUco标定板,通过 Tsai函数求解坐标变
换矩阵;3.运动控制:六自由度机械臂搭配雅可比矩阵逆解算法,
结合 Bezier曲线路径平滑技术;4.执行机构:柔性夹爪采用硅
胶材质,夹持力控制在 5-8N。设计理念:以泥螺“壳薄质脆”特
性和滩涂复杂环境为核心,遵循“精准识别 -柔性抓取 -高效
协同”原则,通过多技术融合,打造适配产业需求的低损、高效
机械化采收装备。
推广应用价值:
该装备解决泥螺产业人工采收痛点,采收效率较人工提升 5-6
倍,大幅降低劳动成本与破损率。可适配辽宁、山东等主要养殖
区,还可通过技术迁移应用于文蛤等薄壳贝类采收。兼具经济价
值与生态价值,推动水产养殖智能化升级,市场应用前景广阔。
作品视频: