作品展示
作品展示 > A类:智能农业装备科技发明制作类 > A2智能种植农业装备发明
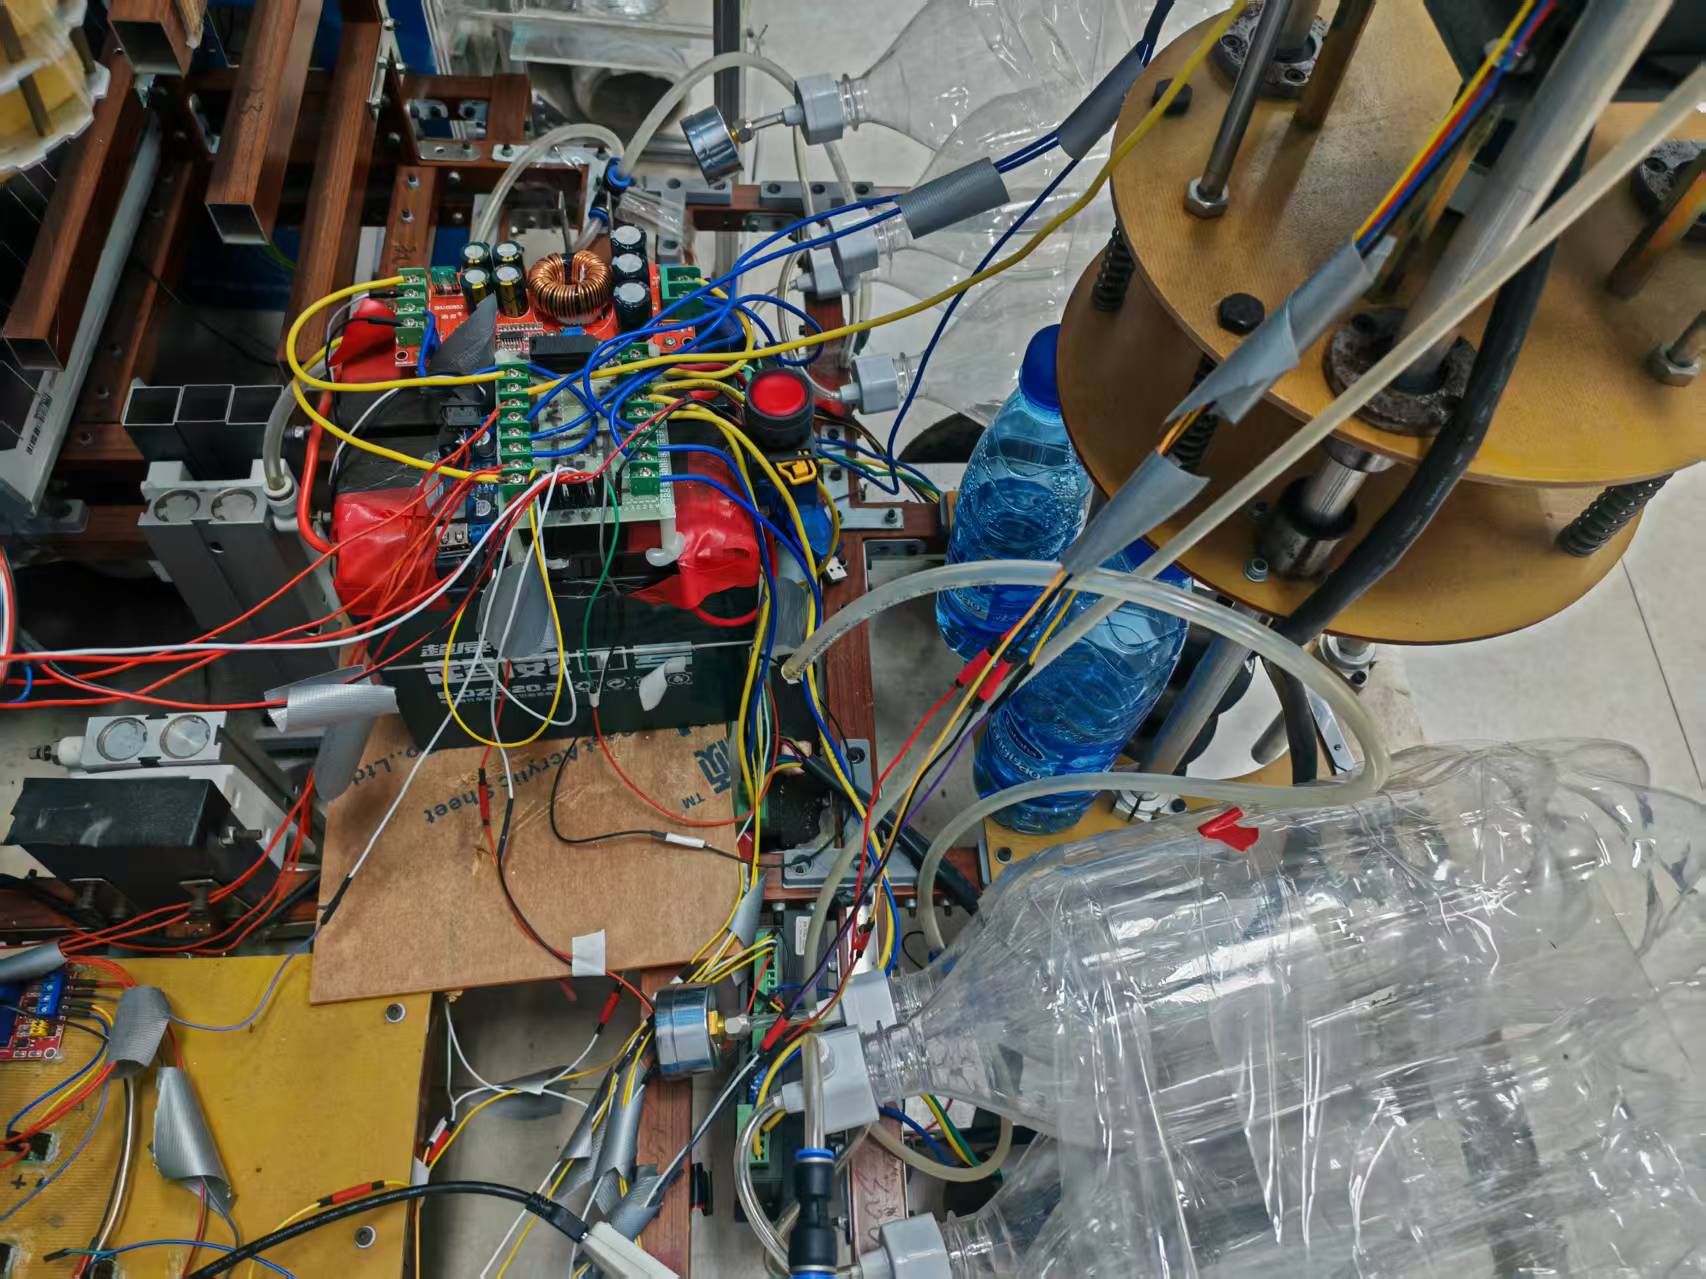
光伏气动——多模态全地形自主树苗种植机器人
- 作品编号:2026A6069
- 所属领域:A2智能种植农业装备发明
- 作品层次:本科生
- 所在高校:南华大学
- 所在院/系:电气工程学院
- 作品所处阶段:B、中试阶段
- 作品展示形式:样机
- 制作成本估算:0.15万元
作品简介:
“光伏气动 —— 多模态全地形自主树苗种植机器人”,聚焦山地、荒漠等复杂地形生态修复痛点,融合柔性钙钛矿光伏供能(24% 转换效率,日均发电 5.2kWh)、气动作业与 “轮 - 履 - 足” 三模态地形适配技术,通过激光雷达 + 视觉 SLAM 自主导航,15 秒完成 “定位 - 挖坑 - 放苗 - 覆土 - 定植” 全流程。机器人种植效率达 200 株 / 小时,成活率提升至 85%,替代 5-8 名人工,种植成本降至 4 元 / 株,全光伏驱动零污染,适配荒漠治理、矿区复绿等场景,为生态修复提供高效低碳的无人化解决方案。
主要创新点:
聚焦 “无人化 + 全地形” 核心创新:突破传统种植依赖人工、机械适配性差的瓶颈,“轮 - 履 - 足” 三模态设计让复杂地形通过率达 92%,填补偏远区域种植装备空白;
强化 “光伏 - 气动” 技术优势:24% 转换效率的柔性钙钛矿光伏供能,搭配气动作业,零污染且能耗自给,作业噪音降 40%,树苗损伤率仅 2%。
光储续航结合超强性能锂离子电池组,实现全天候自主识别,种植一体。
技术关键和主要技术指标:
设计理念以“绿色低碳+无人化攻坚”为核心,聚焦复杂地形生态修复痛点,摒弃传统燃油机械与人工种植模式,通过技术融合实现“供能自给、全地形适配、高效低损”的种植解决方案。关键技术上,采用24%转换效率的柔性钙钛矿光伏板,日均发电5.2kWh实现能耗自给,搭配气动作业模块,替代传统机械臂,作业噪音降低40%,树苗根系损伤率仅2%;创新“轮-履-足”三模态行走机构,平地轮式、沙地履带、山地足式灵活切换,复杂地形通过率达92%;融合激光雷达与视觉SLAM技术,实现毫秒级避障与厘米级路径规划,搭载自适应定植算法,15秒完成“定位-挖坑-放苗-覆土-定植”全流程,种植效率达200株/小时,成活率从60%提升至85%,既解决偏远区域供能难题,又突破地形限制,为生态修复提供高效、环保、可落地的智能装备支撑。
推广应用价值:
聚焦梯田、果园、丘陵等农业复杂种植场景,精准适配蔬菜、果树等幼苗栽植需求。其“轮-履-足”三模态设计破解农业地形通行难题,光伏自给供能适配田间无电环境,15秒/株的自主种植流程、200株/小时的效率,替代5-8名人工,大幅降低劳作强度。85%的高成活率解决人工栽植深浅不均痛点,4元/株的低成本契合农业规模化种植需求,为农业现代化提供省时、省力、高效的幼苗栽植解决方案,助力农业生产提质增效。
作品视频: