作品展示
作品展示 > C类:企业出题类 > C4智能收获农业装备发明
光翼碳履——基于STM32的智能光伏万寿菊采摘机器人
- 作品编号:2026C6072
- 所属领域:C4智能收获农业装备发明
- 作品层次:本科生
- 所在高校:兰州理工大学
- 所在院/系:能源与动力工程学院
- 作品所处阶段:B、中试阶段
- 作品展示形式:实物模型
- 制作成本估算:1.2万元
作品简介:
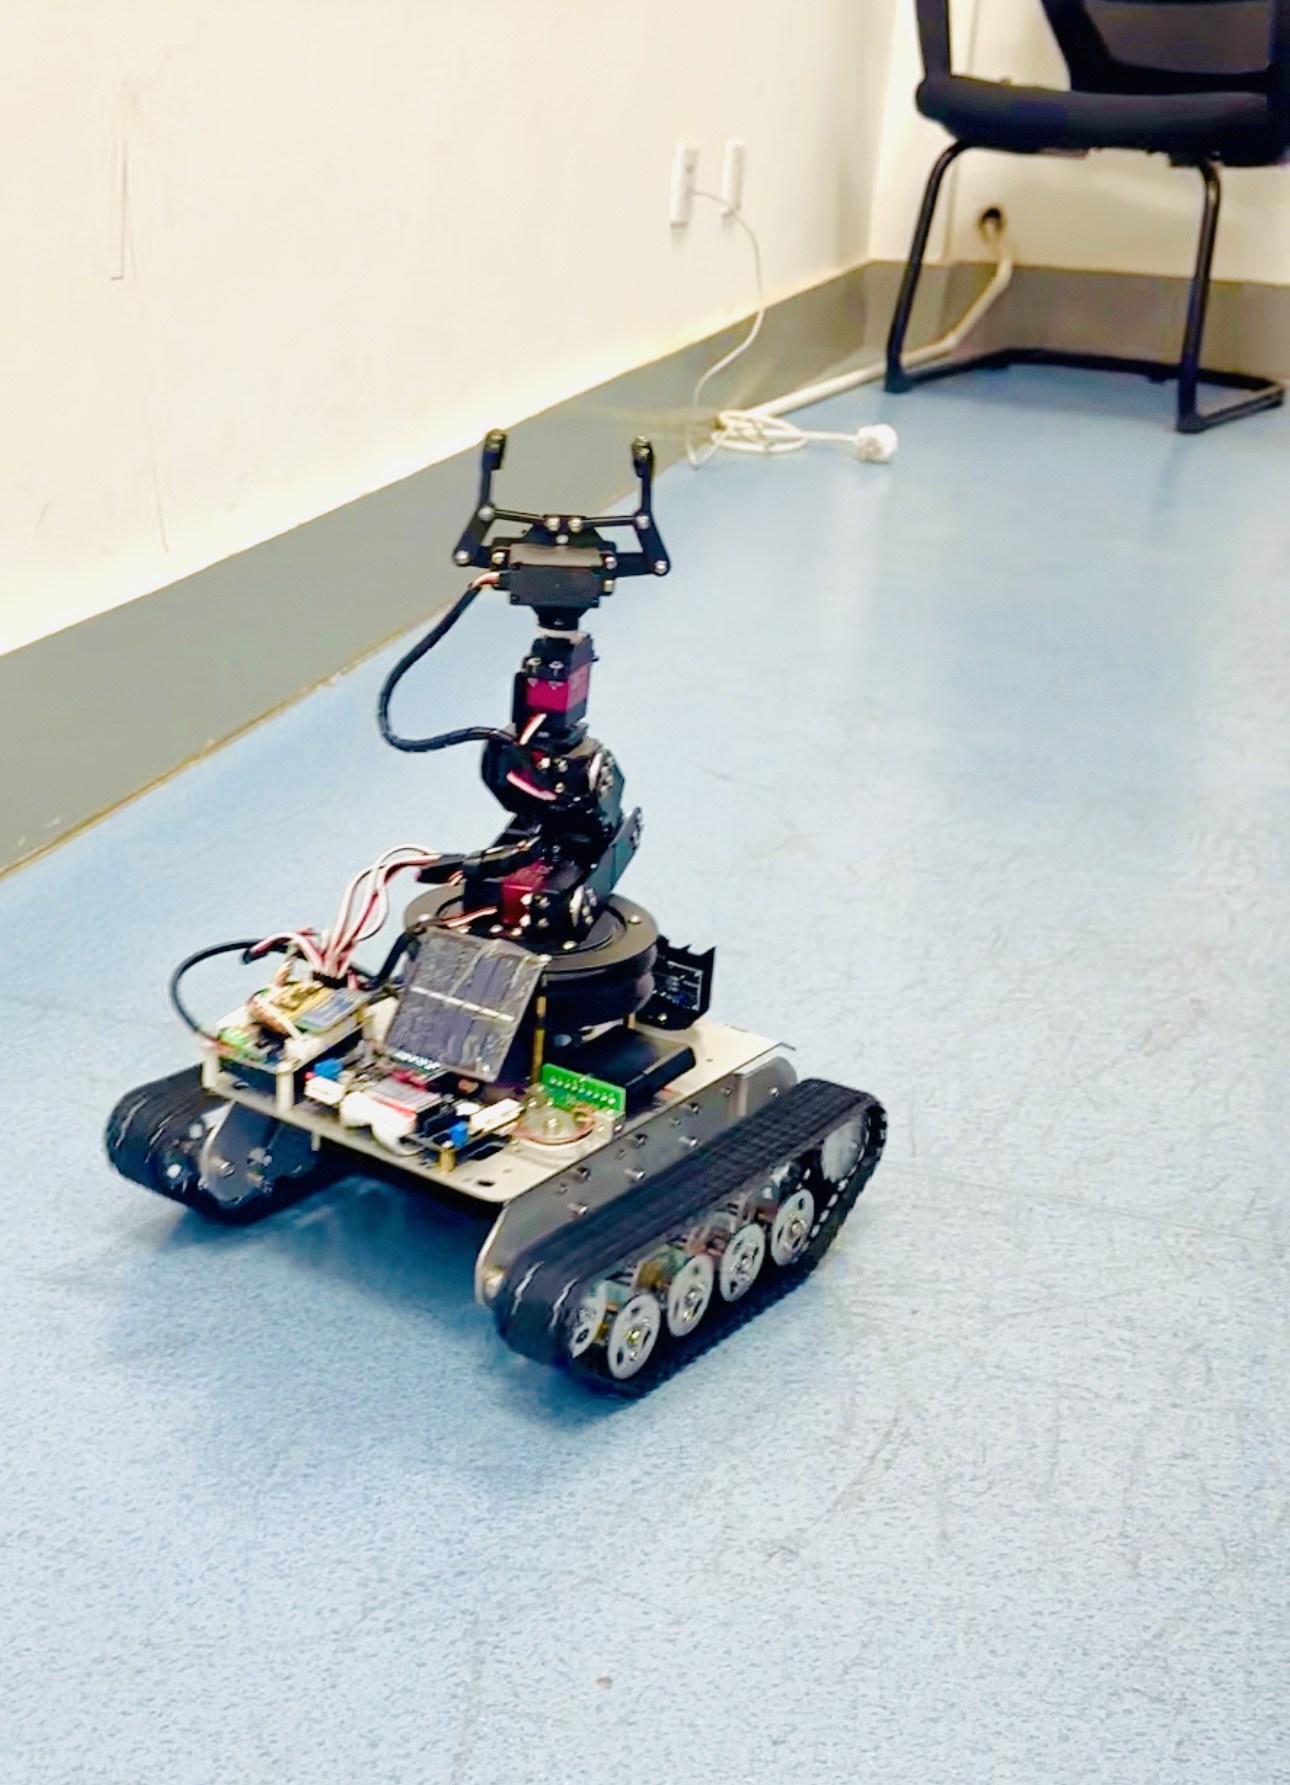
为响应十四五规划大力发展智能农业装备,本采摘机器人是针对 万寿菊采摘设计的高科技农业机器人。 因万寿菊在多领域需求增长, 传统人工采摘难满足市场对高品质原料需求,且效率低、成本高,该 机器人应运而生。在技术方面,采用YOLO 算法助力机器人自动避障, 保障作业安全;YOLOv8s 算法+HSV 色彩空间融合技术判断成熟的万寿 菊;CCD 视觉巡线技术精准识别植株,为采摘提供准确指引;激光雷 达则有效防止机器人侧翻,夜间红外补光功能更是让机器人在夜间也 能正常作业,全方位确保了作业的安全性与准确性。同时借助 5G 蓝牙 技术,实现了多机协作与远程监控,进一步提高了作业效率和管理便 利性。采摘装置设计精巧,机械臂夹爪运动精准,梳齿和跟刀结构的 切割刀,在高效采摘同时减少植株损伤。倒梯形履带式行走机构,配 合电机驱动与光伏辅助发电,绿色环保且通过性佳;机械臂升降平台 可灵活调整采摘高度,简洁实用的防尘外形设计,使其能从容应对各 类复杂农业场景,显著提升生产效率、降低成本。
该机器人不仅提高了万寿菊采摘的效率和质量,降低成本,还符 合国家农业现代化和绿色发展的政策导向,具有良好的推广应用价值, 可广泛应用于万寿菊种植农村以及农业教育领域,推动农业现代化进 程。
主要创新点:
1.改进 A*-YOLO 协同路径规划实现±3cm 定位精度,Floyd 平滑技术优化路 径拐点,适应梯垄地形高效作业。
2.YOLOv8s+HSV 融合技术解决复杂光照下识别难题,激光雷达与CCD 视觉 互补,夜间避障成功率高。
3.梳齿与跟刀切割结构配合,可调夹爪力度,减少植株损伤;六轴机械臂运 动轨迹经模糊PID 算法优化,避免碰撞。
4. 150W 单晶硅光伏板降低成本,较燃油设备降低 90%维护成本,碳排放减 少。
5.倒梯形履带越野能力强,机械臂伸缩范围 0.3-0.8m ,适应农业复杂场景, 通过性较传统履带提升 30%。
技术关键和主要技术指标:
精准感知与识别:依托先进的 YOLOv8s 算法,搭配 HSV 色彩 空间构建双重成熟度识别系统,可精准判定万寿菊的成熟度。倒梯 形履带式行走机构提升了越障能力。六轴碳纤维机械臂采用碳纤维 材料既能灵活运作又能减轻质量,实现 0.3 - 0.8m 伸缩范围,能 轻松覆盖不同位置植株。以 STM32 嵌入式单片机,优化的 A* - YOLO 协同路径规划系统,借助 5G 蓝牙技术实现远程操控。
推广应用价值:
提升采摘效率与品质:融合视觉识别与路径规划技术,实现自动化精准采摘,降低人工依赖,保障原料品质一致性。
适应复杂农业环境:采用倒梯形履带与可调机械臂设计,增强地形通过性与作业灵活性,适用于梯垄、夜间等多种场景。
绿色节能与可持续:光伏辅助供电系统降低能耗与维护成本,符合农业绿色发展趋势,具备环保与经济双重效益。
技术集成与可扩展性:基于STM32与5G蓝牙的模块化设计支持多机协同与远程监控,便于功能扩展与跨作物应用推广。
助力农业现代化与教育示范:可为智慧农业提供实用化设备参考,同时适用于高校农业工程教学与科研实践。
作品视频:
no video files