作品展示
作品展示 > A类:智能农业装备科技发明制作类 > A3智能田间管理农业装备发明
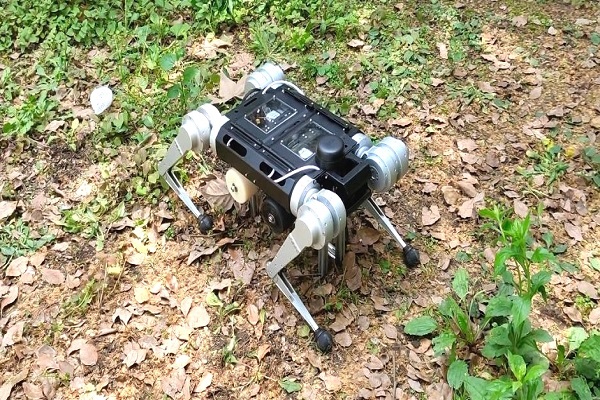
四足轮腿混合式植物表型检测移动机器人
- 作品编号:2021A0284
- 所属领域:A3智能田间管理农业装备发明
- 作品层次:本科生
- 所在高校:南京农业大学
- 所在院/系:人工智能学院电子信息科学与技术系
- 作品所处阶段:A、实验室阶段
- 作品展示形式:样机
- 制作成本估算:3.115万元
作品简介:
本项目基于农田环境下地形复杂的特点,兼顾机器人的能耗问题,研制一款既能在大田环境下完成植物表型检测作业任务,又可在平坦地面上进行低能耗快速移动的四足轮腿混合式植物表型检测机器人,主要研究:
(1)机械结构设计:四足轮腿混合式结构设计及优化。
(2)基于机器人测控系统的研制及轮式足式切换控制方法研究,包括轮
式、差速移动机器人控制方法,四足移动控制方法以及轮式和足式相互切换的控制方法。
(3)基于多传感器信息整合机器人的自主导航和避障方法研究,并通过拍照进行对植物信息的获取。
最后对四足混合式移动机器人的可通过性和设计的合理性进行试验性验证,再基于该机器人进行植物表型检测实验并且进行功能性的验证。
主要创新点:
(1)提出一种面向大田表型检测的四足轮腿混合式机器人结构,可根据应用场景实现四足步态行走和差速轮式移动及两模式智能转换,保障机器人在复杂地形中进行植物表型检测作业的机动性和灵活性。
(2)提出基于四足行走和差速轮式控制的双模切换控制方法,可实现平坦路面的快速移动和农田环境的四足稳定行走控制。
(3)提出基于GPS导航,SLAM避障和RGB检测技术,结合IMU惯性单元的智能导航算法,可实现路面及农田的机器人精确导航作业。
技术关键和主要技术指标:
(1)针对路面轮式的低功耗通过,以及农田地形的复杂环境移动,提出一种基于多连杆升降式主从轮机构,可实现轮腿工作方式切换的四足混合式移动机器人结构,实现四足行走与轮式移动的机械切换。
(2)基于移动的差速轮式控制方式,以及基于四足步态的移动机器人足式控制切换方法,实现轮式移动和四足移动的可靠切换工作。
(3)基于RGB-D深度相机和IMU惯性单元,以及激光SLAM技术的支持,实现多层技术融合,智能导航系统可帮助机器人快速判断周边环境,使机器人具备相对灵敏的环境感知和探测能力。
推广应用价值:
我们的植物表型检测移动机器人有较高的应用价值,具备如下推广优势。
其一,市场需求大而竞争少。相较国外,我国农业机器人研发尚处于起步阶段,品种少但市场需求量大。
其二,本产品应用场景广泛。常规该类机器人多作用于单一场景。本产品则可在如日常用于农场、小区检测,或是轮腿混合在野外移动等不同场景中高效完成作业。
其三,本产品功耗低。行动轮内置减小了四足运动时腿部的负担,降低功耗提高效率。
作品视频:
no video files